XGRIDSDocumentazione
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • Serie Lixel PortalCam

    • PortalCam P1

      • Panoramica del prodotto
      • Operazioni di base
      • Uso della LCC Scan App
      • Manutenzione e cura
      • FAQ
  • Serie Lixel K

    • Lixel K1

      • Panoramica del prodotto
      • Operazioni di base
      • Attivazione e connessione del dispositivo
      • Flusso di scansione
      • Ottenere una nuvola di punti con coordinate assolute
      • Fusione delle mappe
      • Consigli di pianificazione dei percorsi per scene tipiche
      • Precauzioni
      • FAQ
    • Lixel K2

      • Panoramica del prodotto
      • Operazioni di base
      • Attivazione e connessione
      • Flusso di scansione
      • Acquisire una nuvola di punti con coordinate assolute
      • Fusione mappe
      • Consigli di pianificazione dei percorsi per scene tipiche
      • Precauzioni
      • FAQ
  • Serie Lixel L

    • Lixel L2 Pro

      • Panoramica del prodotto
      • Operazioni di base
      • Attivazione e connessione del dispositivo
      • Flusso di scansione
      • Ottenere una nuvola di punti con coordinate assolute
      • Punto di misura
      • Appendice
      • FAQ
    • Lixel L3

      • Panoramica del prodotto
      • Operazioni di base
      • Attivazione e connessione del dispositivo
      • Acquisizione dei dati
      • Acquisizione di coordinate assolute
      • Appendice
  • Accessori

    • Stick Light

      • Guida all'installazione
      • Operazioni di base
      • Domande frequenti
  • Lixel Studio

    • Versione e copyright
    • Installazione e attivazione
    • Interfaccia del software
    • Operazioni sui file
    • Elaborazione del progetto
    • Strumenti
    • Disegno 2D
    • Applicazioni di settore
    • Impostazioni
    • Connessione del dispositivo
    • Domande Frequenti
  • Lixel CyberColor

    • LCC Studio

      • Introduzione
      • Versione e aggiornamenti
      • Download e installazione
      • Panoramica dell'interfaccia e navigazione
      • Operazioni preliminari alla ricostruzione
      • Prima della ricostruzione
      • Ricostruzione del modello
      • Ricostruzione modello singolo
      • Fusione delle mappe
      • Fusione aria-terra
      • Ricostruzione aerea
      • I miei modelli
      • Altre funzioni
      • Impostazioni e account
      • Convertitore
      • Ricostruzione video
      • Domande Frequenti / FAQ
    • LCC Scene Editor

      • Versione e aggiornamenti
      • Account e accesso
      • Panoramica del prodotto e home page
      • Interfaccia dell'editor
      • Modalità di navigazione
      • File
      • Impostazioni
      • Modifica
      • Finestra
      • Barra degli strumenti globale
      • Asset e proprietà
      • Barra degli strumenti sinistra
      • Punti di vista
      • Portale
      • Skybox
      • Annotazioni
      • Misurazione
      • Flythrough
      • Rapporto scena
      • 3D Layout
      • Mini-mappa
      • Modalità Anteprima (Viewer)
      • Aiuto
      • Domande frequenti (FAQ)
      • Punto di spawn
    • LCC Model Editor

      • Versione e aggiornamenti
      • Guida utente
      • Panoramica e interfaccia
      • Operazioni sui file
      • Selettori
      • Modifica dei modelli
      • Misurazione
      • Correzione colore
      • Gestione degli asset
      • Impostazioni e Aiuto
      • Domande frequenti
    • Capture Guide

      • Panoramica
      • Panoramica dei dispositivi di acquisizione
      • Principi generali di acquisizione
      • Acquisizione di scene interne
      • Acquisizione di scene esterne
      • Acquisizione su larga scala (map fusion)
      • Acquisizione per aerial-ground map fusion
      • Acquisizione di oggetti
      • Acquisizione di persone
      • Acquisizione per ricostruzione da video
      • HD Enhancement
      • Control points (Lixel P1)
      • FAQ e risoluzione dei problemi
    • Buone Pratiche

      • Unione di più modelli 3DGS di grandi dimensioni
    • Cronologia versioni
  • Plugin e SDK

    • Unreal

      • Introduzione
      • Avvio rapido - Windows
      • Avvio rapido - Linux
      • Avvio rapido - Quest3
      • Edizioni e licenze
      • Rendering
      • Rasterizzazione Tiled (sperimentale)
      • Impostazioni visive
      • Normali e illuminazione
      • Modifica della scena
      • Parametri di prestazione
      • Guida alle prestazioni
      • Integrazione con plugin di terze parti e del motore
      • Proxy Mesh
      • Animazione di caricamento
      • Collisioni
      • Supporto del Navigation System
      • Supporto di Single Layer Water
      • Localizzazione
      • FAQ
      • Risoluzione dei problemi
      • Log e diagnostica
      • Contattaci
      • Buone pratiche

        • Rilluminare il 3DGS con una mesh di LixelStudio
      • Riferimento API

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • Actor SOG / SPZ / PLY
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enum
        • Struct
      • Registro delle modifiche

        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Web

      • Introduzione
      • Guida all'ottimizzazione delle prestazioni di rendering
      • Configurazione grafica
      • Domande frequenti
      • Riferimento API

        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
      • Registro delle modifiche

        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0

Appendice

Questo capitolo elenca le specifiche del Lixel L3 e le indicazioni per la conservazione.

Specifiche

CategoriaVoceLixel L3 (16 / 32 canali)
HardwareDimensioni206mm × 107mm × 329mm
Consumo energetico<30W
Peso [1]Circa 2.5 kg
Interfaccia datiUSB 3.1 Gen2
Memoria internaUFS 1TB
Modulo RTKSupportato (integrato)
Wi-Fi802.11 a/b/g/n/ac/ax
2.400 GHz – 2.4835 GHz
5.15 GHz – 5.850 GHz
BluetoothBluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 – 2.4835 GHz
ScoccaLega di alluminio
Autonomia operativa totale100 min
Ambiente operativoTemperatura di esercizioda -20℃ a 50℃
Grado di protezioneIP54
BatteriaTensione della batteria14.4V
Capacità della batteria3350 mAh
DisplayDimensioni4.3" TFT
LuminositàFino a 1,000 nit
Risoluzione480 × 800
Modulo GNSS di livello topograficoSegnali tracciatiBDS B1I, B3I, B1C, B2a, B2b
GPS L1C/A, L1C, L2C, L2P(Y), L5
GLONASS G1, G2, G3
Galileo E1, E5a, E5b, E6
QZSS L1C/A, L1C, L2C, L5, L6
IRNSS L5
SBAS L1C/A
PrecisioneOrizzontale: 0.8 cm + 1 ppm
Verticale: 1.5 cm + 1 ppm
Guadagno di picco4.0dBi
Copertura azimutale360°
Impedenza50 Ω
PolarizzazioneCircolare destrorsa (RHCP)
Rapporto assiale≤3dB
VSWR in uscita≤2.0
Modulo LiDARClasse laserClasse 1 (905nm)
Portata0.7 – 120m
Campo visivo360° × 270°
ScansioneMobile
Frequenza di punti320,000 / 640,000 pts/s
Canali LiDAR16 / 32
Modulo di visioneFotocamera frontale1
Campo visivo della fotocamera frontale100° × 75°
Fotocamere panoramiche2
Campo visivo della fotocamera panoramica200° × 200°
Risoluzione della fotocamera4096 × 3072
Dimensione del sensore CMOS1/1.3”
OtturatoreOtturatore rolling
HDR [2]DCG HDR
PrecisionePrecisione relativa post-elaborata (1σ) [3]5 mm (ambiente di test di 500 m²)
Spessore della nuvola di punti post-elaborata [4]≤ 5mm
Precisione assoluta, verticale (RMSE) [5]2 cm
Precisione assoluta, orizzontale (RMSE) [5]2 cm
Ripetibilità [5]2 cm
Precisione relativa in tempo reale [6]1 cm
Precisione assoluta in tempo reale, verticale (RMSE) [7]2.5 cm
Precisione assoluta in tempo reale, orizzontale (RMSE) [7]2.5 cm
Livellamento (con fusione RTK) [8]0.005°
Livellamento (senza fusione RTK) [9]0.02°
Funzioni in tempo realeRimozione di oggetti dinamici con AISupportato
Filtraggio del rumore con AISupportato
Nuvola di punti a colori realiSupportato
Posizionamento assistito dalla visioneSupportato
Funzioni sul dispositivoSistema di assistenza alla scansione (controllo qualità in tempo reale)Supportato
Anteprima panoramica POISupportato
Anteprima del modelloSupportato
Misurazione sul modelloSupportato
Funzioni di post-elaborazioneMiglioramento locale della nuvola di puntiSupportato
Fusione delle mappe senza punti di controlloSupportato
Mappatura stabile in ambienti poveri di caratteristicheSupportato
Post-elaborazione PPKSupportato
Protezione della privacy con AISupportato
Sovrapposizione della nuvola di puntiSupportato
Ricostruzione a scena singola LCC (3DGS)Supportato
Ricostruzione 3D mesh della realtàSupportato
Calcolo e confronto del volume dei cumuliSupportato
Fusione e compensazione multi-sessioneSupportato
Formati di outputNuvola di punti.las .rcp .e57 .ply .ilas
Immagini.jpg
Mesh.osgb .obj
3DGS.lcc2 .lcc .ply
Altri3D Tiles (.3tz), .usd
AccessoriBaseDi serie
Hub di ricaricaDi serie
Valigia rigida portatile con sistema a zainoDi serie
SupportoOpzionale

[1] Batteria inclusa; altri componenti non inclusi.

[2] Il DCG HDR amplia la gamma dinamica del sensore, mantenendo il dettaglio sia nelle alte luci sia nelle ombre.

[3] Testato in un ambiente di test dedicato di 500 m²; precisione riportata a 1σ. Per i dettagli completi sull'ambiente di test e sulle metriche di precisione, consultare il nostro white paper.

[4] Spessore planare della nuvola di punti entro un percorso a piedi di 10 m.

[5] Misurato a cielo aperto, in assenza di effetti multipath, con geometria GNSS ottimale e condizioni atmosferiche favorevoli.

[6] Misurato in condizioni di laboratorio; le prestazioni effettive possono variare.

[7] Misurato a cielo aperto, in assenza di effetti multipath, con geometria GNSS ottimale e condizioni atmosferiche favorevoli. Solo WGS 84 e CGCS2000.

[8] Misurato a cielo aperto, in assenza di effetti multipath, con geometria GNSS ottimale e condizioni atmosferiche favorevoli. Le prestazioni effettive possono variare.

[9] Misurato in condizioni di laboratorio in una scena di 2,000 m² senza fusione RTK; le prestazioni effettive possono variare.

Conservazione e manutenzione
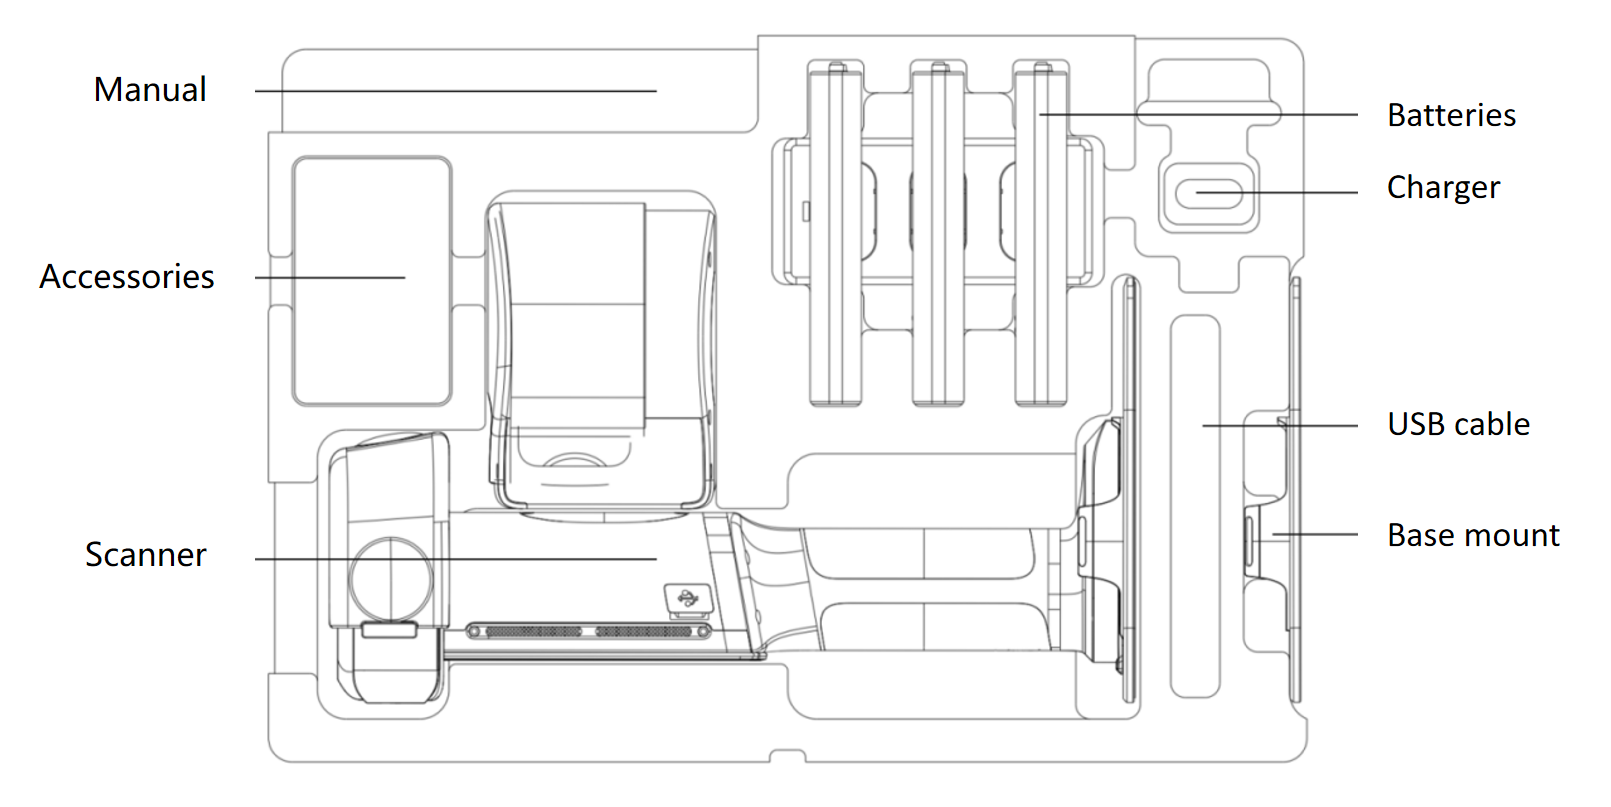
Disposizione della valigia di trasporto

Norme d'uso

  1. Il Lixel L3 è uno strumento di misurazione di precisione. Cadute o urti possono danneggiarlo e ridurne la precisione.
  2. Il Lixel L3 ha un grado di protezione IP54. Non utilizzarlo in condizioni che superano questo grado. Pulirlo con un panno morbido e asciutto o con il panno di pulizia in dotazione e non toccare il LiDAR o le lenti con le dita.
  3. Il corpo si surriscalda durante l'uso. Evitare di toccarlo per prevenire ustioni.
  4. Mantenere scoperta la zona di dissipazione del calore. Il dispositivo può spegnersi in caso di surriscaldamento.