XGRIDSDocumentación
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • Serie Lixel PortalCam

    • PortalCam P1

      • Descripción del producto
      • Operaciones básicas
      • Uso de la LCC Scan App
      • Mantenimiento y cuidado
      • FAQ
  • Serie Lixel K

    • Lixel K1

      • Descripción del producto
      • Operaciones básicas
      • Activación y conexión del dispositivo
      • Flujo de escaneo
      • Obtener nube de puntos con coordenadas absolutas
      • Fusión de mapas
      • Recomendaciones de planificación de rutas para escenas típicas
      • Precauciones
      • FAQ
    • Lixel K2

      • Descripción del producto
      • Operaciones básicas
      • Activación y conexión
      • Flujo de escaneo
      • Obtener nube de puntos con coordenadas absolutas
      • Fusión de mapas
      • Recomendaciones de planificación de rutas para escenas típicas
      • Precauciones
      • FAQ
  • Serie Lixel L

    • Lixel L2 Pro

      • Descripción del producto
      • Operaciones básicas
      • Activación y conexión del dispositivo
      • Flujo de escaneo
      • Obtener nube de puntos con coordenadas absolutas
      • Punto de medición
      • Apéndice
      • FAQ
    • Lixel L3

      • Descripción del producto
      • Operaciones básicas
      • Activación y conexión del dispositivo
      • Flujo de escaneo
      • Obtener nube de puntos con coordenadas absolutas
      • Apéndice
  • Accesorios

    • Stick Light

      • Guía de instalación
      • Operaciones básicas
      • Preguntas frecuentes
  • Lixel Studio

    • Versión y derechos de autor
    • Instalación y activación
    • Interfaz del software
    • Operaciones de archivo
    • Procesamiento de proyectos
    • Herramientas
    • Dibujo 2D
    • Aplicaciones
    • Ajustes
    • Conexión de dispositivo
    • Preguntas Frecuentes
  • Lixel CyberColor

    • LCC Studio

      • Primeros pasos
      • Versión y actualizaciones
      • Descarga e instalación
      • Descripción general de la interfaz y navegación
      • Antes de la reconstrucción
      • Reconstrucción de modelos
      • Reconstrucción de modelo único
      • Fusión de mapas
      • Fusión aire-tierra
      • Reconstrucción aérea
      • Mis modelos
      • Otras funciones
      • Ajustes y cuenta
      • Converter
      • Reconstrucción por vídeo
      • Preguntas frecuentes
    • LCC Scene Editor

      • Versión y actualizaciones
      • Cuenta e inicio de sesión
      • Descripción general del producto y página de inicio
      • Interfaz del editor
      • Modos de navegación
      • Archivo
      • Configuración
      • Editar
      • Ventana
      • Barra de herramientas global
      • Activos y propiedades
      • Barra de herramientas izquierda
      • Puntos de vista
      • Portal
      • Skybox
      • Anotaciones
      • Medición
      • Flythrough
      • Informe de escena
      • 3D Layout
      • Minimapa
      • Modo Vista previa (Viewer)
      • Ayuda
      • Preguntas frecuentes (FAQ)
      • Punto de inicio
    • LCC Model Editor

      • Versión y actualizaciones
      • Guía del usuario
      • Visión general e interfaz
      • Operaciones de archivo
      • Selectores
      • Edición de modelos
      • Medición
      • Corrección de color
      • Gestión de activos
      • Configuración y ayuda
      • Preguntas frecuentes
    • Capture Guide

      • Descripción general
      • Descripción general de los dispositivos de captura
      • Principios generales de captura
      • Captura de escenas interiores
      • Captura de escenas exteriores
      • Captura a gran escala (Map Fusion)
      • Captura con aerial-ground map fusion
      • Captura de objetos
      • Captura de personas
      • Captura para reconstrucción a partir de vídeo
      • HD Enhancement
      • Puntos de control (Lixel P1)
      • Preguntas frecuentes y resolución de problemas
    • Buenas Prácticas

      • Fusión de varios modelos 3DGS de gran tamaño
    • Historial de versiones
  • Plugins y SDK

    • Unreal

      • Introducción
      • Inicio rápido - Windows
      • Inicio rápido - Linux
      • Inicio rápido - Quest3
      • Ediciones y licencias
      • Renderizado
      • Rasterización Tiled (experimental)
      • Ajustes visuales
      • Normales e iluminación
      • Edición de escenas
      • Parámetros de rendimiento
      • Guía de rendimiento
      • Integración con plugins de terceros y del motor
      • Proxy Mesh
      • Animación de carga
      • Colisión
      • Compatibilidad con Navigation System
      • Compatibilidad con Single Layer Water
      • Localización
      • Preguntas frecuentes
      • Resolución de problemas
      • Logs y diagnóstico
      • Contacto
      • Buenas prácticas

        • Reiluminar 3DGS con una malla de LixelStudio
      • Referencia de API

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • Actors SOG / SPZ / PLY
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enumeraciones
        • Structs
      • Registro de cambios

        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Web

      • Introducción
      • Guía de optimización del rendimiento de renderizado
      • Configuración de gráficos
      • Preguntas frecuentes
      • Referencia de API

        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
      • Registro de cambios

        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0

Apéndice

Este capítulo recoge las especificaciones del Lixel L3 y las pautas de almacenamiento.

Especificaciones

CategoríaElementoLixel L3 (16 / 32 canales)
HardwareDimensiones206mm × 107mm × 329mm
Consumo de energía<30W
Peso [1]Aprox. 2.5 kg
Interfaz de datosUSB 3.1 Gen2
Almacenamiento internoUFS 1TB
Módulo RTKAdmitido (integrado)
WiFi802.11 a/b/g/n/ac/ax
2.400 GHz – 2.4835 GHz
5.15 GHz – 5.850 GHz
BluetoothBluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 – 2.4835 GHz
CarcasaAleación de aluminio
Tiempo total de funcionamiento100 min
Entorno de trabajoTemperatura de funcionamiento-20℃ a 50℃
Grado de protecciónIP54
BateríaVoltaje de la batería14.4V
Capacidad de la batería3350 mAh
PantallaTamaño4.3" TFT
BrilloHasta 1,000 nits
Resolución480 × 800
Módulo GNSS de grado topográficoSeñales rastreadasBDS B1I, B3I, B1C, B2a, B2b
GPS L1C/A, L1C, L2C, L2P(Y), L5
GLONASS G1, G2, G3
Galileo E1, E5a, E5b, E6
QZSS L1C/A, L1C, L2C, L5, L6
IRNSS L5
SBAS L1C/A
PrecisiónHorizontal: 0.8 cm + 1 ppm
Vertical: 1.5 cm + 1 ppm
Ganancia máxima4.0dBi
Cobertura en azimut360°
Impedancia50 Ω
PolarizaciónCircular a derechas (RHCP)
Relación axial≤3dB
VSWR de salida≤2.0
Módulo LiDARClase de láserClase 1 (905nm)
Rango0.7 – 120m
Campo de visión360° × 270°
EscaneoMóvil
Tasa de puntos320,000 / 640,000 pts/s
Canales LiDAR16 / 32
Módulo de visiónCámara frontal1
Campo de visión de la cámara frontal100° × 75°
Cámaras panorámicas2
Campo de visión de la cámara panorámica200° × 200°
Resolución de la cámara4096 × 3072
Tamaño del sensor CMOS1/1.3”
ObturadorObturador rodante
HDR [2]DCG HDR
PrecisiónPrecisión relativa posprocesada (1σ) [3]5 mm (entorno de prueba de 500 m²)
Grosor de la nube de puntos posprocesada [4]≤ 5mm
Precisión absoluta, vertical (RMSE) [5]2 cm
Precisión absoluta, horizontal (RMSE) [5]2 cm
Repetibilidad [5]2 cm
Precisión relativa en tiempo real [6]1 cm
Precisión absoluta en tiempo real, vertical (RMSE) [7]2.5 cm
Precisión absoluta en tiempo real, horizontal (RMSE) [7]2.5 cm
Nivelación (con fusión RTK) [8]0.005°
Nivelación (sin fusión RTK) [9]0.02°
Funciones en tiempo realEliminación de objetos dinámicos por IAAdmitida
Filtrado de ruido por IAAdmitido
Nube de puntos en color realAdmitida
Posicionamiento asistido por visiónAdmitido
Funciones en el dispositivoSistema de asistencia de escaneo (comprobación de calidad en tiempo real)Admitido
Vista previa panorámica de POIAdmitida
Vista previa del modeloAdmitida
Medición sobre el modeloAdmitida
Funciones de posprocesamientoMejora local de la nube de puntosAdmitida
Fusión de mapas sin puntos de controlAdmitida
Cartografía estable en entornos con pocas característicasAdmitida
Posprocesamiento PPKAdmitido
Protección de la privacidad por IAAdmitida
Superposición de nubes de puntosAdmitida
Reconstrucción de escena única LCC (3DGS)Admitida
Reconstrucción 3D de realidad con MeshAdmitida
Cálculo y comparación de volumen de acopiosAdmitido
Fusión y ajuste multisesiónAdmitido
Formatos de salidaNube de puntos.las .rcp .e57 .ply .ilas
Imágenes.jpg
Mesh.osgb .obj
3DGS.lcc2 .lcc .ply
Otros3D Tiles (.3tz), .usd
AccesoriosBase de montajeDe serie
Base de cargaDe serie
Maletín rígido portátil con sistema de mochilaDe serie
Equipo de soporteOpcional

[1] Incluye la batería; no incluye otros componentes.

[2] El DCG HDR amplía el rango dinámico del sensor y conserva el detalle tanto en las luces como en las sombras.

[3] Probado en un entorno de prueba específico de 500 m²; la precisión se indica a 1σ. Para más detalles sobre el entorno de prueba y las métricas de precisión, consulte nuestro informe técnico.

[4] Grosor del plano de la nube de puntos dentro de un recorrido a pie de 10 m.

[5] Medido a cielo abierto, sin efectos de multitrayecto, con geometría GNSS óptima y condiciones atmosféricas favorables.

[6] Medido en condiciones de laboratorio; el rendimiento real puede variar.

[7] Medido a cielo abierto, sin efectos de multitrayecto, con geometría GNSS óptima y condiciones atmosféricas favorables. Solo WGS 84 y CGCS2000.

[8] Medido a cielo abierto, sin efectos de multitrayecto, con geometría GNSS óptima y condiciones atmosféricas favorables. El rendimiento real puede variar.

[9] Medido en condiciones de laboratorio en una escena de 2,000 m² sin fusión RTK; el rendimiento real puede variar.

Almacenamiento y manipulación
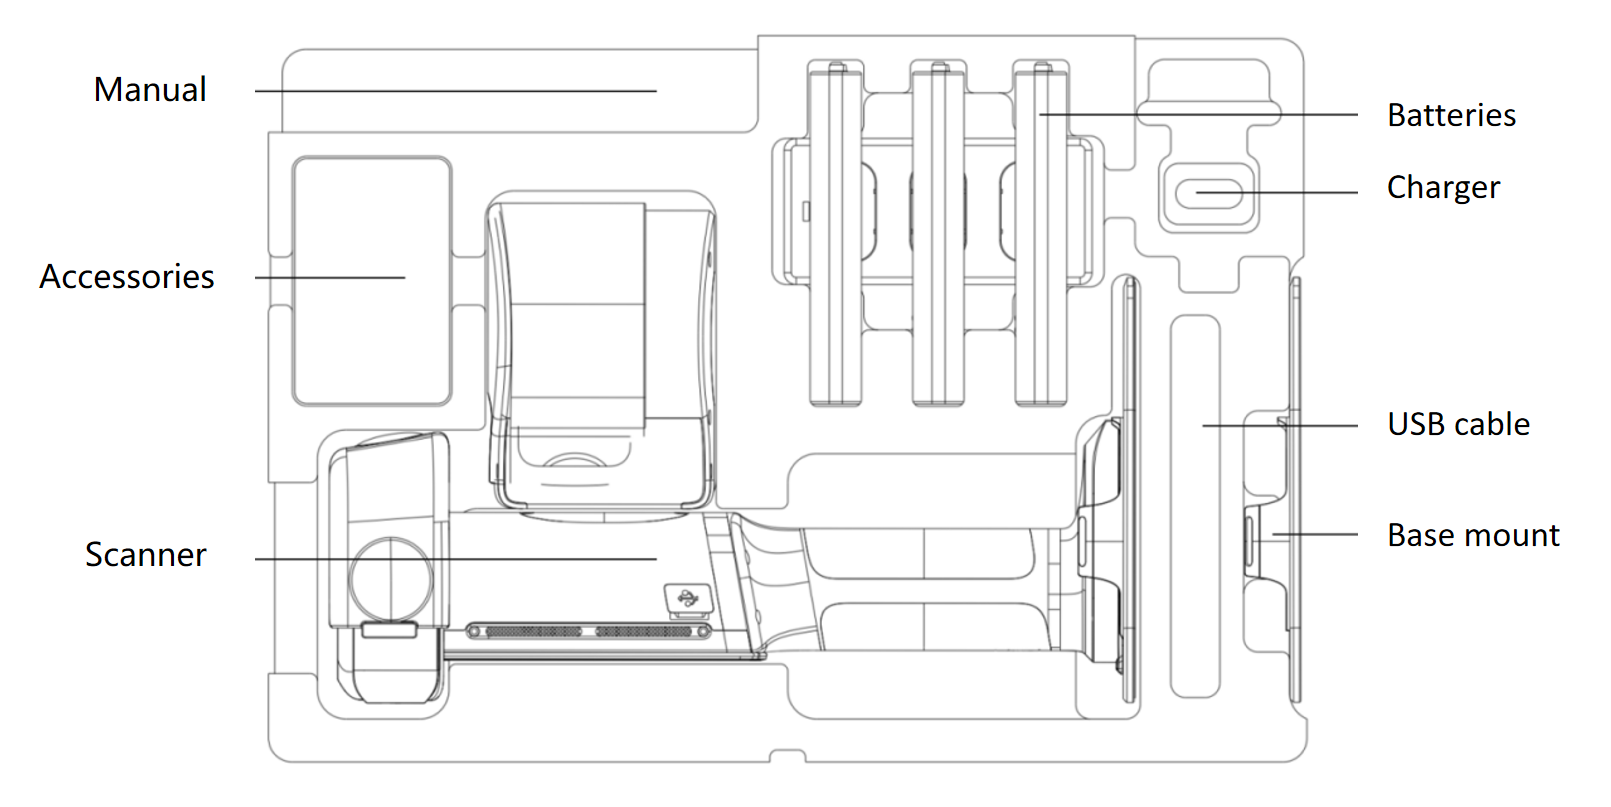
Disposición del maletín de transporte

Precauciones de uso

  1. El Lixel L3 es un instrumento de topografía de precisión. Las caídas o los golpes pueden dañarlo y reducir la precisión.
  2. El Lixel L3 tiene un grado de protección IP54. No lo utilice en condiciones que superen este grado. Límpielo con un paño suave y seco o con el paño de limpieza suministrado, y no toque el LiDAR ni las lentes con los dedos.
  3. El cuerpo se calienta durante el uso. Evite tocarlo para no quemarse.
  4. Mantenga despejada la zona de disipación de calor. El dispositivo puede apagarse si se sobrecalienta.