
デバイス収集
本章では、GNSS 設定、プロジェクト名とスキャン設定、スキャン、レンダリングモード、スキャンアシスト、モデルの確認、データのエクスポートについて説明します。
GNSS 設定
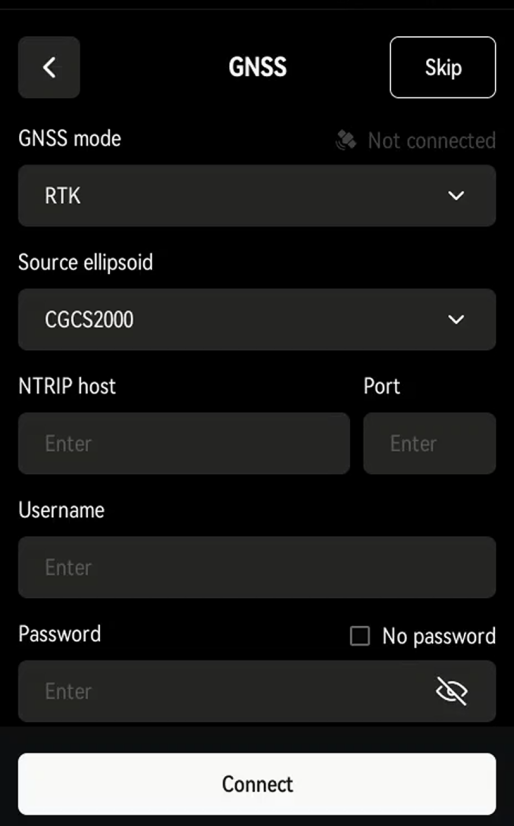
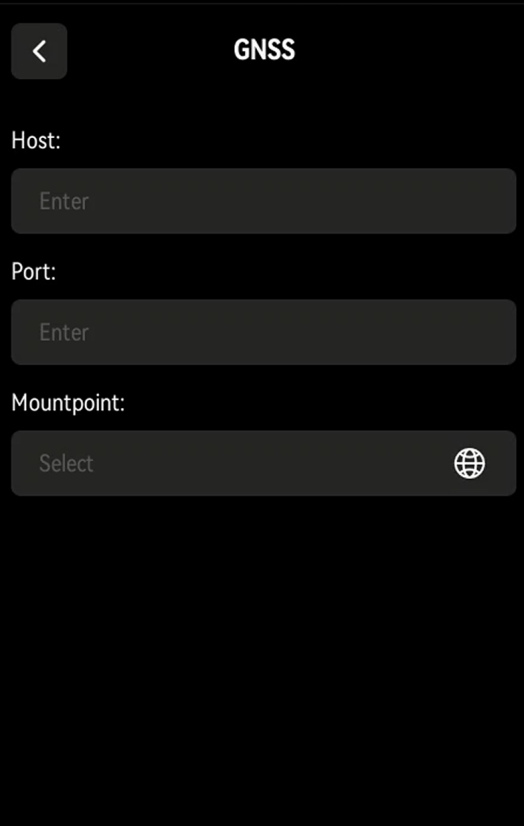
GO をタップして GNSS 設定を開きます。
注意
GNSS をスキップするには、右上の「スキップ」をタップするか、「設定」で GNSS をオフにして、この画面をデフォルトでスキップします。
GNSS モード
| GNSS モード | 機能 | 使い方 |
|---|---|---|
| RTK | RTK モジュールを通じて補正データを受信し、リアルタイム測位を行う。プロジェクトファイルに保存される | RTK モードを選択し、LixelStudio の RTK モジュールで処理する |
| PPK | RTK モジュールを通じて衛星の生観測データを記録する。プロジェクトファイルに保存される | PPK モードを選択し、LixelStudio の PPK モジュールで処理する |
RTK アカウント管理
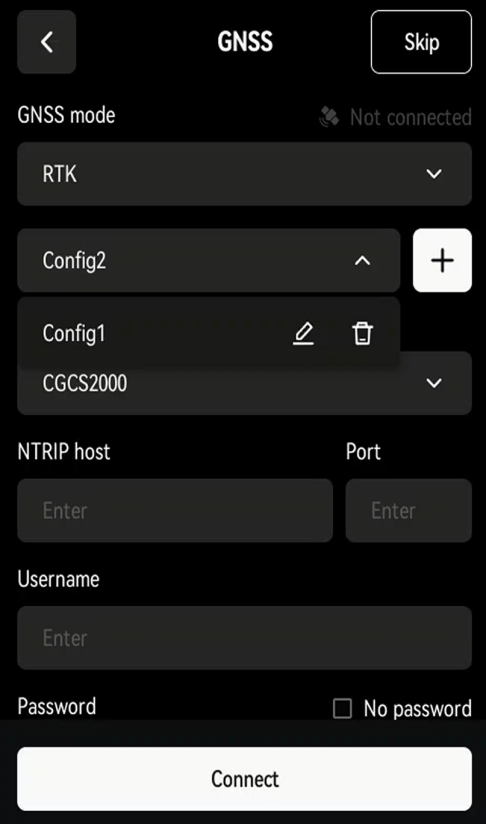
「接続」をタップすると、よく使うアカウントをデバイスに保存できます。GNSS モードのアカウントリストから管理できます。
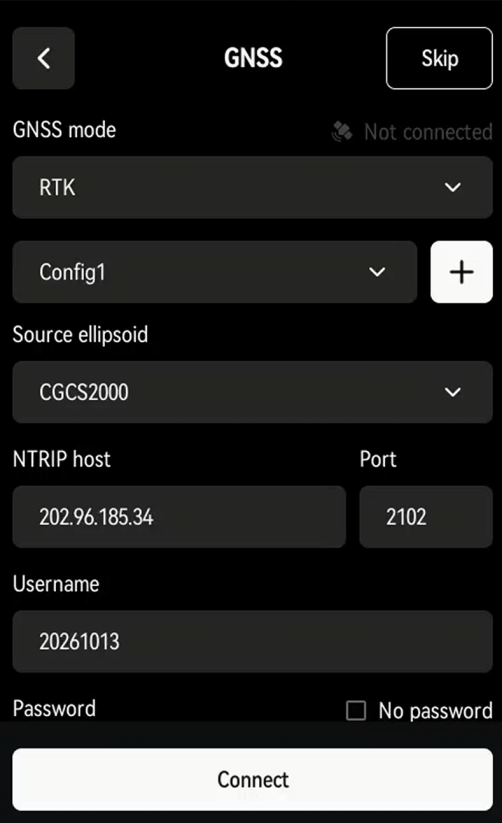
注意
- カスタム RTK サービスは、標準のデータ形式を使用する必要があります。
- 初回設定後、デバイスは RTK アカウントを保存し、切断するまでサインイン状態を維持します。
- 切断には 1~2 分かかることがあります。
- 座標系の変更は反映までに約 5 分かかります。作業を開始する前に 5 分待ってください。
- GNSS モジュールは WGS 84、CGCS2000、ITRF2008 に対応します。高さは楕円体高です。
RTK ステータスインジケーター
| 色 | 状態 |
|---|---|
| 赤 | RTK 未接続 |
| 青 | RTK 接続、未固定 |
| 緑 | RTK 接続、固定解 |
RTK 接続状態と衛星
接続すると確認が表示され、「接続」ボタンが「切断」に変わります。RTK ステータスと衛星数は、マウントポイントの下にリアルタイムで表示されます。「次へ」をタップします。
プロジェクト名とスキャン設定
| 搭載モード | 機能 | 説明 |
|---|---|---|
| 手持ち | 手持ちで使用する | LixelStudio が搭載モードを自動的に読み取るため、処理時に再選択する必要はありません |
スキャンモード
| モード | 機能 | 対応するレンダリングモード |
|---|---|---|
| ガイドモード | スキャン品質をリアルタイムで評価する | スキャンアシストとスキャン品質レンダリングに対応。トゥルーカラーレンダリングは非対応 |
| RGB モード | トゥルーカラー点群をリアルタイムで表示する | トゥルーカラーレンダリングに対応。スキャンアシストとスキャン品質レンダリングは非対応 |
カスタム命名
例:プロジェクト名に「park」を入力してスキャンを開始します。USBメモリモードでは、プロジェクトフォルダは「park_2026-01-15-1622026」と表示され、「2026-01-15-1622026」はスキャン時刻です。
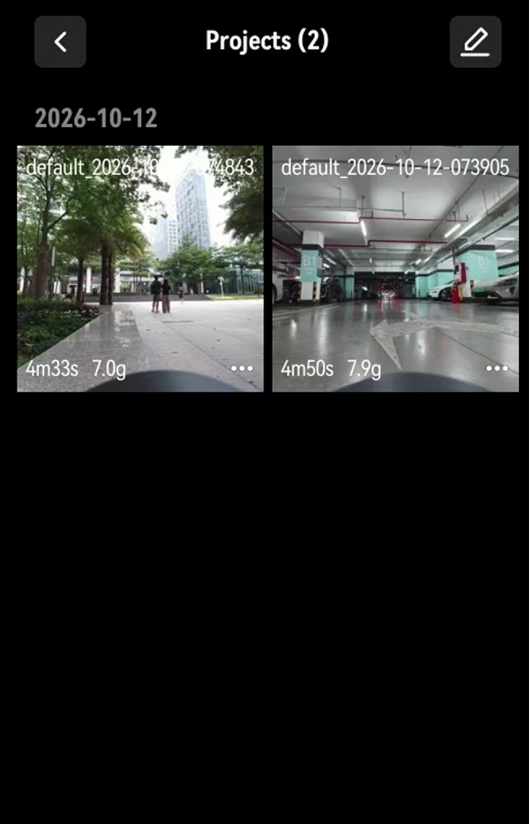
プロジェクト名を入力しない場合、フォルダは default_2026-01-15-1622026 と表示されます。
命名アシスタント
命名アシスタントは「名称_階数_連番」形式で名前を作成します。例:BlockA_1_1。USBメモリモードでは、プロジェクトフォルダは BlockA_1_1_2026-01-15-1622026 と表示されます。
「完了」をタップすると、開始画面が開きます。
スキャン開始
デバイスの起動
- ベースを取り付けた Lixel L3 を、安定した水平な地面に置きます。
- 開始画面で、どこでも長押しするとスキャンが始まります。
- LiDAR が回転を始め、インジケーターが緑に高速点滅し、起動音が鳴ります。その後、デバイスは静止初期化に入ります。
- 初期化が完了するまでデバイスを静止させてください。通知音が鳴り、通常のスキャンが始まります。
- スキャナーをゆっくり持ち上げ、次にベースをゆっくり取り外して、スキャンを開始します。
推奨される手持ち姿勢
- 目的:カメラの視野に体が入らないようにして、着色品質を高めます。
- 推奨:デバイスを胸の前に差し出すように持ちます。
- 避ける:デバイスを体に密着させて持つこと。
スキャン経路の推奨事項
照明
- 均一な照明を選びます。
- 明暗の強いコントラストを避けます。
視野
- 開けた経路(道路の中央など)を優先すると、着色範囲と精度が向上します。
狭い空間(建物のすき間や路地など)
- 通常よりゆっくり歩きます。
- 人や動く物体がいなくなるのを待ちます。
- これにより、点群の精度と着色品質を保てます。
ヒント
狭い空間はきれいに取得するのが難しくなります。時間をかけてください。
レンダリングモード
画面右下の「レンダリングモード」をタップすると、表示モードを切り替えられます:
| モード | 説明 |
|---|---|
| EL 高程 | 高さで点を色分けし、地形を表示する |
| RGB トゥルーカラー | トゥルーカラーで表示し、物体を識別しやすくする |
| QUAL スキャン品質 | 点密度をリアルタイムで表示し、カバー状況を確認する |
ヒント
利用できるモードはスキャンモード(ガイドまたは RGB)によって異なります。RGB 表示を使うには、プロジェクト開始画面でスキャンモードを「RGB モード」に設定してください。
スキャン品質表示について
- 目的:点群の密度を確認し、取りこぼしや疎な領域による再作業を防ぎます。
- 注意:スキャン精度や LCC のスキャン品質を示すものではありません。
スキャン中は定期的に QUAL に切り替えて、取りこぼした領域を見つけてください。
スキャンアシスト
目的
- 点群の密度がしきい値を満たしているか確認します。
- 取りこぼしや疎な領域による再作業を防ぎます。
注意
スキャン精度や LCC のスキャン品質を示すものではありません。
使い方
- スキャンを開始した後、停止ボタンの下にある「スキャンアシスト」をタップします。
- 設定画面が開きます。
- 現場に合わせてステップ距離を設定します。
ヒント
完全なカバーのため、ステップ距離をシーンの複雑さに合わせてください。
スキャン停止
画面下部中央の赤いボタンを長押しすると、データが保存されます。
保存は 2 段階で行われます:データの保存、次に閲覧可能な点群モデルの生成です。
その後、点群モデルが自動的に開き、現場で確認できます。
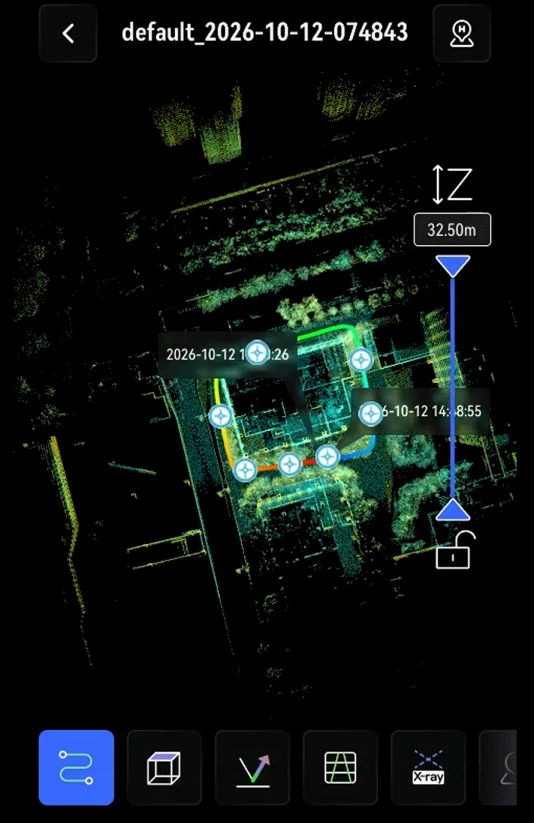
モデルの確認
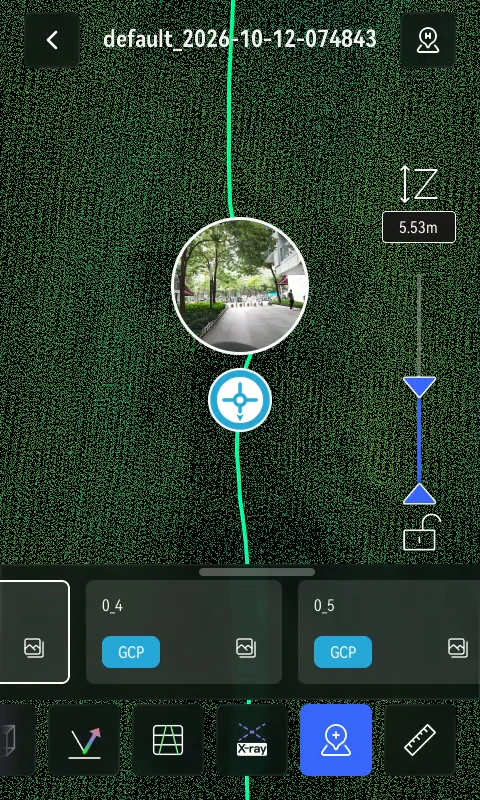
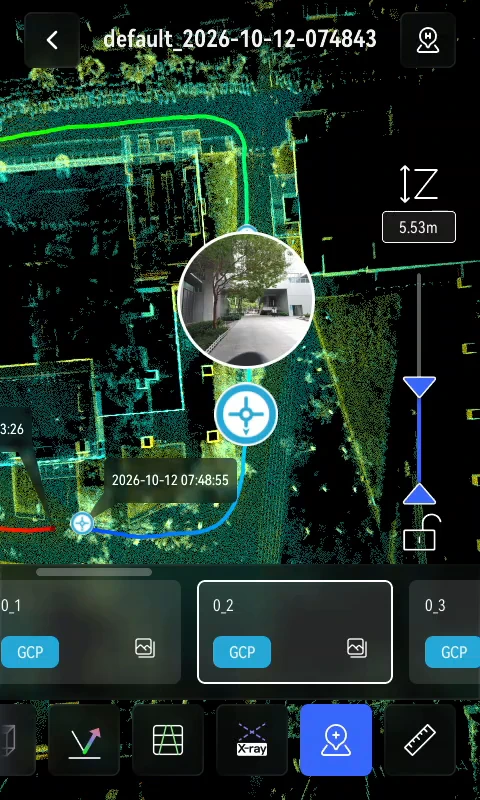
スキャン後、デバイス画面で点群モデルを確認できます。
モデルの確認
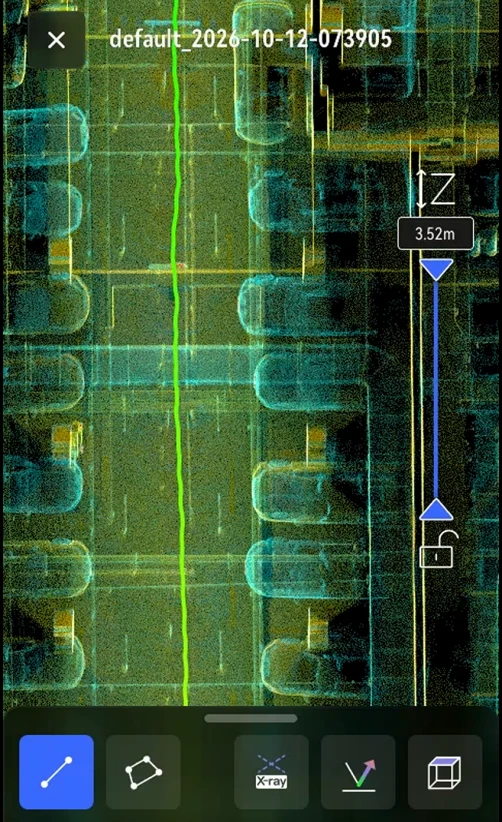
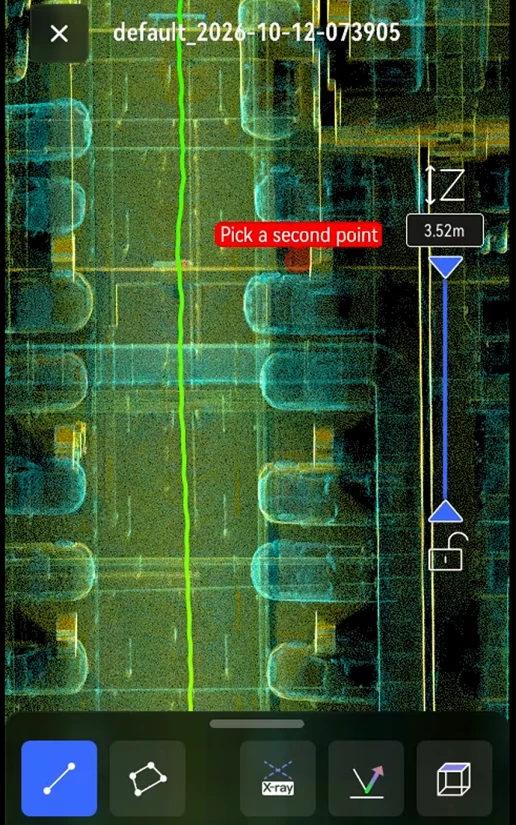
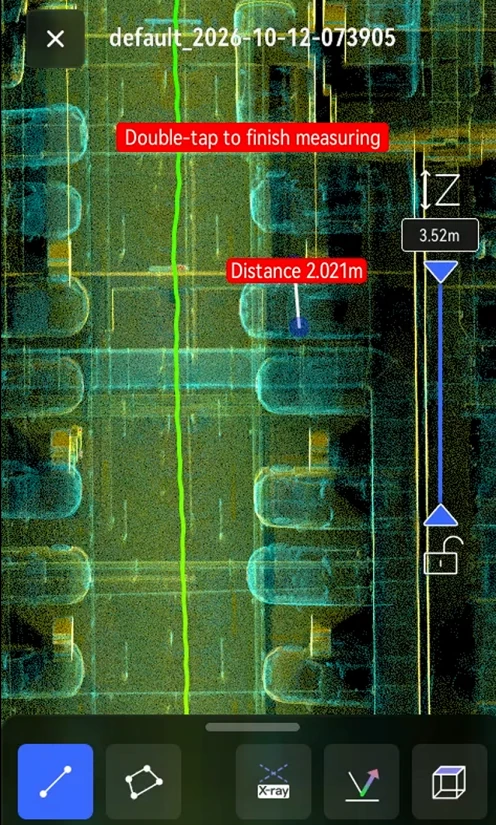
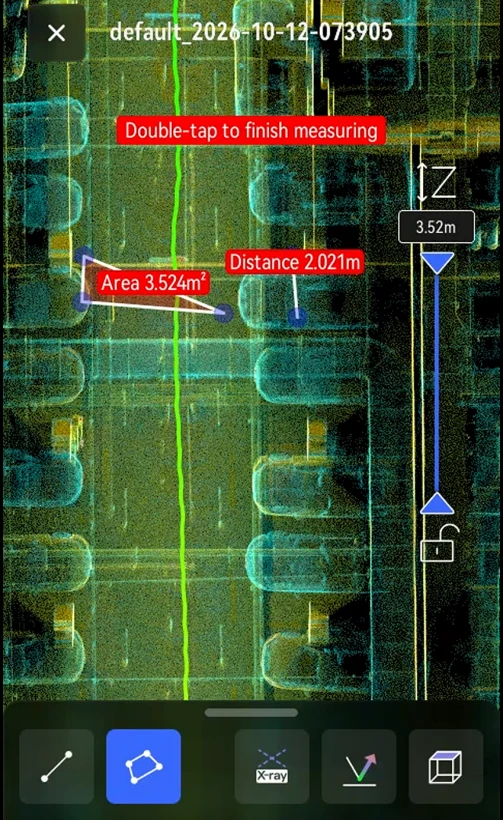
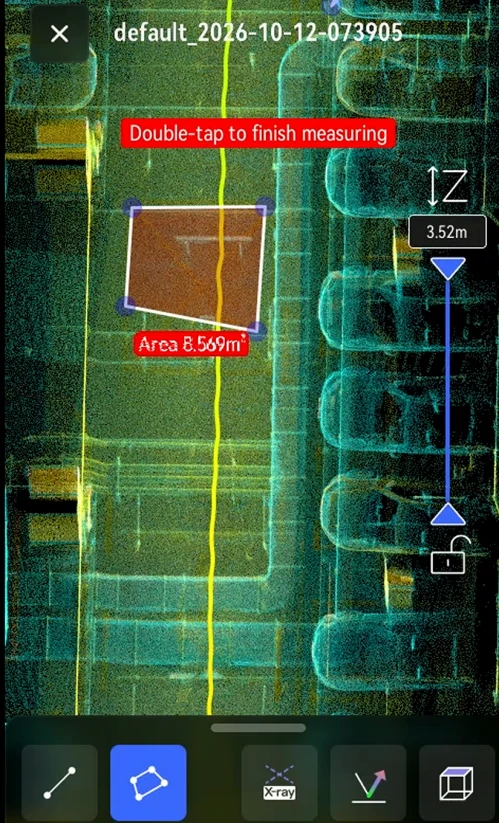
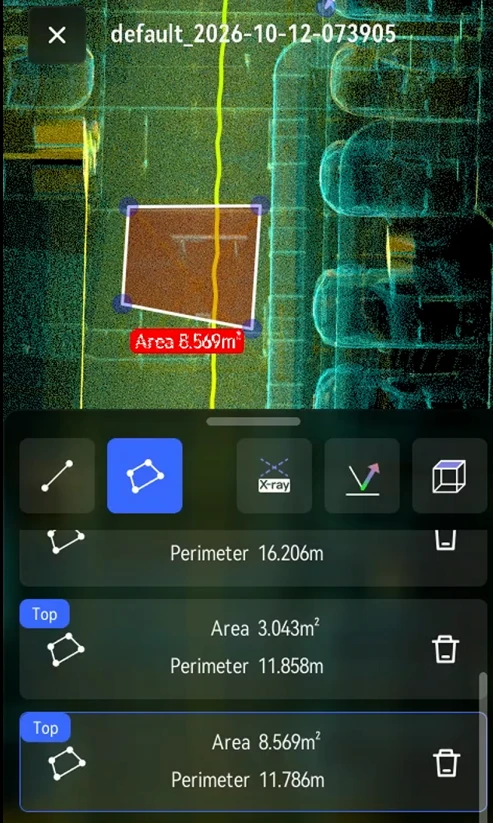
計測
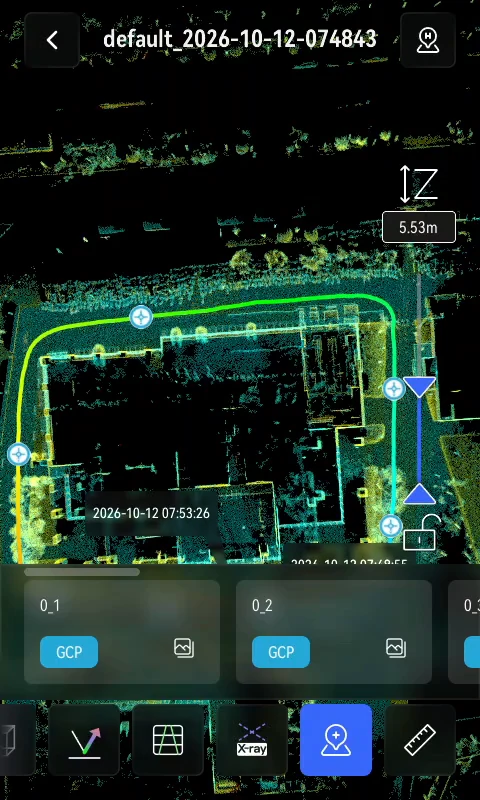
点情報
スキャンデータのエクスポート
手順
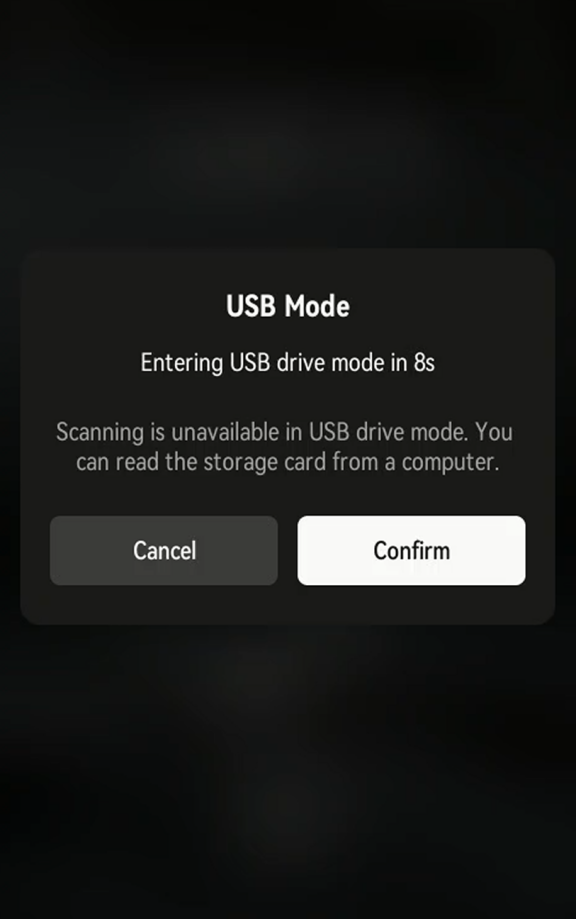
- パソコンに接続:デバイスの電源を入れ、USB-C ケーブルで接続します。USBメモリモードの確認メッセージで「確認」をタップするか、カウントダウンを待ちます。
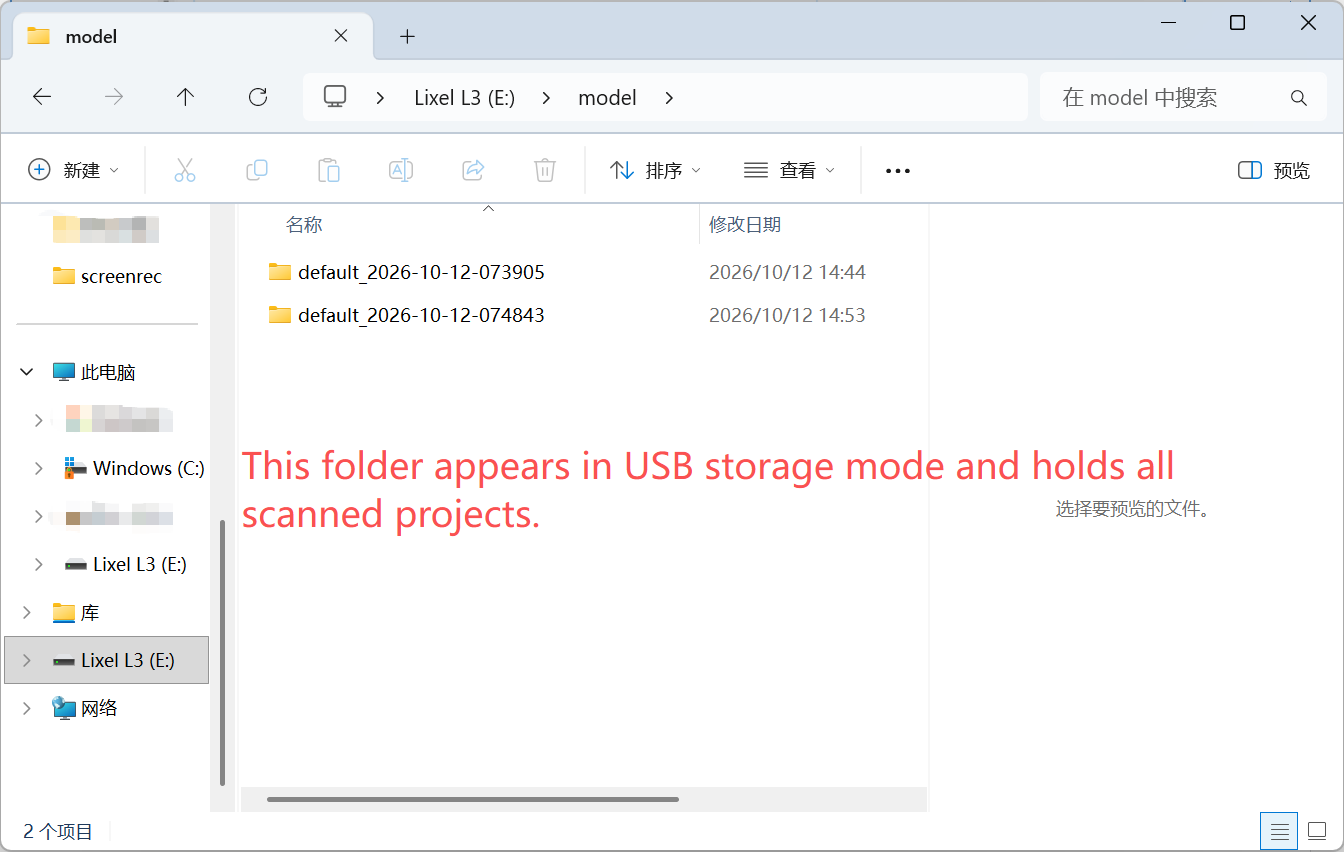
- プロジェクトファイルをコピー:デバイスストレージを開き、model フォルダに移動して、プロジェクトファイルをパソコンにコピーします。
プロジェクトファイルの命名
ファイル名の形式:プロジェクト名_YYYY-MM-DD-時刻。例:
- ParkingB2F_2025-01-15-162026
- default_2025-01-15-143520
ヒント
ファイルは識別しやすいように、スキャン開始時刻で命名されます。
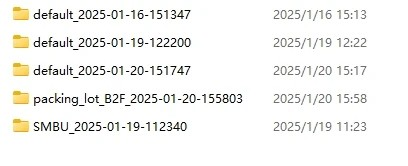
プロジェクトファイル構造
プロジェクトファイル:
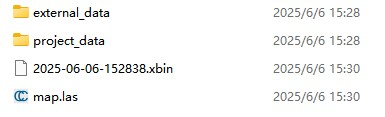
| ファイル | サブファイル | 説明 |
|---|---|---|
| xxx.xbin | - | センサーの生データ |
| map.las | - | デバイスのリアルタイム点群。 |
| project_data | control_points.csv | スキャン中に記録されたコントロールポイント情報。 |
| gnss.csv | RTK 使用時に記録される GNSS データ。 | |
| poses.csv | スキャン軌跡。 | |
| photo | コントロールポイント追加時に撮影されたカメラ画像 | |
| model | モデルプレビュー用ファイル | |
| thumb.jpg | LixelGO のプレビュー画像 | |
| preview_photo.jpg | デバイスのプレビュー画像 | |
| log | スキャンログ | |
| external_data | - | コピーした直後は空です。座標変換後の gnss.csv など、LixelStudio の後処理用の外部ファイルを保存します。 |