
Suggesties voor routeplanning bij typische scènes
Verschillende scènes stellen verschillende eisen aan de route. Dit hoofdstuk geeft suggesties voor routeplanning bij veelvoorkomende binnen- en buitenscènes.
Algemene routeprincipes
- Zorg tijdens het scannen voor een zo rijk mogelijke set waarnemingen.
- Vermijd het voortdurend alleen scannen van nieuwe gebieden; loop waar passend enkele lussluitingen.
- Minimaliseer de invloed van bewegende objecten.
Buitenscènes
Typische scènes: parken, campussen, gebouwclusters, enz.
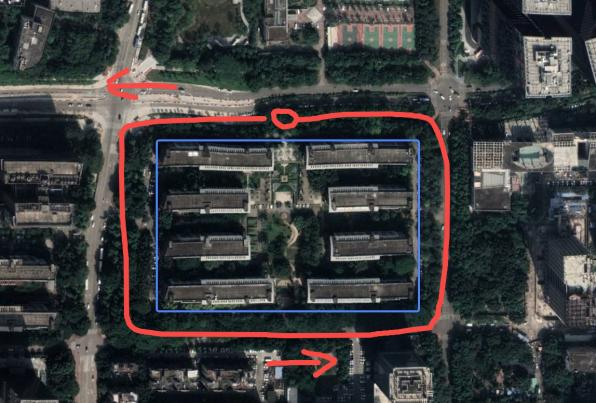
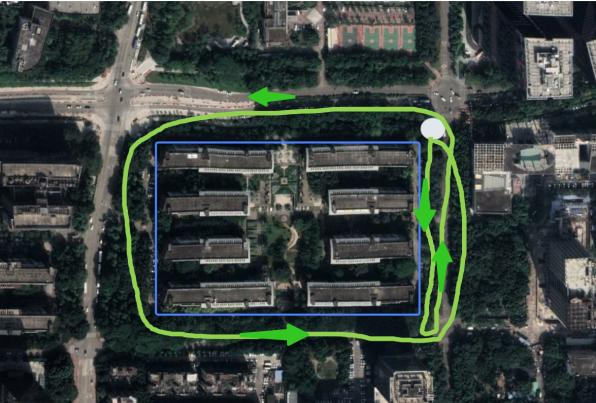
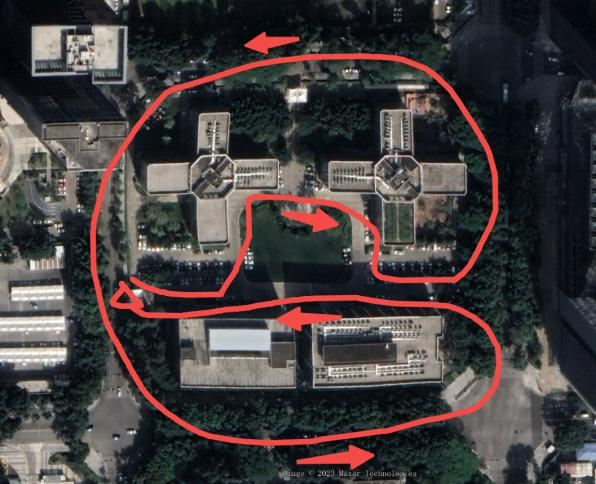
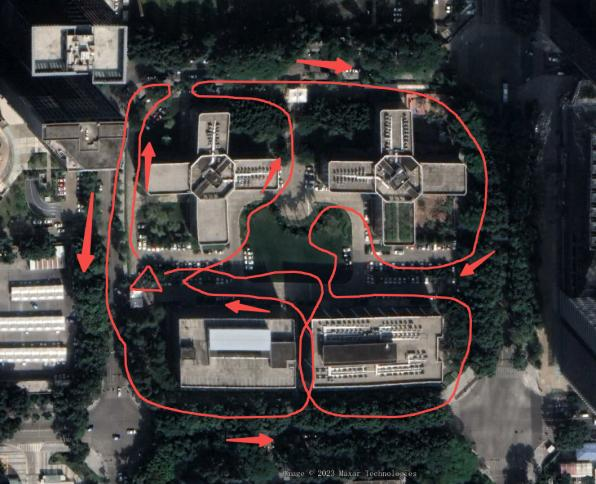
Textuurrijke scènes
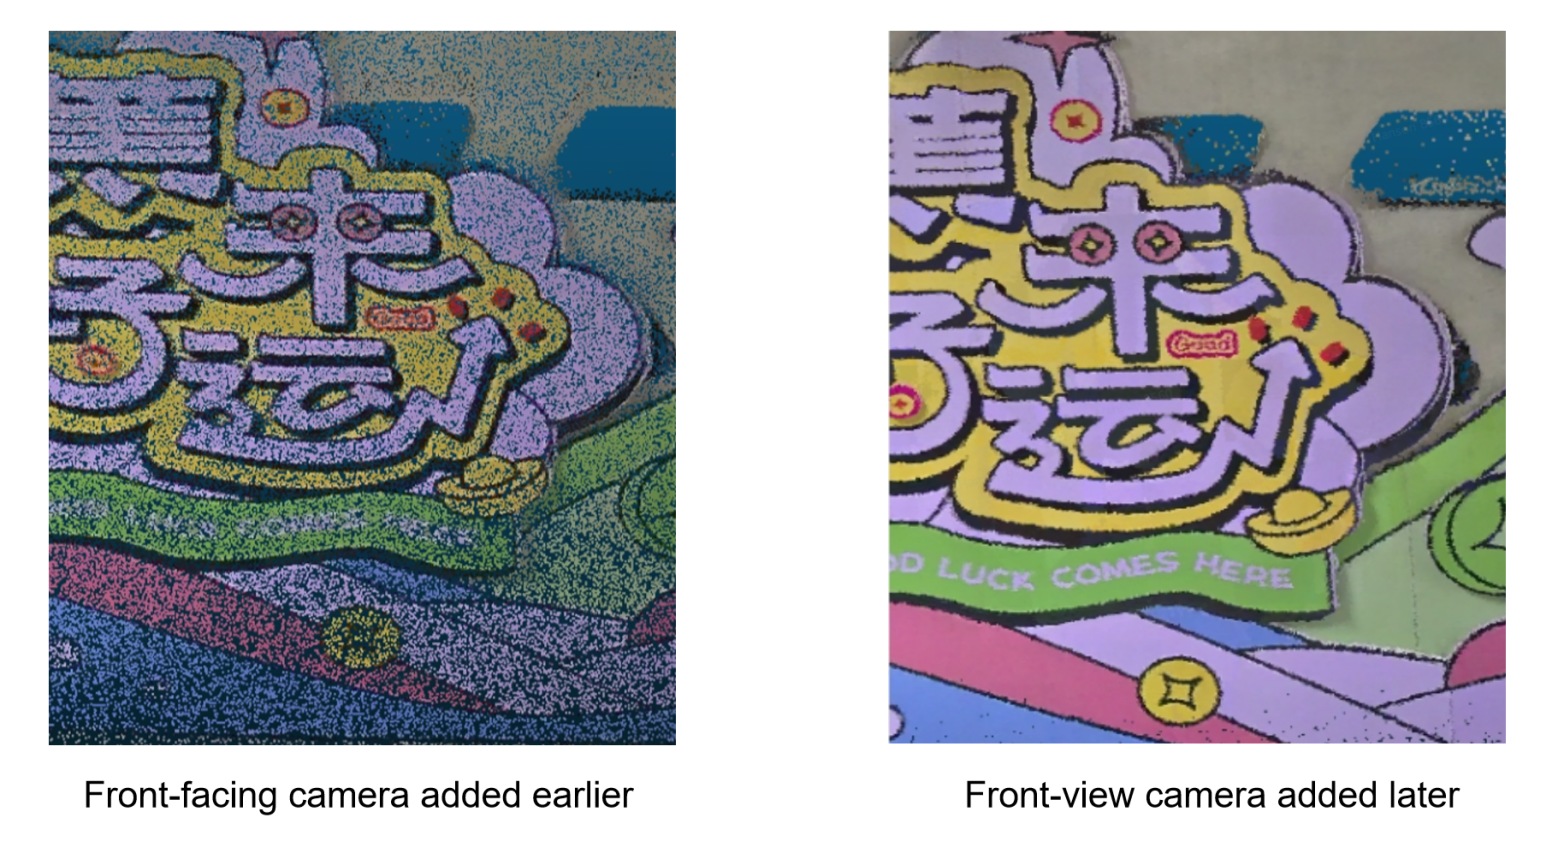
- Wanneer er veel textuur- en tekstinformatie is, richt dan de voorste camera naar het scangebied en scan in een op-en-neergaand "U"-patroon. Aanbevolen scansnelheid voor de scène ≤ 1,0 m/s, HD-scansnelheid ≤ 0,5 m/s, met ongeveer 0,5–1 m afstand tot het doel.
- Grondmarkeringen: kantel het apparaat onder een kleine hoek omlaag (minder dan 30°) voor HD-scannen.
Tip
Scan eerst de algehele scène en vul daarna lokale details aan, waarbij u de voorste camera gebruikt om blinde vlekken op te vullen.
Binnenscènes
Met een gangbaar kantoor als voorbeeld.
Routeplanning
- Net als bij een binnenparkeergarage met meerdere verdiepingen scant u van boven naar beneden in een slingerend pad.
- Gebruik dezelfde markeringsmethode voor controlepunten als voor de parkeergaragescène, waarbij u controlepunten met absolute coördinaten en kerngebieden kiest.
Deuren in- en uitgaan
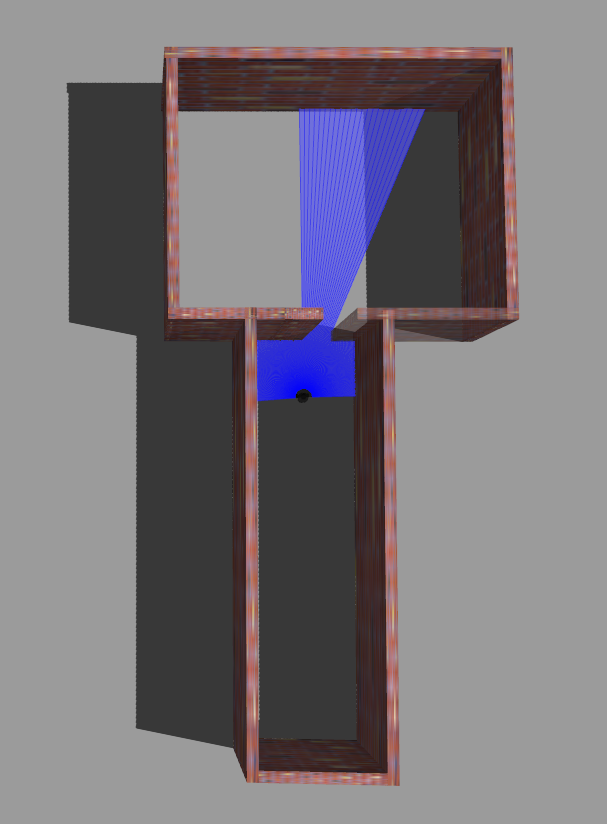
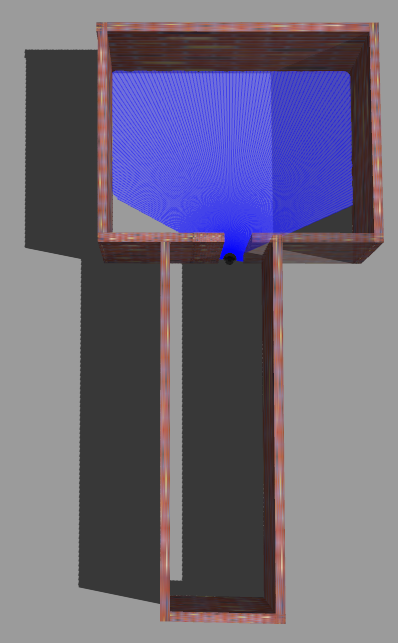
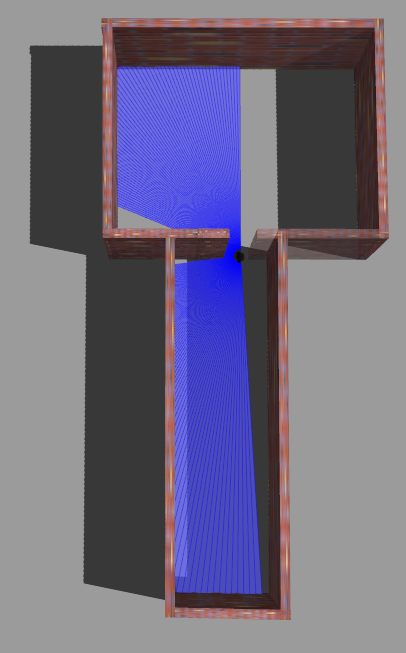
- Verkeerd voorbeeld: recht van voren binnengaan zorgt ervoor dat de binnen- en buiten-laserpuntenwolken hun gedeelde gezichtsveld en referentieobjecten verliezen, waardoor de data scheeftrekt.
- Correct voorbeeld: ga zijwaarts naar binnen zodat de binnen-laserpuntenwolk en het scangebied vóór binnenkomst een gezichtsveld delen, waardoor de binnen- en buitendata beter worden verbonden.
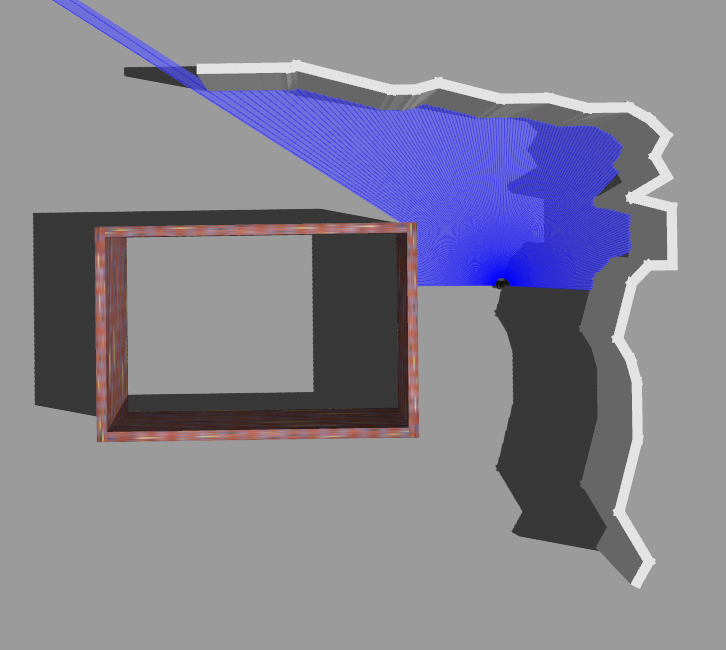
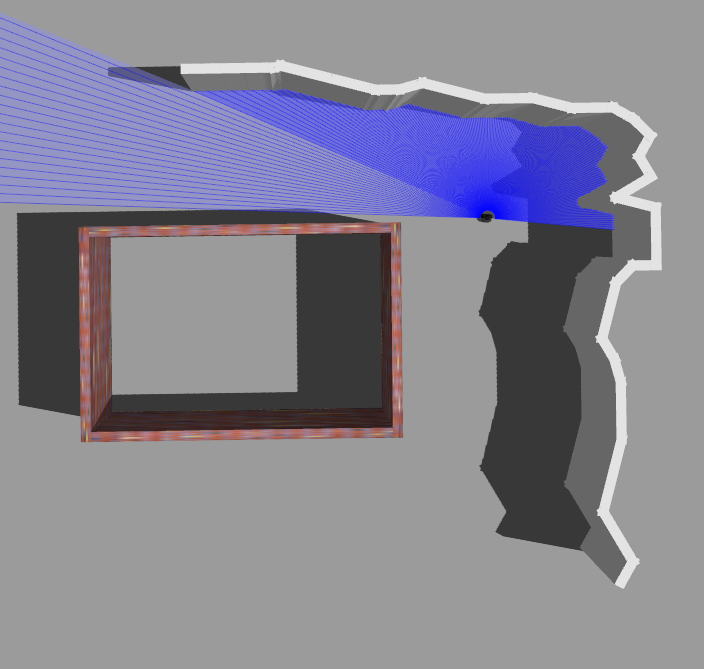
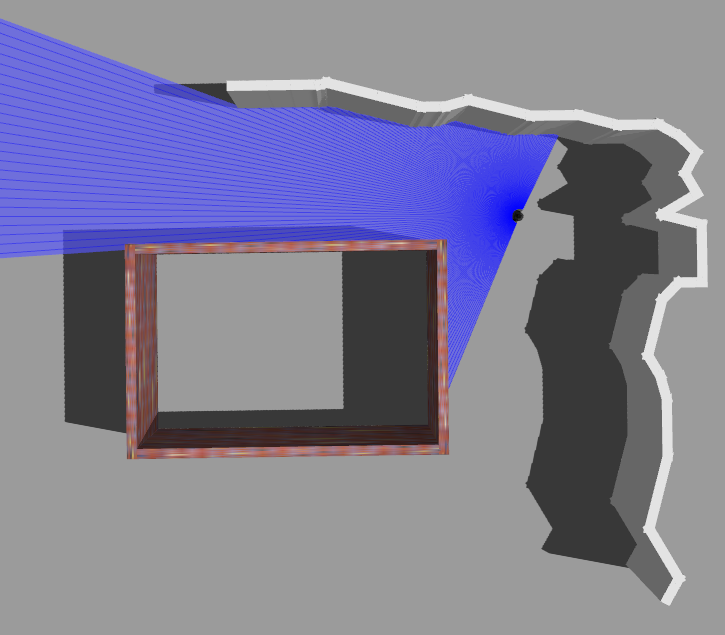
Hoeken omgaan
- Verkeerd voorbeeld: recht vooruit lopen verliest het gezichtsveld op de muur linksonder, waardoor de laserpuntenwolk zonder referentieobjecten komt te zitten en vatbaar wordt voor onnauwkeurigheid.
- Correct voorbeeld: draai uw lichaam onder een hoek bij het nemen van een hoek, zodat de laser tegelijkertijd zowel de muur linksonder als de contour aan de rechterkant scant, waardoor de data beter worden verbonden.
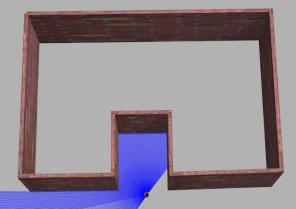
Smalle ruimtes in- en uitgaan
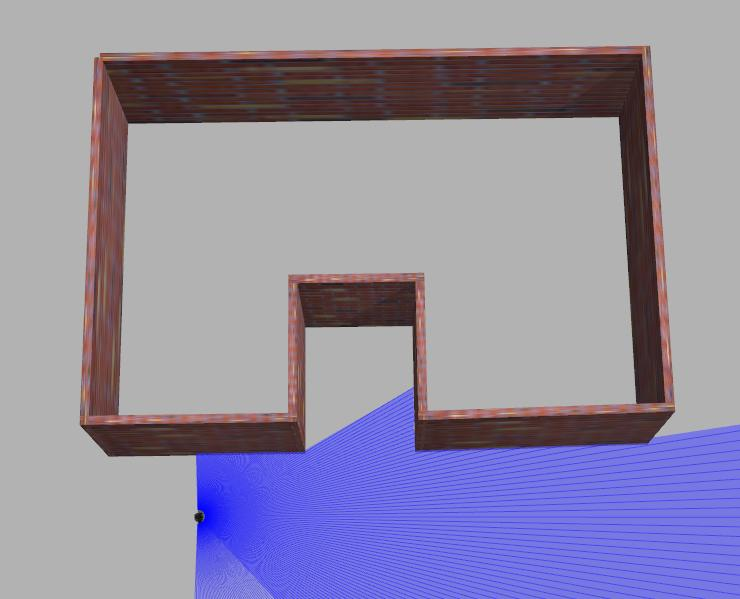
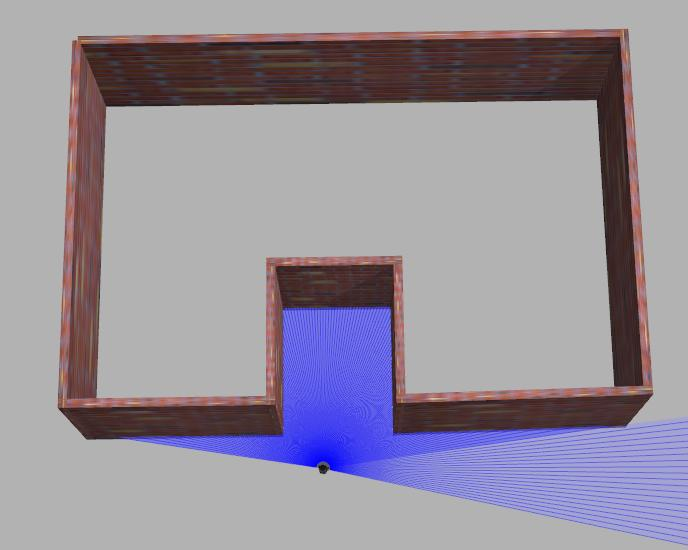
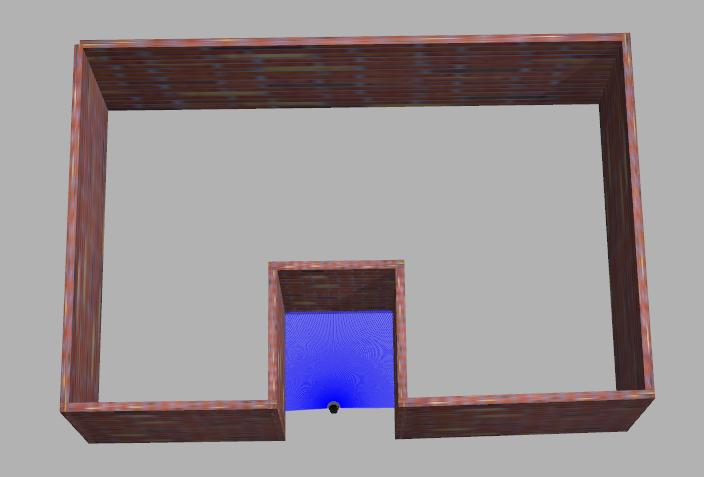
Controleer bij het verlaten na het scannen van een smalle ruimte of er tijdens het scannen voldoende referentieobjecten zijn en of de structurele kenmerken duidelijk zijn. Als aan geen van beide voorwaarden is voldaan, richt dan bij het verlaten het gezichtsveld zoveel mogelijk op gebieden met goede structurele kenmerken en vermijd grote veranderingen in het gezichtsveld.
- Verkeerd voorbeeld: direct omdraaien om naar buiten te gaan veroorzaakt ontbrekende referentieobjecten en onvoldoende structurele kenmerkbeperkingen.
- Correct voorbeeld: achteruit of zijwaarts naar buiten gaan.
Plafond en grond
Kantel in smalle gebieden het apparaat passend (< 30°) vanwege de FOV-beperkingen van de LiDAR.
In beperkte scènes kunt u het apparaat langzaam kantelen (> 30° en < 60°, niet langer dan 30 seconden) terwijl u relatief stilstaat, om het scannen van de grond of het plafond aan te vullen.