
Przechwytywanie danych
Ten rozdział obejmuje ustawienia GNSS, nazewnictwo projektu i ustawienia skanowania, skanowanie, tryby renderowania, Scan Assist, przeglądanie modelu oraz eksport danych.
Ustawienia GNSS
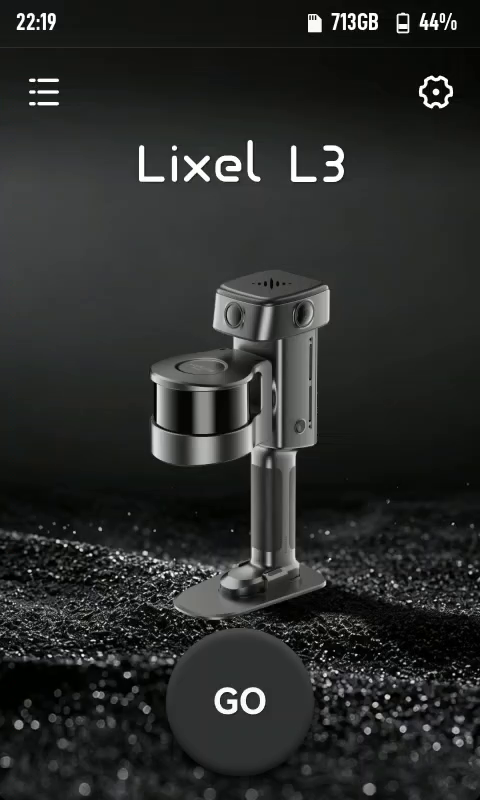
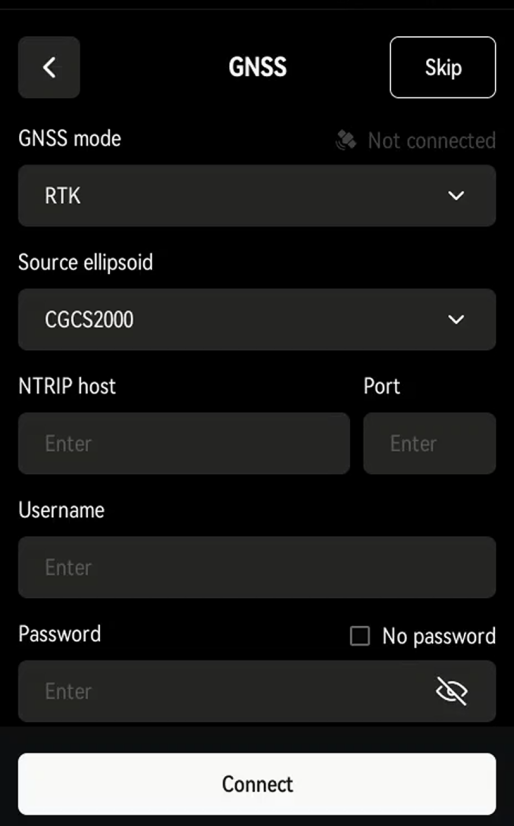
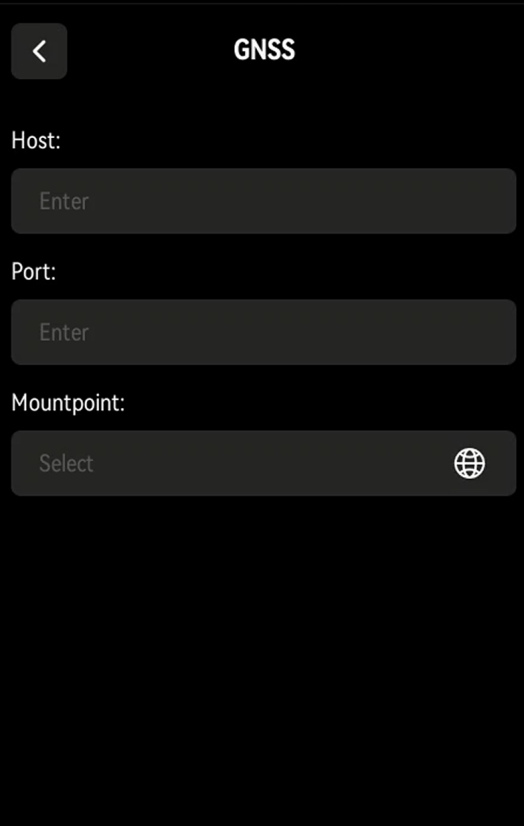
Dotknij GO, aby otworzyć ustawienia GNSS.
Uwaga
Aby pominąć GNSS, dotknij „Pomiń” w prawym górnym rogu lub wyłącz GNSS w Ustawieniach, aby domyślnie pomijać ten ekran.
Tryb GNSS
| Tryb GNSS | Funkcja | Jak używać |
|---|---|---|
| RTK | Odbiera dane korekcyjne przez moduł RTK do pozycjonowania w czasie rzeczywistym; zapisywane do pliku projektu | Wybierz tryb RTK; przetwarzaj za pomocą modułu RTK w LixelStudio |
| PPK | Rejestruje surowe obserwacje satelitarne przez moduł RTK; zapisywane do pliku projektu | Wybierz tryb PPK; przetwarzaj za pomocą modułu PPK w LixelStudio |
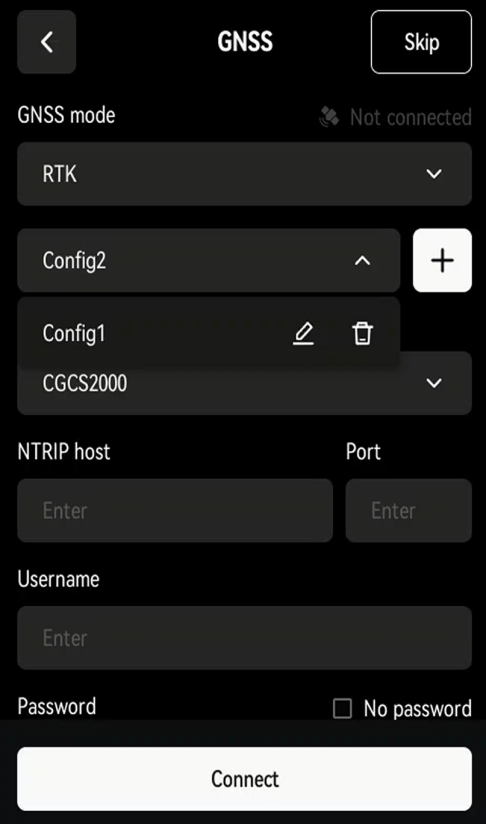
Zarządzanie kontem RTK
Dotknij Połącz, aby zapisać często używane konta w urządzeniu. Zarządzaj nimi z listy kont w sekcji Tryb GNSS.
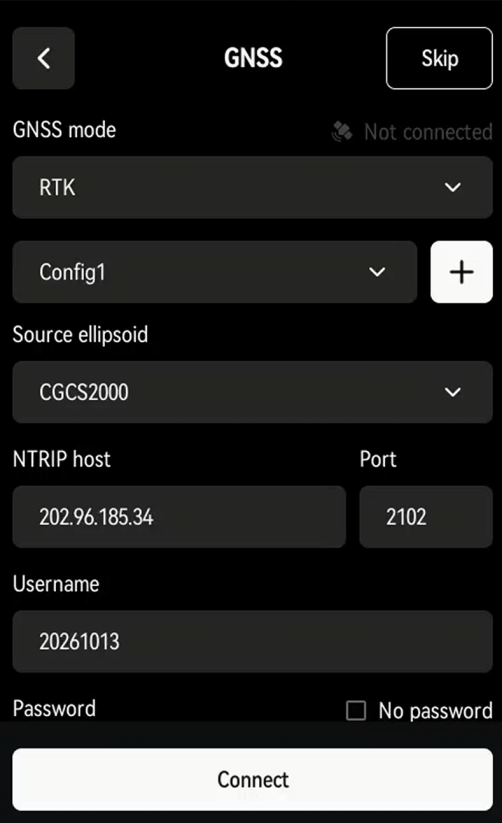
Uwaga
- Niestandardowe usługi RTK muszą używać standardowego formatu danych.
- Po pierwszej konfiguracji urządzenie zapisuje Twoje konto RTK i pozostaje zalogowane aż do rozłączenia.
- Rozłączanie może trwać 1–2 minuty.
- Zmiany układu współrzędnych wchodzą w życie po około 5 minutach. Poczekaj 5 minut przed rozpoczęciem pracy.
- Moduł GNSS obsługuje WGS 84, CGCS2000 oraz ITRF2008. Wysokości są elipsoidalne.
Wskaźnik stanu RTK
| Kolor | Stan |
|---|---|
| Czerwony | RTK nie podłączony |
| Niebieski | RTK podłączony, bez rozwiązania ustalonego |
| Zielony | RTK podłączony, rozwiązanie ustalone |
Stan połączenia RTK i satelity
Po połączeniu pojawia się potwierdzenie, a przycisk „Połącz” zmienia się na „Rozłącz”. Stan RTK i liczba satelitów są wyświetlane w czasie rzeczywistym poniżej Mountpoint. Dotknij Dalej.
Nazewnictwo projektu i ustawienia skanowania
| Tryb montażu | Funkcja | Opis |
|---|---|---|
| Ręczny | Obsługa ręczna | LixelStudio odczytuje tryb montażu automatycznie; nie ma potrzeby ponownego wybierania go podczas przetwarzania |
Tryb skanowania
| Tryb | Funkcja | Obsługiwane tryby renderowania |
|---|---|---|
| Tryb prowadzony | Ocenia jakość skanowania w czasie rzeczywistym | Scan Assist i renderowanie jakości skanowania; bez renderowania w rzeczywistych kolorach |
| Tryb RGB | Pokazuje chmurę punktów w rzeczywistych kolorach w czasie rzeczywistym | Renderowanie w rzeczywistych kolorach; bez Scan Assist ani renderowania jakości skanowania |
Niestandardowe nazewnictwo
Przykład: Wprowadź „park” jako nazwę projektu i rozpocznij skanowanie. W trybie pamięci masowej USB folder projektu pojawia się jako „park_2026-01-15-1622026”, gdzie „2026-01-15-1622026” to czas skanowania.
Bez nazwy projektu folder pojawia się jako default_2026-01-15-1622026.
Asystent nazewnictwa
Asystent nazewnictwa tworzy nazwy w formacie „Nazwa_Piętro_Liczba”, na przykład BlockA_1_1. W trybie pamięci masowej USB folder projektu pojawia się jako BlockA_1_1_2026-01-15-1622026.
Dotknij Gotowe, aby otworzyć ekran startowy.
Rozpoczęcie skanowania
Uruchamianie urządzenia
- Umieść Lixel L3, z zamocowaną podstawą montażową, na stabilnym, poziomym podłożu.
- Na ekranie startowym naciśnij i przytrzymaj w dowolnym miejscu, aby rozpocząć skanowanie.
- LiDAR zaczyna się obracać, kontrolka miga szybko na zielono i rozlega się dźwięk uruchomienia. Urządzenie przechodzi następnie w inicjalizację statyczną.
- Trzymaj urządzenie nieruchomo, aż inicjalizacja się zakończy. Rozlega się dźwięk i rozpoczyna się normalne skanowanie.
- Powoli podnieś skaner, następnie powoli odłącz podstawę montażową i rozpocznij skanowanie.
Zalecana postawa przy trzymaniu w ręku
- Cel: Trzymaj swoje ciało poza polem widzenia kamery, aby uzyskać lepsze kolorowanie.
- Zalecane: Trzymaj urządzenie wysunięte przed klatką piersiową.
- Unikaj: Trzymania urządzenia przy ciele.
Zalecenia dotyczące trasy skanowania
Oświetlenie
- Wybieraj równomierne oświetlenie.
- Unikaj silnego kontrastu między światłem a cieniem.
Pole widzenia
- Preferuj otwarte trasy (takie jak środek drogi) dla lepszego pokrycia kolorem i dokładności.
Wąskie przestrzenie (takie jak szczeliny między budynkami lub alejki)
- Chodź wolniej niż normalnie.
- Poczekaj, aż ludzie i poruszające się obiekty znikną.
- Dzięki temu chmura punktów pozostaje dokładna i dobrze pokolorowana.
Uwaga
Wąskie przestrzenie są trudniejsze do dobrego przechwycenia. Nie spiesz się.
Tryb renderowania
Dotknij „Tryb renderowania” w prawym dolnym rogu ekranu, aby przełączać tryby wyświetlania:
| Tryb | Opis |
|---|---|
| EL Wysokość | Koloruje punkty według wysokości, aby pokazać ukształtowanie terenu |
| RGB Rzeczywisty kolor | Pokazuje rzeczywisty kolor dla łatwej identyfikacji obiektów |
| QUAL Jakość skanowania | Pokazuje gęstość punktów w czasie rzeczywistym, aby sprawdzić pokrycie |
Uwaga
Dostępne tryby zależą od trybu skanowania (Prowadzony lub RGB). Dla wyświetlania RGB ustaw tryb skanowania na „Tryb RGB” na ekranie startowym projektu.
O wyświetlaniu jakości skanowania
- Cel: Sprawdza gęstość chmury punktów, aby zapobiec ponownej pracy z powodu pominiętych lub rzadkich obszarów.
- Uwaga: Nie wskazuje dokładności skanowania ani jakości skanowania LCC.
Przełączaj na QUAL regularnie podczas skanowania, aby wychwycić pominięte obszary.
Scan Assist
Cel
- Sprawdza, czy gęstość chmury punktów osiąga próg.
- Zapobiega ponownej pracy z powodu pominiętych lub rzadkich obszarów.
Uwaga
Nie wskazuje dokładności skanowania ani jakości skanowania LCC.
Jak używać
- Po rozpoczęciu skanowania dotknij „Scan Assist” poniżej przycisku zatrzymania.
- Otwiera się ekran ustawień.
- Ustaw odległość kroku dla obiektu.
Uwaga
Dopasuj odległość kroku do złożoności sceny, aby uzyskać pełne pokrycie.
Zatrzymanie skanowania
Naciśnij i przytrzymaj czerwony przycisk na dole, pośrodku ekranu, aby zapisać dane.
Zapisywanie przebiega w dwóch etapach: przechowywanie danych, a następnie generowanie modelu chmury punktów do przeglądania.
Model chmury punktów otwiera się następnie automatycznie do sprawdzenia na miejscu.
Przeglądanie modelu
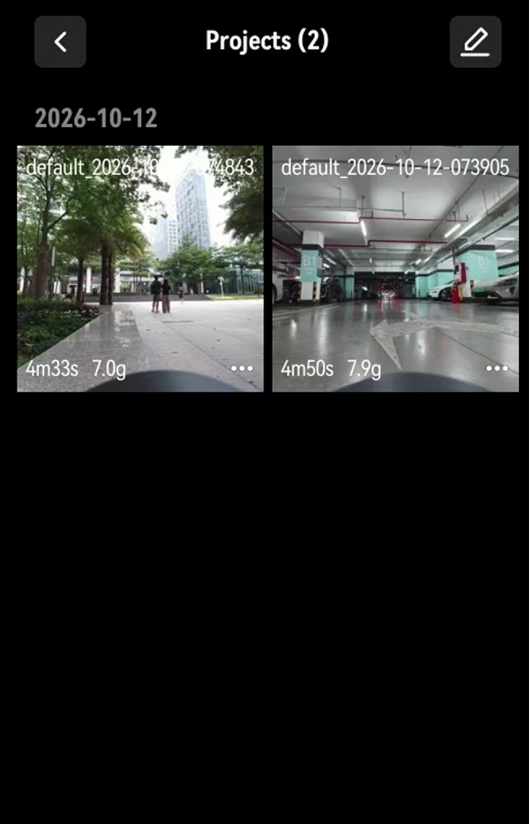
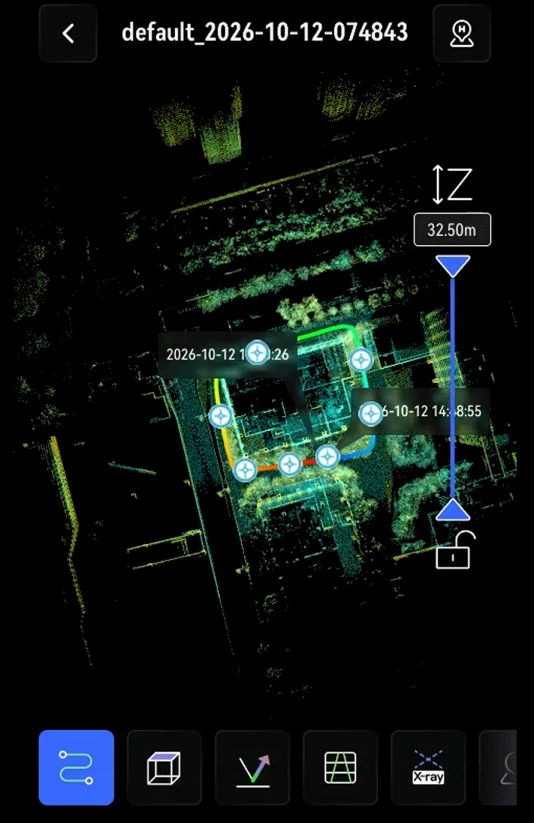
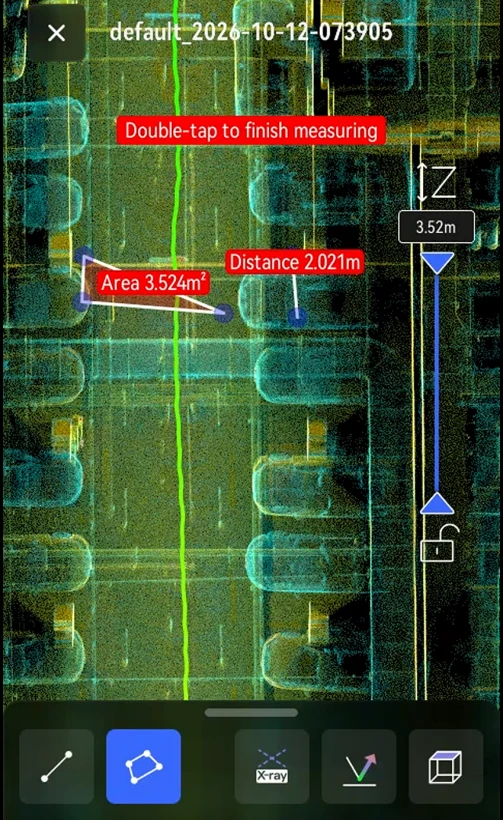
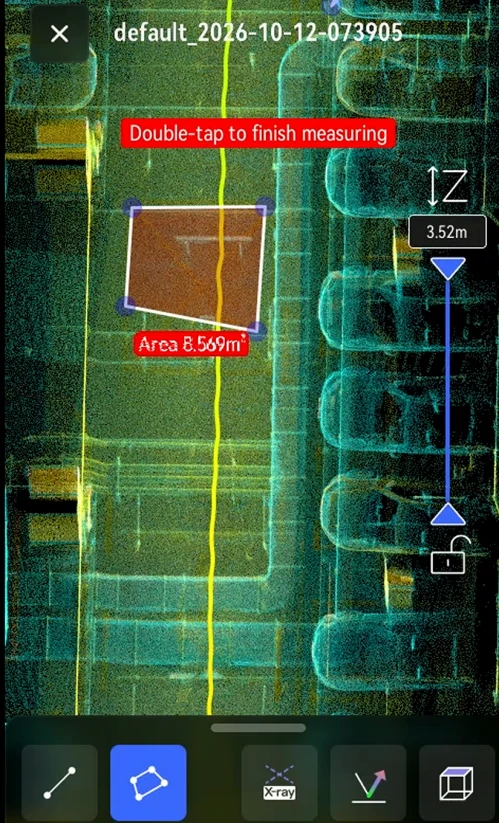
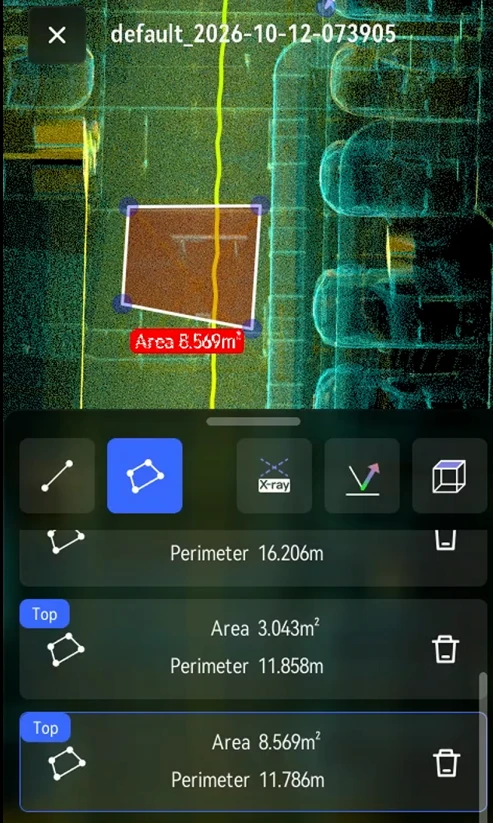
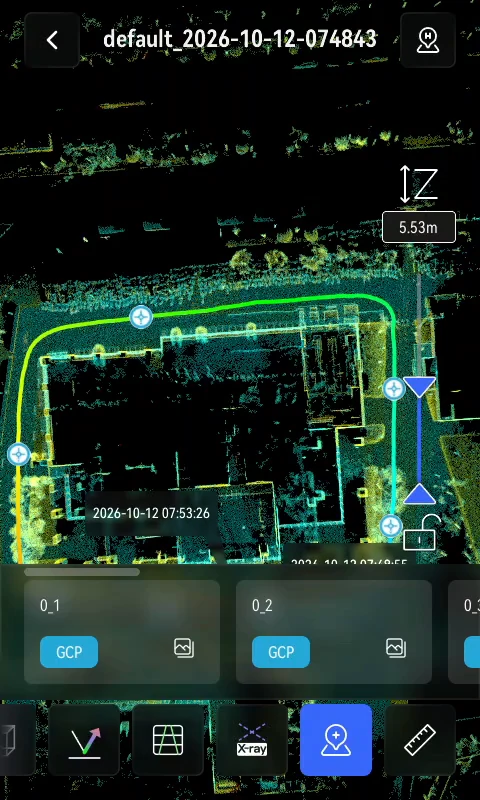
Po skanowaniu przeglądaj model chmury punktów na ekranie urządzenia.
Przeglądanie modelu
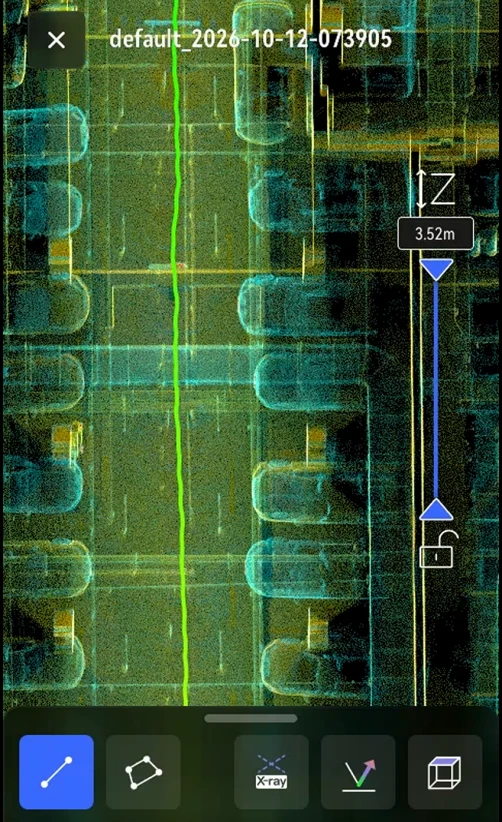
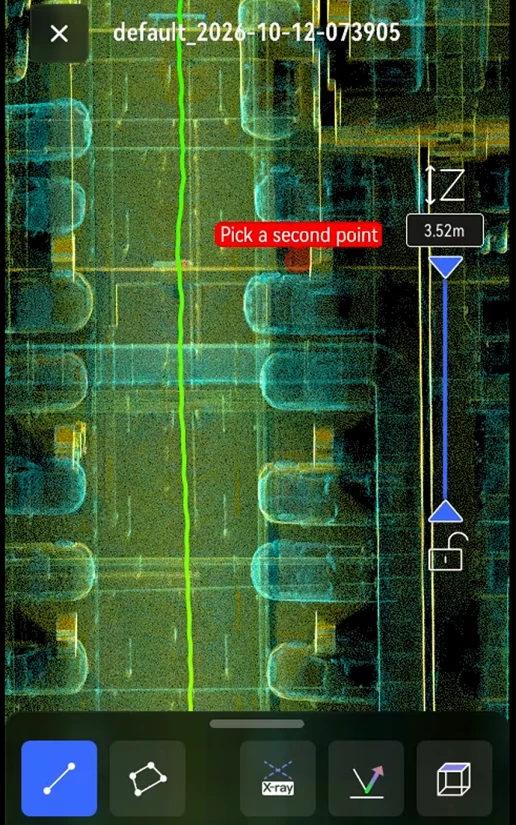
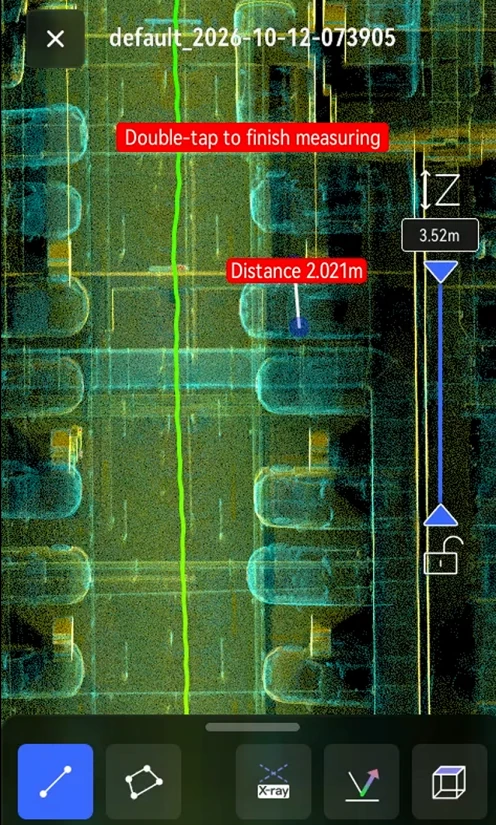
Pomiar
Informacje o punkcie
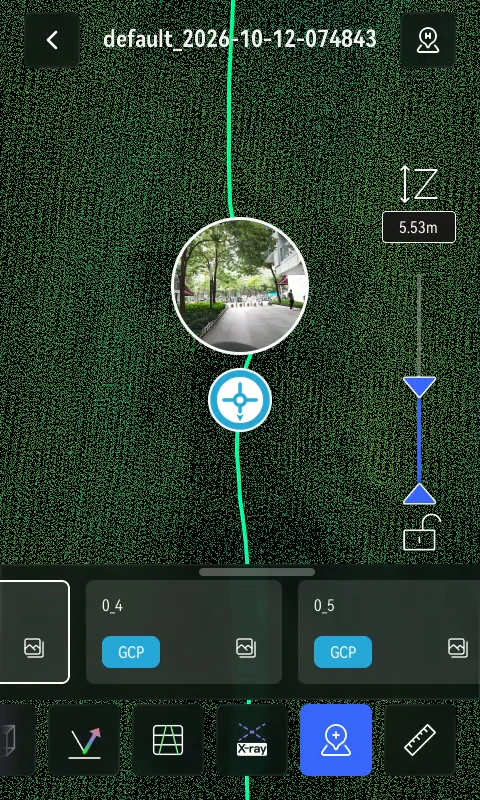
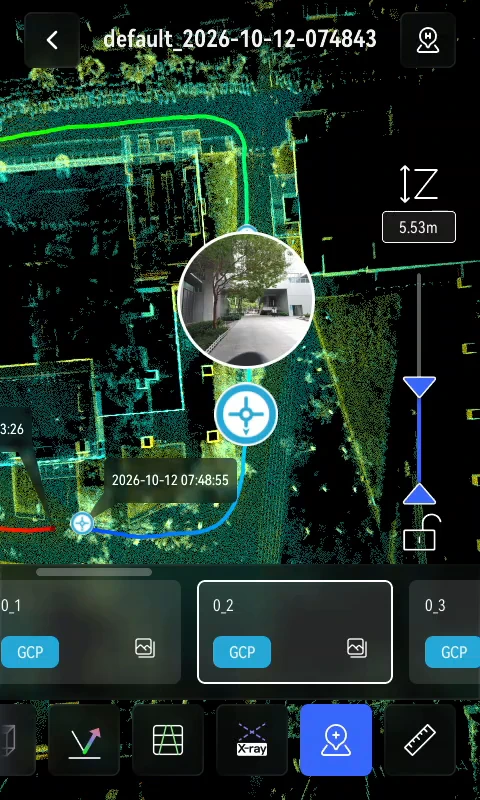
Eksport danych skanowania
Kroki
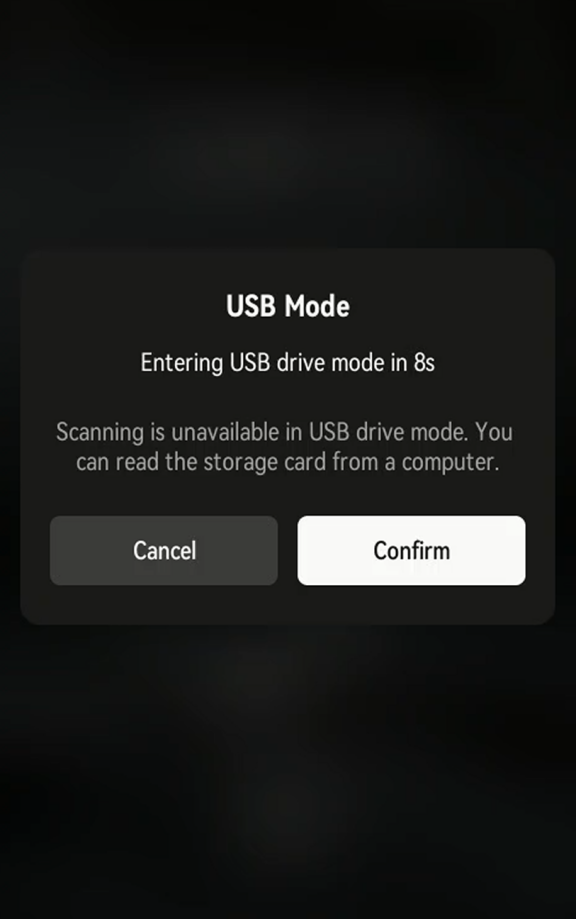
- Podłącz do komputera: Włącz urządzenie i podłącz je kablem USB-C. Dotknij Potwierdź przy komunikacie o trybie pamięci masowej USB lub poczekaj na odliczanie.
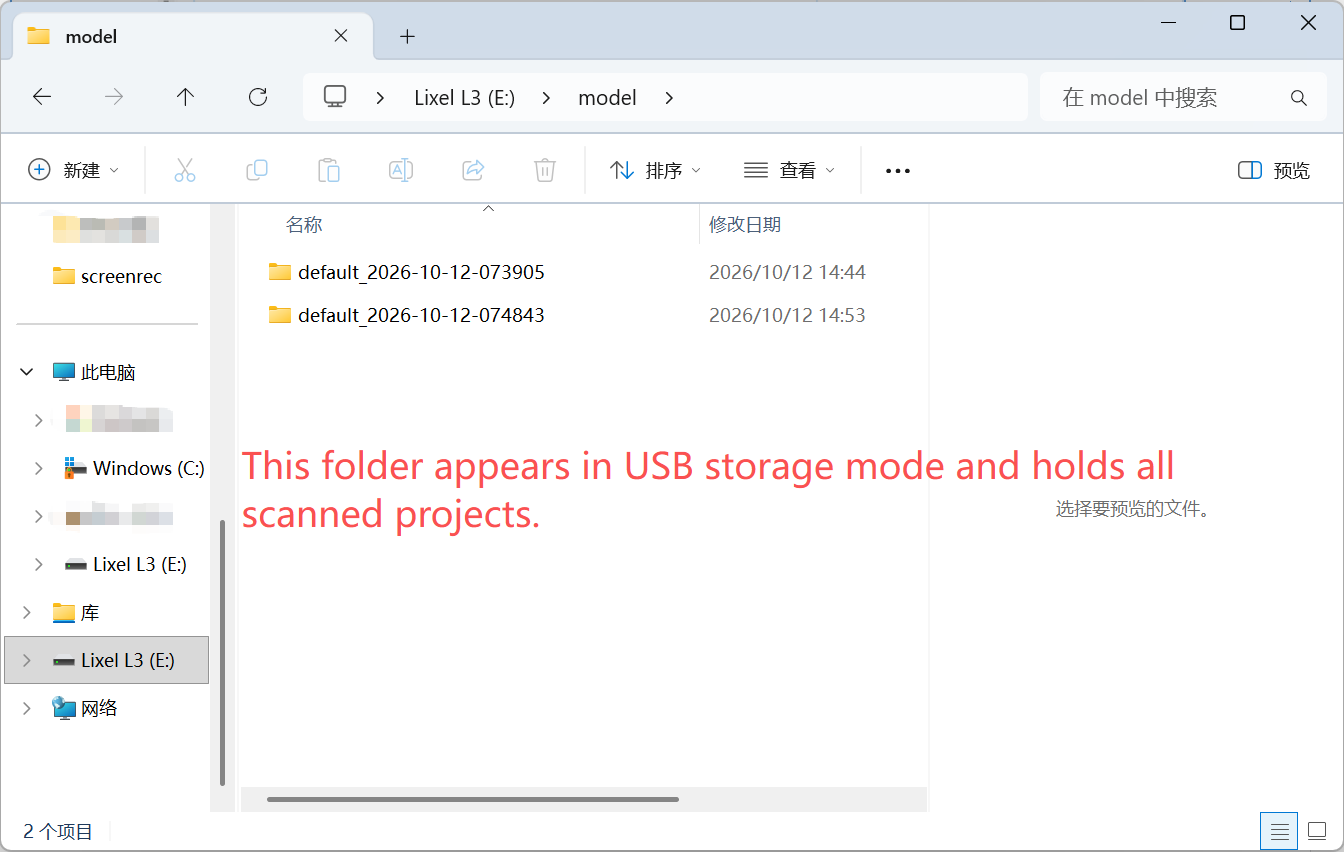
- Skopiuj pliki projektu: Otwórz pamięć urządzenia, przejdź do folderu modelu i skopiuj pliki projektu na komputer.
Nazewnictwo plików projektu
Format nazwy pliku: NazwaProjektu_RRRR-MM-DD-Czas. Przykłady:
- ParkingB2F_2025-01-15-162026
- default_2025-01-15-143520
Uwaga
Pliki są nazywane według czasu rozpoczęcia skanowania dla łatwej identyfikacji.
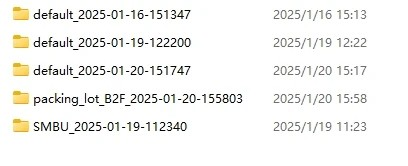
Struktura plików projektu
Pliki projektu:
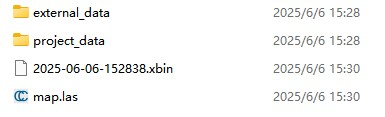
| Plik | Plik podrzędny | Opis |
|---|---|---|
| xxx.xbin | - | Surowe dane czujników |
| map.las | - | Chmura punktów z urządzenia w czasie rzeczywistym. |
| project_data | control_points.csv | Informacje o punktach kontrolnych zarejestrowane podczas skanowania. |
| gnss.csv | Dane GNSS zarejestrowane podczas używania RTK. | |
| poses.csv | Trajektoria skanowania. | |
| photo | Obrazy z kamery wykonane przy dodawaniu punktów kontrolnych | |
| model | Pliki podglądu modelu | |
| thumb.jpg | Obraz podglądu LixelGO | |
| preview_photo.jpg | Obraz podglądu urządzenia | |
| log | Dziennik skanowania | |
| external_data | - | Pusty przy pierwszym kopiowaniu. Przechowuje pliki zewnętrzne do przetwarzania końcowego w LixelStudio, takie jak gnss.csv po transformacji współrzędnych. |