XGRIDS文档
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 灵视 P 系列

    • 灵视 P1

      • 产品概述
      • 设备基本操作
      • 使用 LCC Scan App
      • 维护及保养
      • 常见问题
    • 灵视 P1 Cloud

      • 产品概述
      • 设备使用与维护
      • 云端重建
      • 常见问题
  • 灵光 K 系列

    • 灵光 K1

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
    • 灵光 K2

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
  • 灵光 L 系列

    • 灵光 L2 Pro

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 实时测量功能
      • 附录
      • 常见问题
    • 灵光 L3

      • 产品概述
      • 设备基本功能
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据操作流程
      • 附录
      • 常见问题
  • 配件

    • 补光灯

      • 安装指导
      • 基本操作
      • 常见问题
  • LixelStudio

    • 版权
    • 安装与激活
    • 界面说明
    • 文件
    • 工程处理
    • 工具
    • 平面绘制
    • 行业应用
    • 设置
    • 设备感知
    • 常见问题
    • 使用技巧

      • 数据流全景图
      • 软件授权全景指南
      • 读懂扫描仪精度指标
      • 点云配准操作指南
  • Lixel CyberColor

    • LCC Studio

      • 入门
      • 版本与更新
      • 下载与安装
      • 界面概览与导航
      • 重建前工作
      • 模型重建
      • 单模型重建
      • 地图融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 设置与账号
      • 转换工具
      • 视频重建
      • 常见问题 / FAQ
    • LCC Scene Editor

      • 版本与更新
      • 账号与登录
      • 产品概览与主页
      • 编辑器界面介绍
      • 三种场景漫游快捷操作
      • 文件
      • 设置
      • 编辑操作
      • 窗口
      • 视图工具栏
      • 资产与属性
      • 左侧工具栏
      • 视点
      • 跳转点
      • 天空盒
      • 标注
      • 测量
      • 场景漫游
      • 场景报告
      • 智能户型图(3D Layout)
      • 小地图
      • 预览模式(Viewer)
      • 帮助
      • 常见问题 / FAQ
      • 出生点
    • LCC Model Editor

      • 版本与更新
      • 新手指引
      • 概览与界面
      • 文件操作
      • 选择器
      • 编辑操作
      • 测量
      • 调色
      • 资产管理
      • 设置与帮助
      • 常见问题 / FAQ
    • 采集指南

      • 概述
      • 采集设备总览
      • 通用采集原则
      • 室内场景采集
      • 室外场景采集
      • 大场景采集(地图融合)
      • 空地融合采集
      • 物体采集
      • 人物采集
      • 视频重建采集
      • 高清补拍
      • 控制点(灵视 P1)
      • 常见问题与排查
    • LCC Studio Linux

      • 产品概要说明
      • 基本架构说明书
      • 安装部署说明书
      • 容器启动参数说明书
      • CodeMeter离线授权部署说明书
      • API指令集说明书
      • 附录-开发者数据说明书
      • 附录-错误码列表
      • 单机多卡集群部署QuickStart
    • 使用技巧

      • 多个大型 3DGS 模型融合工作流
      • 空地融合操作方法
      • 数据流全景图
      • 软件授权全景指南
    • 历史版本
  • Plugin & SDK

    • Unreal

      • 介绍
      • 快速入门 - Windows
      • 快速入门 - Linux
      • 快速入门 - Quest3
      • 版本与授权
      • 渲染
      • Tiled 光栅化(实验性)
      • 画面调节
      • 法线与光照
      • 场景编辑
      • 性能参数说明
      • 性能优化指南
      • 第三方与引擎插件集成
      • 代理网格
      • 加载动画
      • 碰撞
      • 寻路系统支持
      • 单层水支持
      • 本地化
      • 常见问题
      • 故障排查
      • 日志与诊断
      • 联系我们
      • 最佳实践

        • 用 LixelStudio 网格为 3DGS 重打光
        • 逐相机独立渲染
      • API 参考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日志

        • v3.5.0
        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Unity

      • Unity SDK 简介
      • 技术特性
      • 开发环境要求
      • PC 快速开发入门指南
      • 工程设置优化指南
      • Pico 4 Ultra 开发指南
      • Pico 4 Ultra PC 串流指南
      • Quest 3 开发指南
      • Quest 3 PC 串流指南
      • OpenXR 开发指南
      • Pico 4 Ultra 企业串流指南
      • 术语表
      • 常见问题
      • 联系我们
      • 功能开发指南

        • 多场景混合渲染开发指南
        • 阴影接收开发指南
        • 实时光照开发指南
        • 多相机渲染开发指南
        • 高清图像渲染开发指南
        • LCC 与 LCC2 数据格式兼容开发指南
        • 加载特效开发指南
        • Mip 渲染模式切换开发指南
        • 边角点吸附开发指南
        • 投影贴花开发指南
        • 视频流投影开发指南
        • 高亮显示开发指南
        • 实时裁剪开发指南
        • 调色开发指南
        • 获取场景 Mesh 数据开发指南
        • 编辑器模式开发指南
        • 渲染性能参数设置指南
        • 应用与数据协同打包开发指南
        • 碰撞系统开发指南
        • macOS 开发权限问题操作指南
        • iOS 设备编译打包开发指南
      • API 参考

        • LCCManager
        • Renderer
        • 数据类型
      • 更新日志

        • v2.3.0
        • v2.2.10
        • v2.2.0
        • v2.1.19
        • v2.0.14
    • X-Brain

      • 产品概述
      • 硬件接口
      • 快速开始
      • 核心概念
      • 集成指南
      • API 参考
      • 数据类型
      • ROS2 桥接
      • 示例程序
      • 部署与网络
      • 排障与 FAQ
      • 版本与发布
    • Web

      • 介绍
      • 渲染性能优化指南
      • 显卡配置
      • webgpu开发指南
      • 常见开发问题
      • API参考

        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setClipPrism
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setMipFilter
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
      • 更新日志

        • v0.6.4
        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0
    • Lixel OpenAPI

      • 概述
      • 连接与鉴权
      • 消息模型与编解码
      • 接口清单
      • 实时数据
      • 项目文件访问
      • 错误码
      • Python

        • 快速开始
        • 客户端封装与工具
        • 常见问题
      • C++

        • 快速开始
        • 客户端与示例
        • 常见问题
  • API

    • 空间结构化建模

      • 接入指南
      • 建模流程
      • 接口说明
      • 临时上传凭证
      • 错误码

点云配准操作指南

适用软件:Lixel Studio(点云编辑模块)

适用对象:地图融合无法使用、或大场景需拆分处理的测绘与建模用户。

概述

点云配准是指在 Lixel Studio 中,对已经生成的多组点云成果进行后期对齐,使其统一到同一坐标系下、拼接为完整场景的操作。

与地图融合的区别:

  • 地图融合:依赖采集阶段按规范操作(开启 RTK、布设同名连接点、15m 轨迹重叠长度),由软件依据坐标或同名点自动配准,对采集质量有强约束。
  • 点云配准:面向已经生成的点云成果,依据点云之间的重叠特征进行后期对齐。不要求采集阶段满足融合规范,是融合无法使用时的补救手段,也是大场景分组处理后的拼接手段。

何时需要配准

点云配准主要用于以下情形。

地图融合未按规范采集且无法重采

采集阶段未开启 RTK、也未布设相邻数据段的同名连接点,重叠轨迹仅几米,导致地图融合功能无法使用;而现场已撤场或不具备重新采集的条件。此时只能对已生成的点云成果进行配准。

大场景超出地图融合上限

  1. Lixel Studio 地图融合的处理上限为 10 组地图 / 200 分钟。超出该上限的大场景,不保证软件可以处理。用户尝试仍然报错时,只能拆分为多组分别完成地图融合。分组融合的结果受各组边缘精度影响,往往无法直接叠加合并,需要通过配准在组与组之间完成对齐。
  2. 显示上限:软件显示所有点数有上限,目前为 43 亿,超过点数将不显示完整点云。

成果需要绝对坐标,但部分地图缺少正确的绝对坐标

成果要求带绝对坐标,但存在以下情况导致部分地图无法直接获得正确的绝对坐标:

  • 采集时 App 坐标系设置错误,导致该地图的绝对坐标不正确;
  • 部分地图受外业条件限制,无法采集 RTK 或布设绝对控制点,仅有相对坐标。

此时可将这些地图与一张具有正确绝对坐标的参考地图进行配准,通过配准把正确的绝对坐标传递过去(详见坐标处理一节)。

方式选择

情形建议处理方式
现场可重采且未超上限优先按规范重新采集,使用地图融合功能
无法重采、未按规范采集点云配准
超出 10 组 / 200 分钟上限分组地图融合 + 组间配准
部分地图缺少/错误的绝对坐标,成果要求绝对坐标与带正确绝对坐标的参考地图配准,传递坐标

配准的前提与原则

核心原则

待配准的点云之间必须具有重叠区域,且重叠区域内存在可辨识的共同特征。配准依据的是这些共同特征,而非坐标,因此特征的重叠量与质量直接决定配准成败。

对重叠与特征的要求

  • 相邻点云之间需保留明显的重叠区域。
  • 重叠区域应包含结构清晰、易于辨识的几何特征(如墙角、柱、台阶、设备轮廓等)。
  • 应避免仅以大面积平面、弱纹理或重复结构区域作为配准依据,此类区域缺乏唯一性,易导致错位。

配准点的定义与选取

配准点是指不同地图上对应的同一个实际点位。配准通过多组配准点求解地图之间的刚性变换,因此配准点的选取质量直接影响配准精度。

选取原则:

  • 选取特征明显、易于辨识的位置,例如地标的边角点、反射率高且轮廓清晰的物体轮廓点。
  • 尽量使用多组配准点,分布在重叠区域的不同位置,避免集中于一处。
  • 平差后查看配准报告,剔除报告中误差较大的配准点,换到其他位置重新选取。

按场景分类的配准要点

不同场景的特征分布不同,配准时的取点策略也不同。

室内场景

  • 特征丰富(墙角、门窗、立柱、家具),一般容易找到共同特征。
  • 在对称、重复的结构(如相同的走廊、成排工位),除非能快速区分次序,否则不建议选择。

室外场景

  • 特征相对稀疏,优先选取建筑角点、杆状物、台阶等稳定地物。
  • 避免以树木、车辆等可移动或形态不稳定的物体作为配准特征。

室内外混合场景

  • 以室内外过渡区域(出入口、门廊、连廊)作为关键重叠带。
  • 确保过渡区两侧都有足够的共同特征,避免室内、室外各自为政导致接缝错位。

配准点云的坐标处理

总原则

配准以用户选择的参考地图坐标系为准,其余待配准地图对齐到参考地图上,并叠加参考地图的坐标偏移。

两类坐标情形

  • 无绝对坐标地图与有绝对坐标地图配准:以有绝对坐标的地图作为参考地图,配准后无绝对坐标的地图即可获得绝对坐标。
  • 不同坐标系的地图配准:选定其中一个坐标系作为参考,其余地图配准后统一到该参考坐标系下,实现多组地图归一到同一坐标系。

配准一般操作步骤(手动配准)

Lixel Studio 的点云编辑工具中提供手动配准功能,为配准的通用方式。

不同绝对坐标系实例

导入待配准的各组点云成果,然后:

  1. 用 Lixel Studio(必须 v4.1.1 及以上版本)分别进行工程处理,以优化各地图自身的精度、去除噪点。
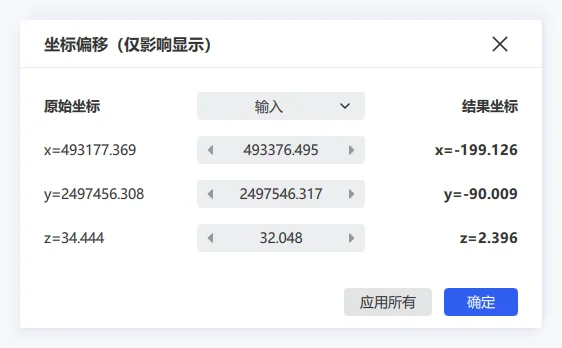
  2. 点云 1104_1,坐标系是 CGCS2000:
导入 CGCS2000 坐标系点云
  1. 点云 1104_2,坐标系是 WGS84。不同坐标系导入软件时,选择“输入”:
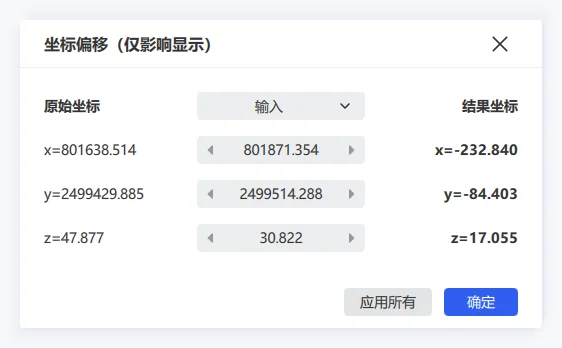
导入 WGS84 坐标系点云
  1. 切换点云渲染模式至“强度”显示。如果使用“真彩”模式,可能会引入着色误差,用户可视情况而定。
  2. 选中两个点云,点击“工具”-“手动配准”,点击切换图标选择基准地图。基准地图坐标系即配准结果的坐标系,左边的视窗就是基准地图:
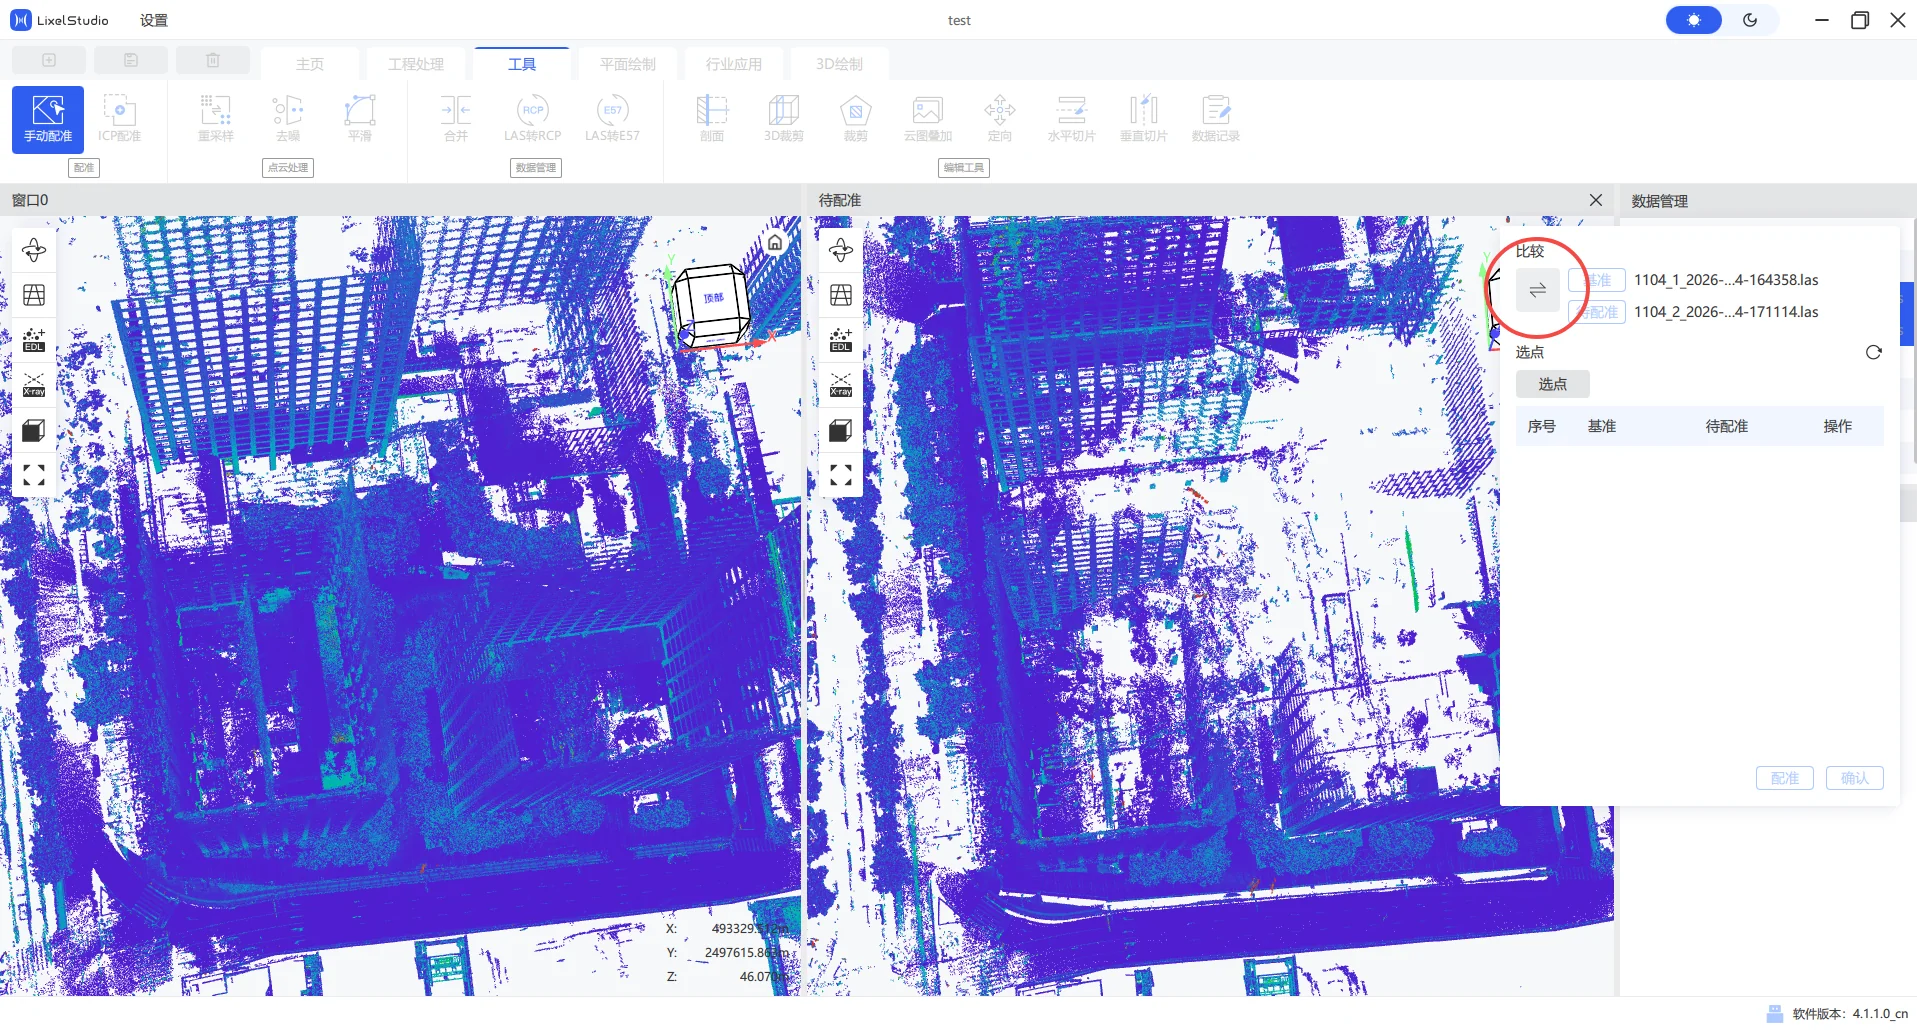
选择基准地图
  1. 浏览左右视窗的点云,明确有轨迹重叠的区域,点击“选点”,在重叠区域找到同样的特征点,鼠标上方有放大镜方便观察。(如果重叠区域没有相同的采集轨迹,配准误差会更大。)
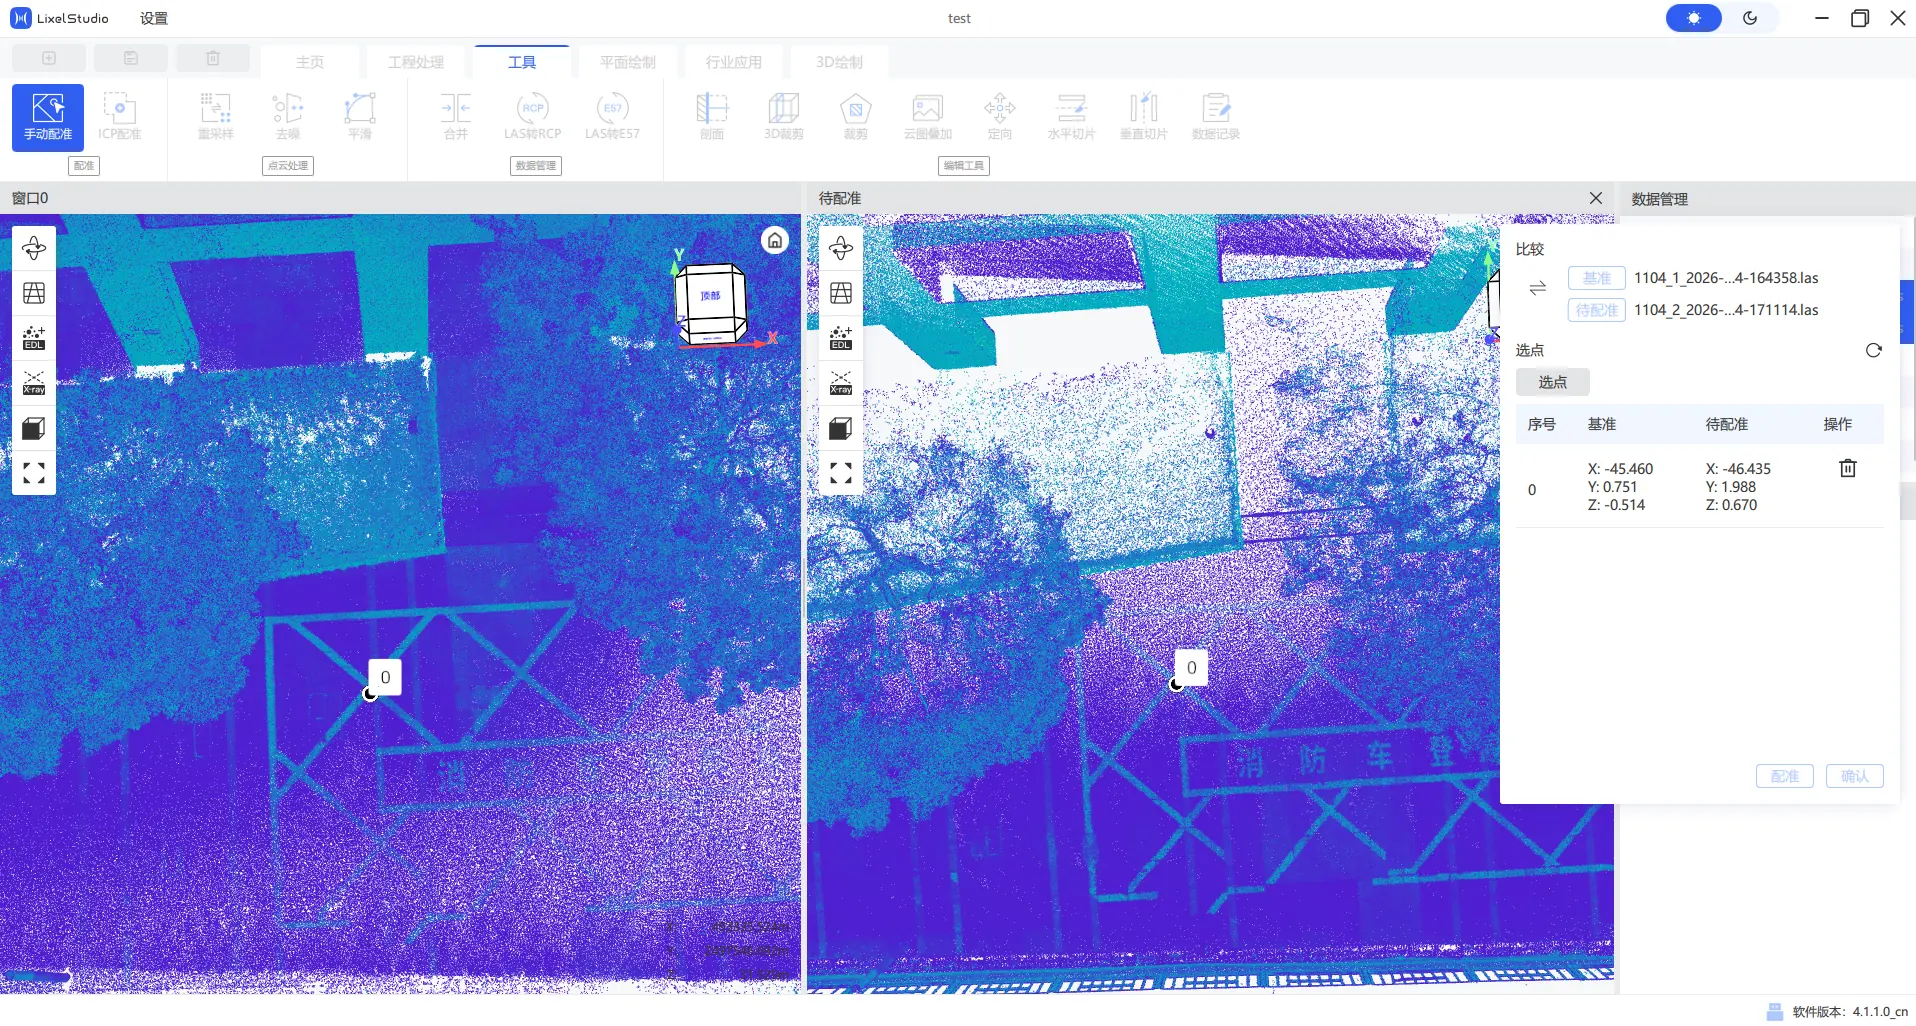
在重叠区选取同名点
  1. 继续点击“选点”进入下一组选择,如果选错了,点击右侧删除图标去除这组点。当重叠区域均匀分布多组同名点后,点击“配准”,可以看到所有点的误差 RMSE 值,值越小越好。确认前可反复选点、删除并观察误差值,直到无法进一步缩小,说明当前配准效果已达到极限。
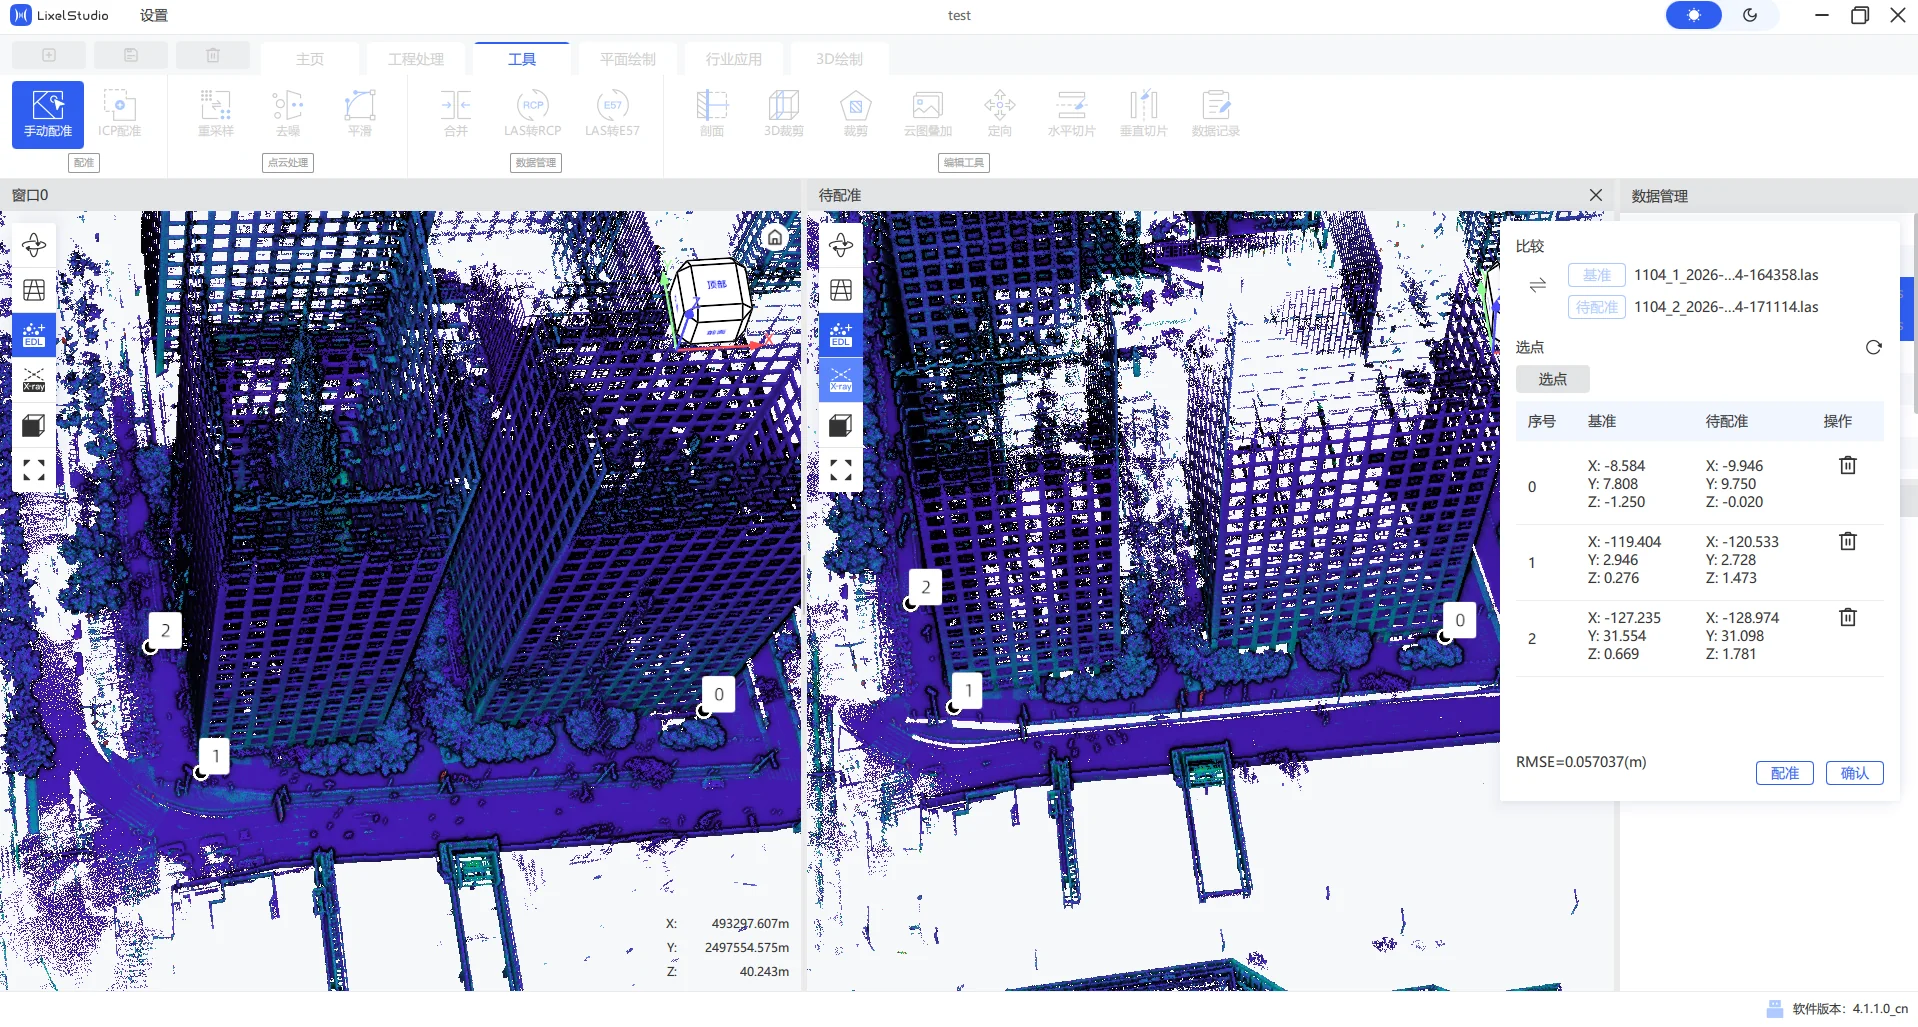
配准并查看 RMSE 误差
  1. 点击“确认”退出配准,被配准的点云结果自动导入,加载完成后会看到 manual_aligned_ 开头的点云:
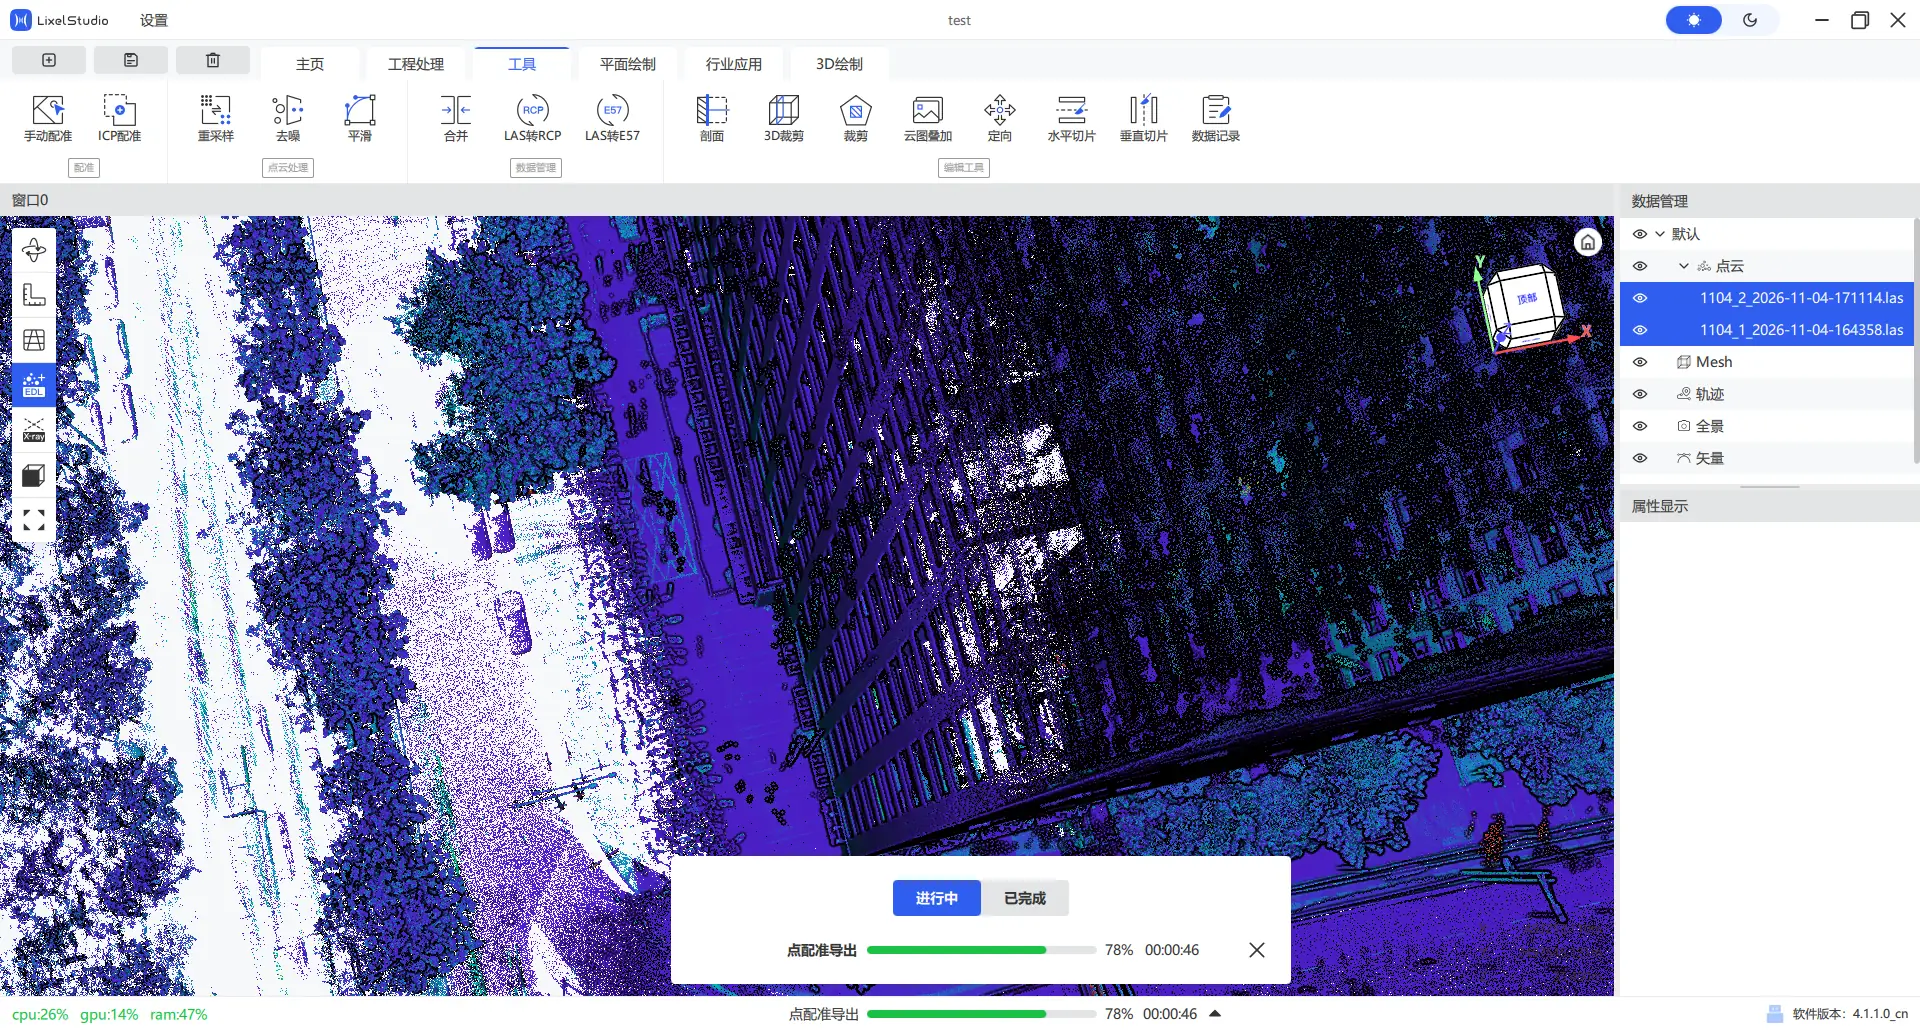
配准结果自动导入
  1. 以不同颜色渲染点云,观察 1104_1 与 manual_aligned 点云的重合度。用工具测量点,发现坐标系已与基准地图一致。选中两个点云合并、导出即可:
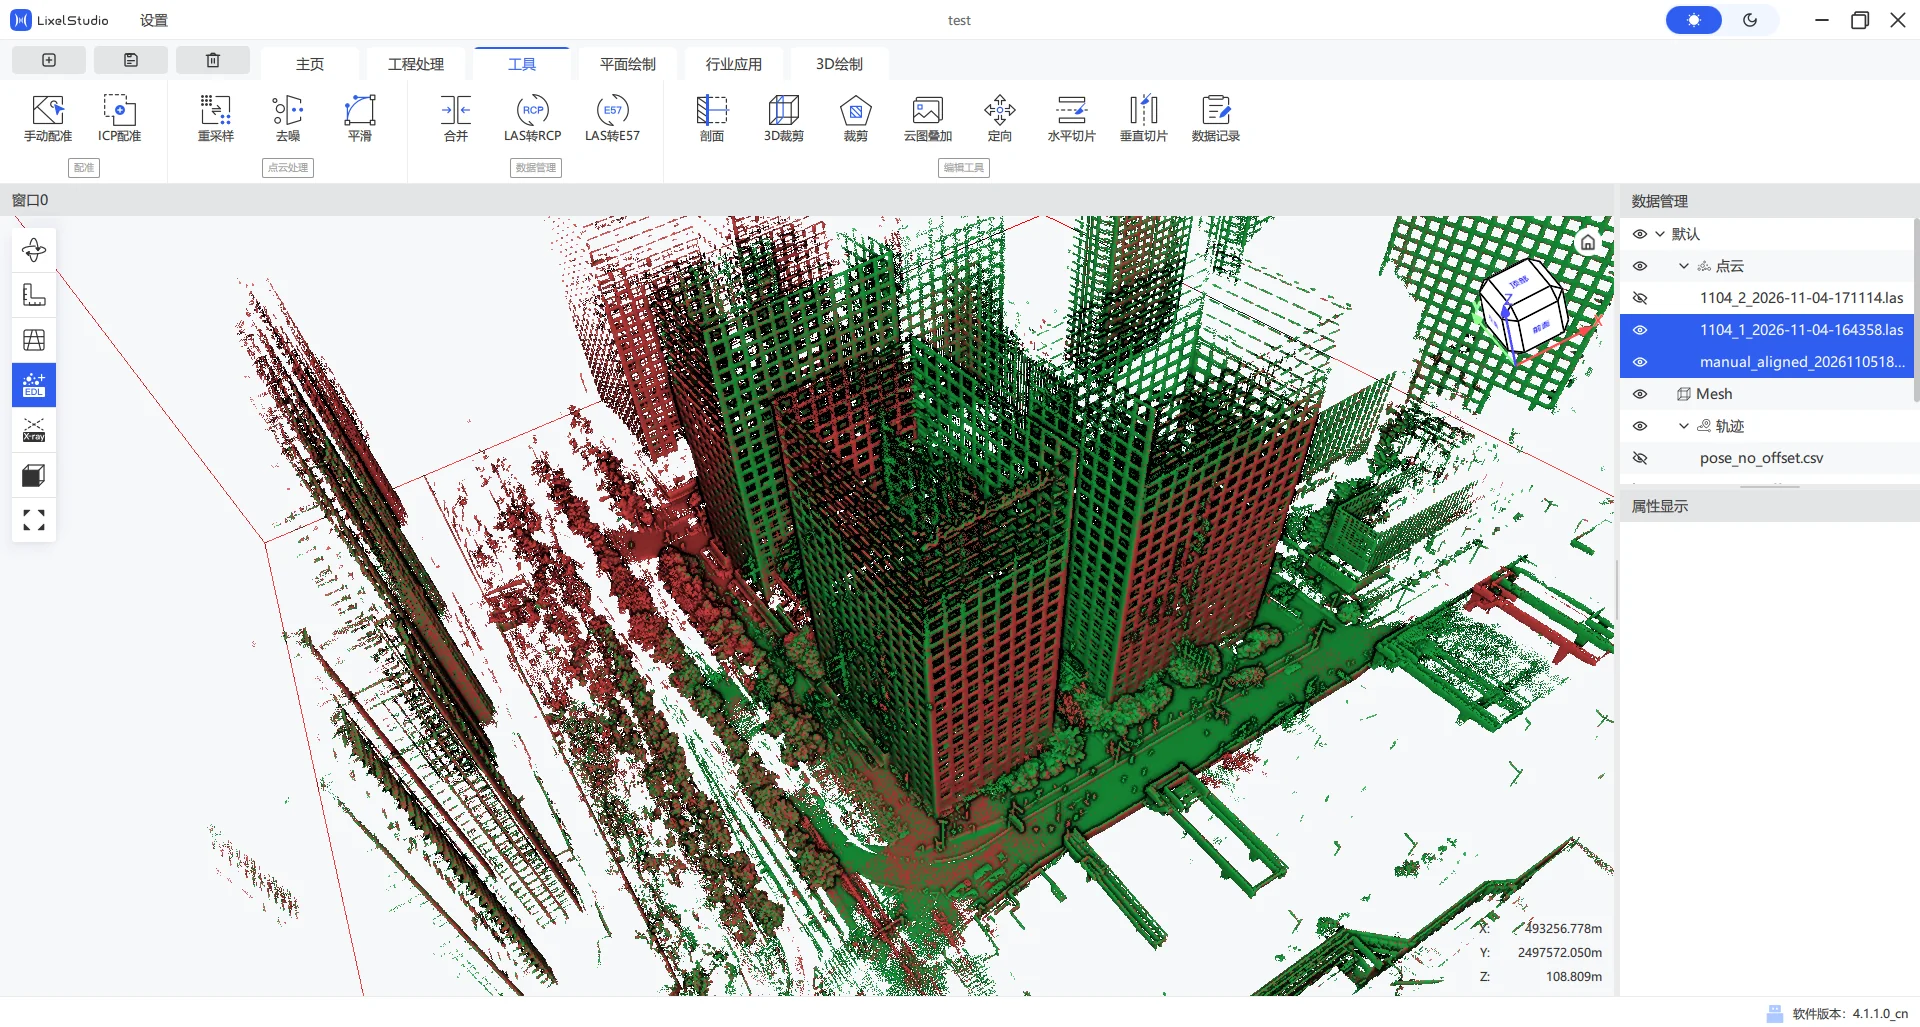
合并并导出配准结果

无坐标系室内实例

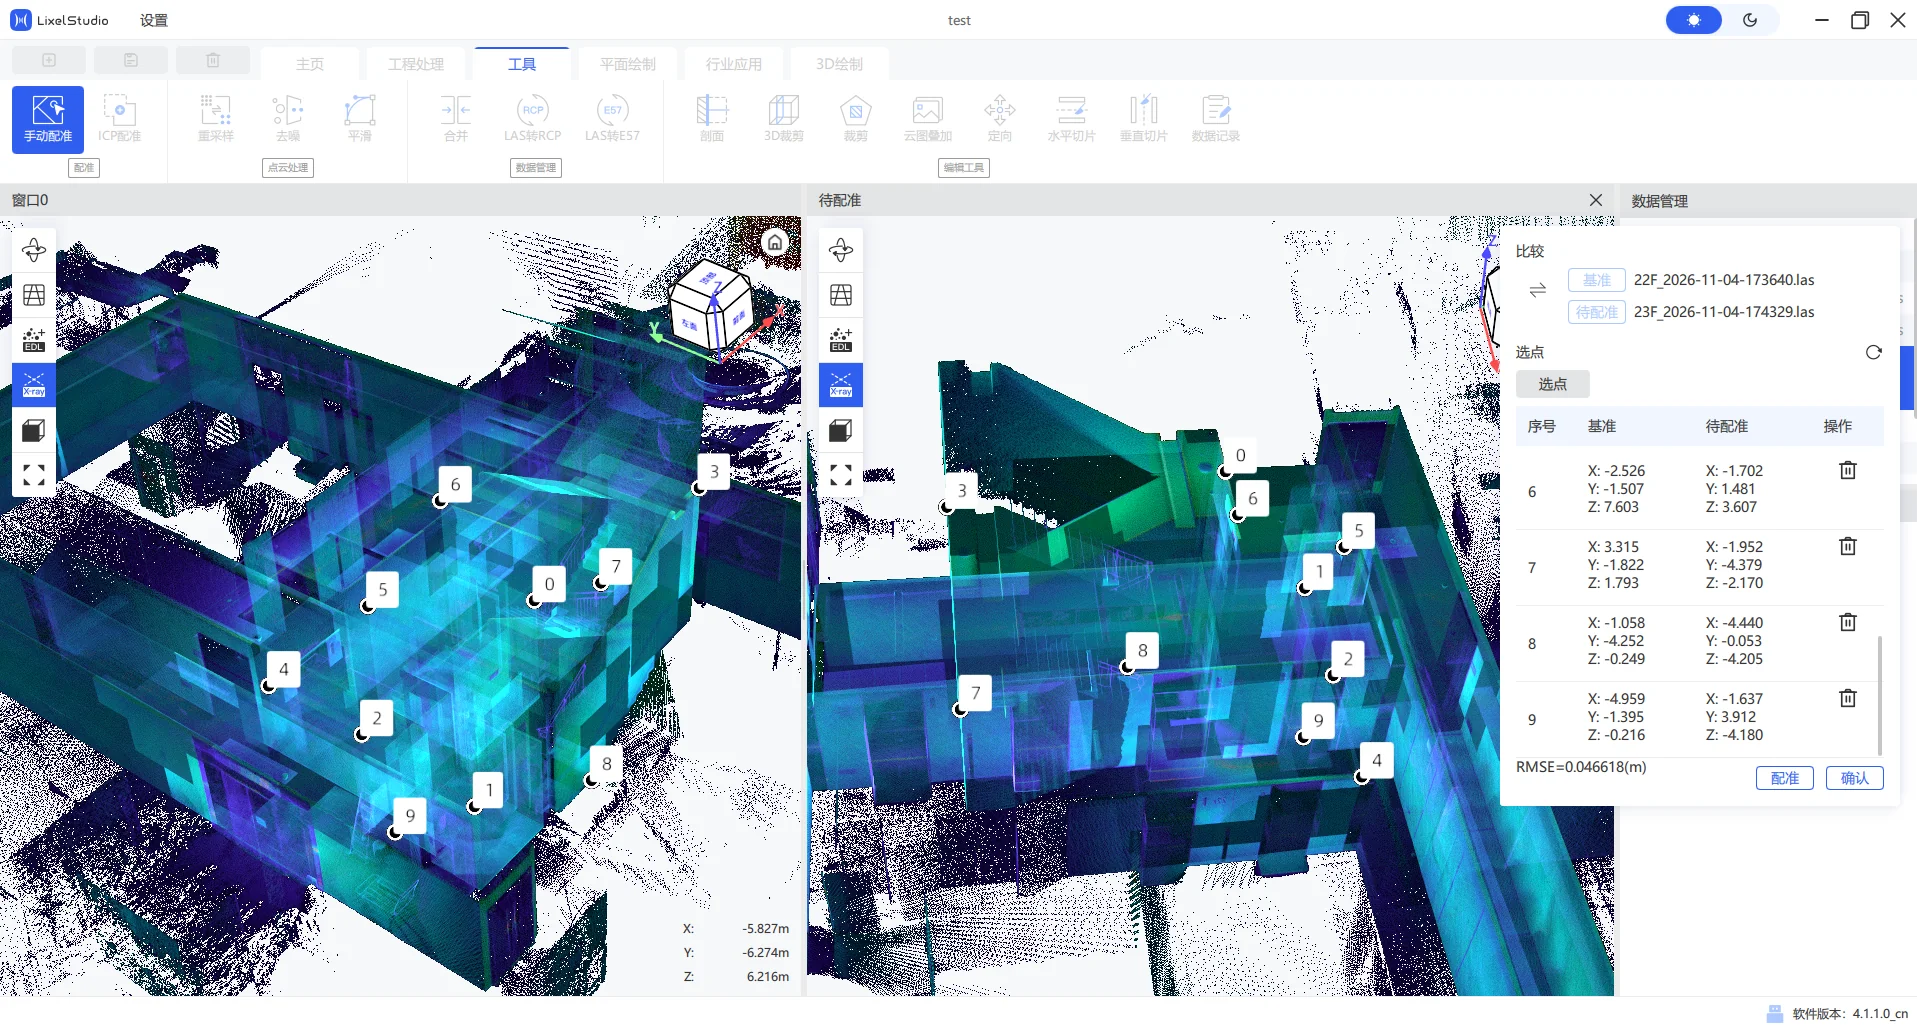
同理处理室内上下层低重叠区域的走廊过道场景。因为结构相似容易选错位置,下面是相邻楼层 22F 与 23F 的配准示例。

  1. 导入的两张地图均无绝对坐标,偏移为 0,直接确认即可。没有可比较的坐标该以谁为基准,由用户自行判断选择。先找到重叠区域:
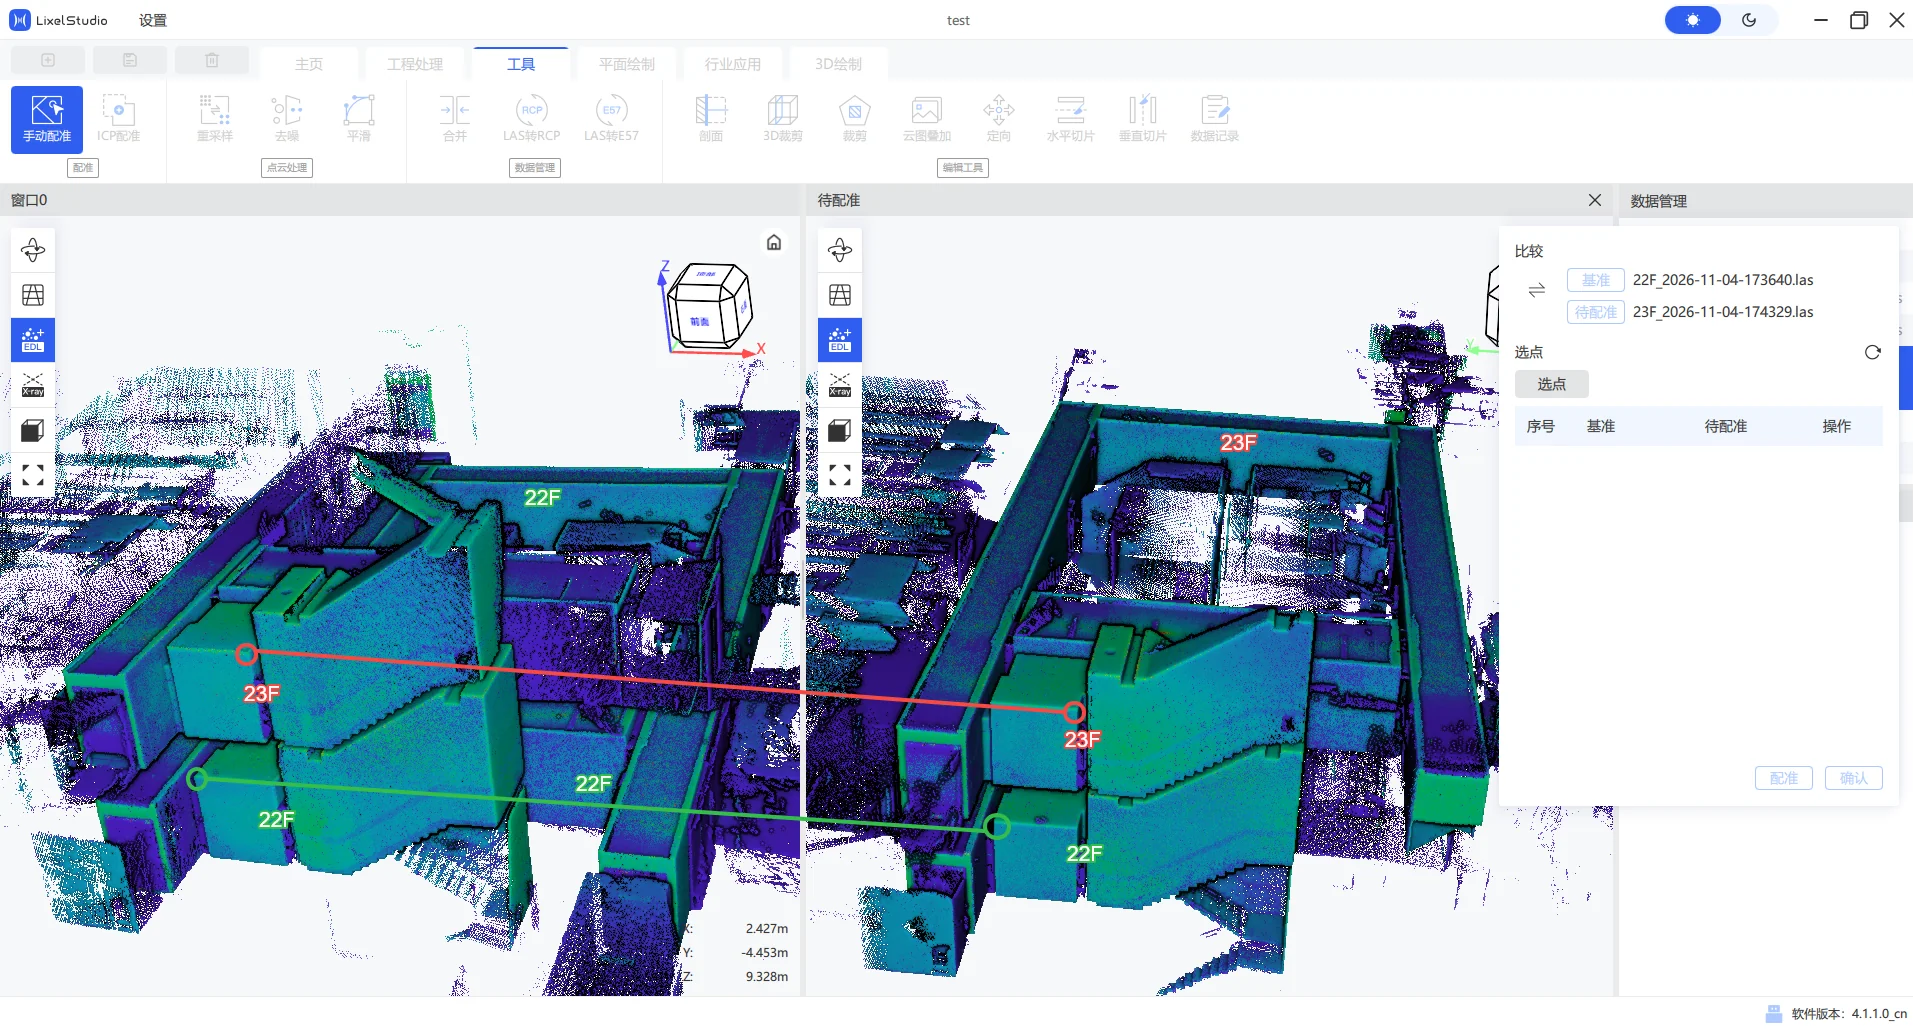
室内低重叠区域
  1. 双击选点的位置,缩放到附近,按住鼠标左键移动观察,避免前方有其他点云遮挡而选错:
缩放观察并选点
  1. 空间错落均匀布置,室内可以选择天花板、楼梯角等点:
室内选点示例
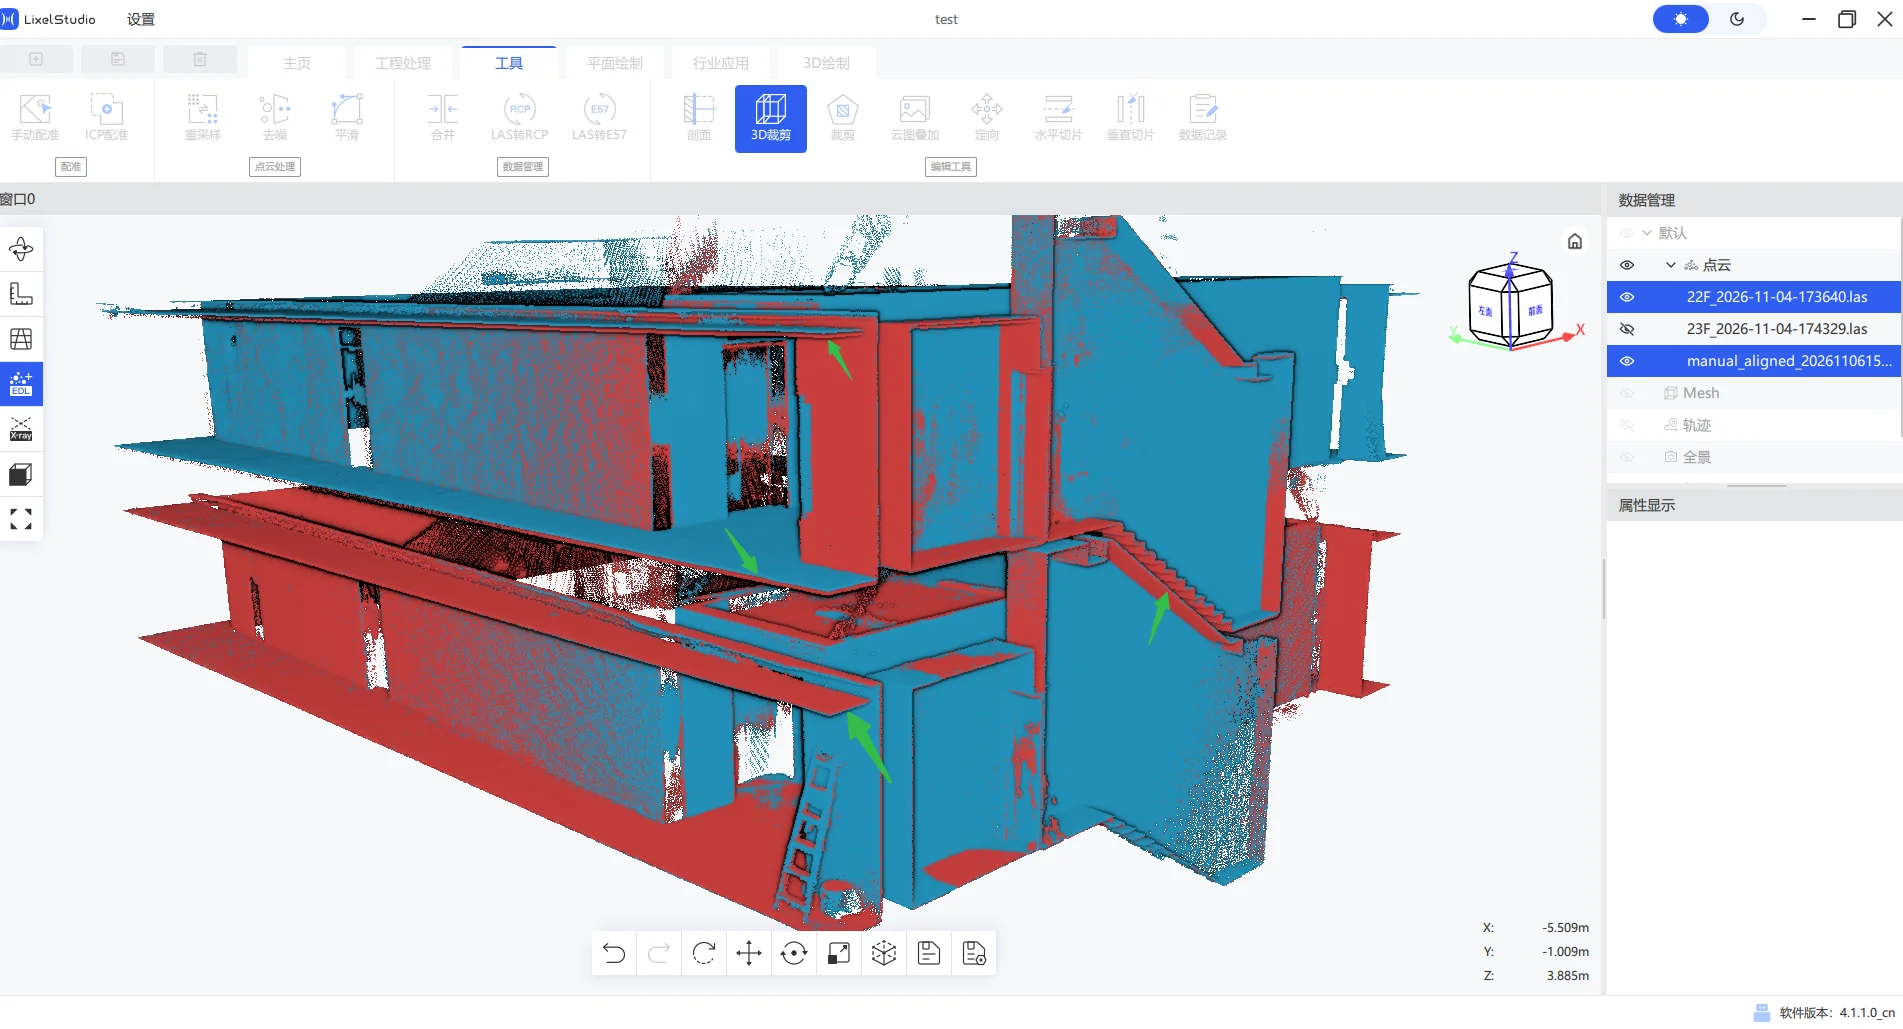
  1. 点击“配准”-“确认”,自动加载点云后,使用单色渲染,用 3D 裁剪盒切到内部观察地面与天花板。可以发现配准效果一般,箭头位置重合不理想。但这种情况已是符合点云配准预期,再次尝试也无法改善。若用户不能接受当前配准结果,可以尝试第三方软件配准,或直接重新按融合关系采集:
室内配准结果检查

可选:ICP 配准

Lixel Studio 还提供 ICP 配准,作为手动配准之外的可选方式,由用户按需使用。

使用限制(重要):ICP 配准要求两组点云的重叠度高达 70% 才能取得明显效果。一般外业采集很难达到如此高的重叠度,因此 ICP 配准并非通用推荐步骤,仅在重叠度确实充足时作为补充手段使用。

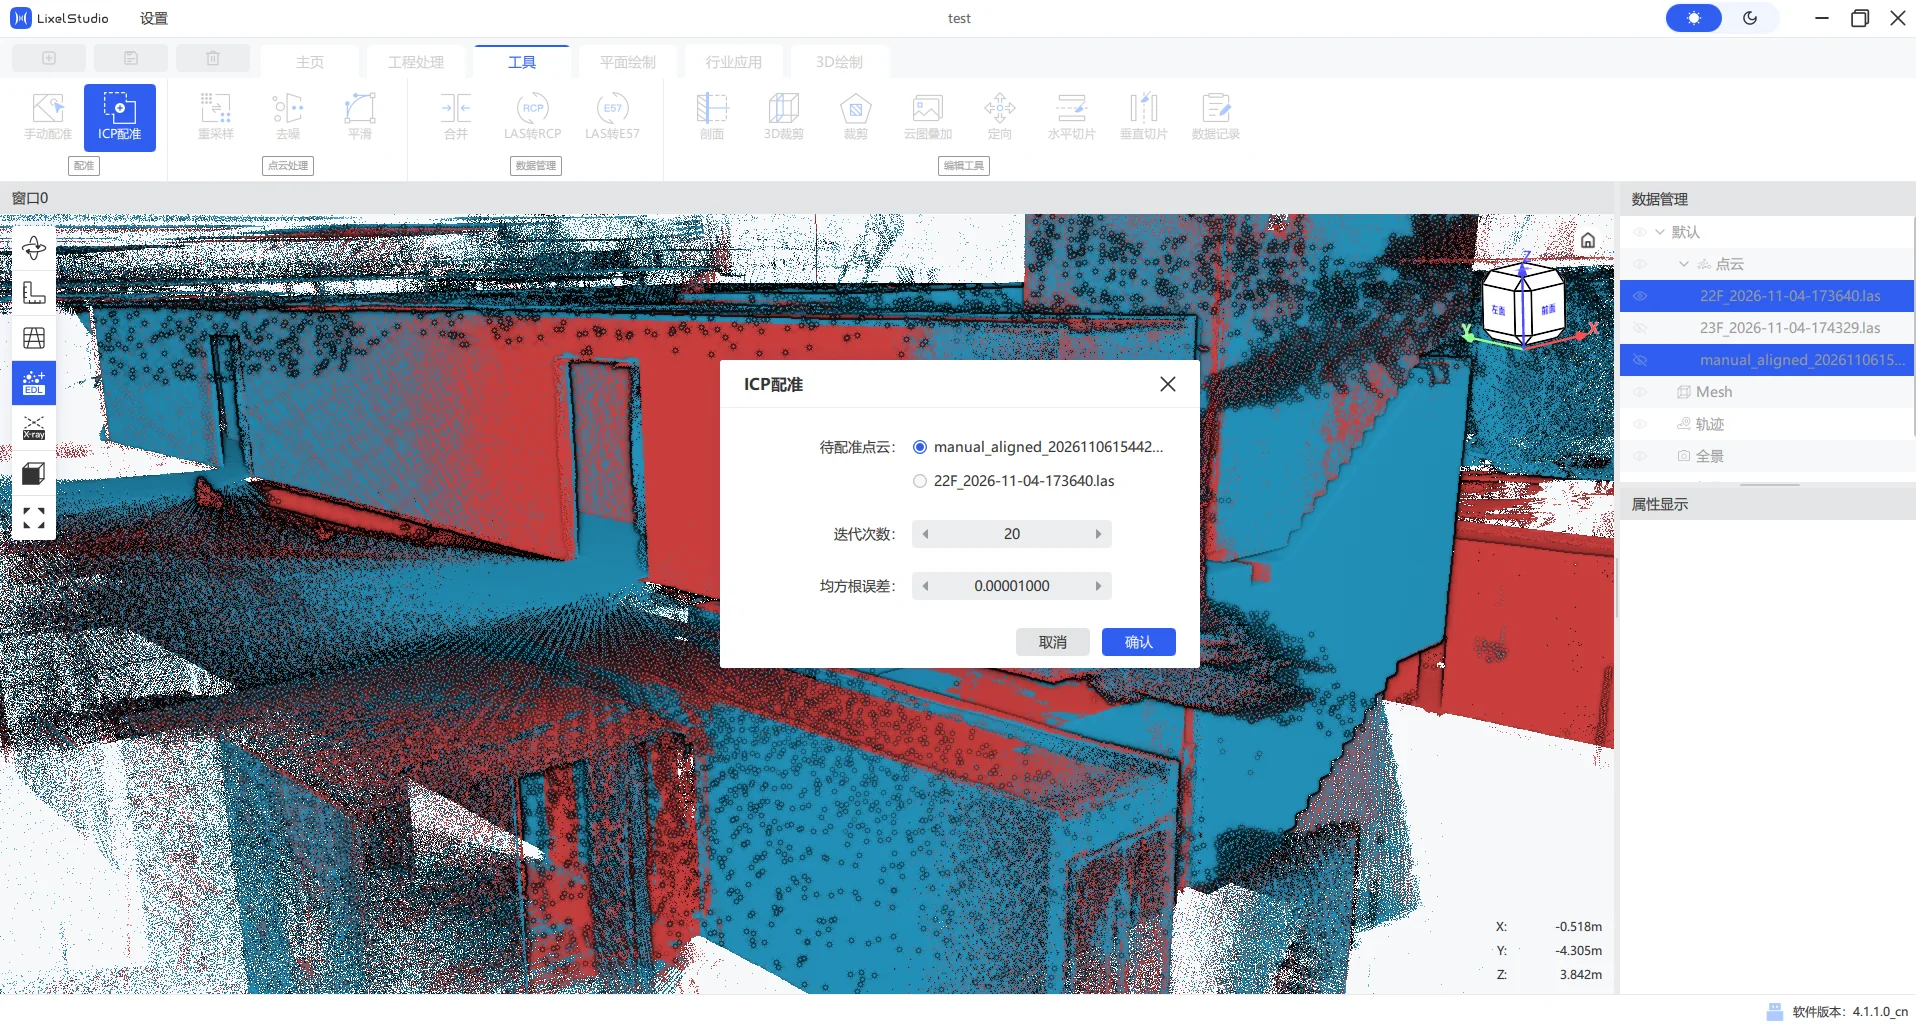
使用方法:先按手动配准的常规做法实现粗配准,然后选中粗配准结果地图与基准地图,点击“ICP 配准”,弹窗显示确认待配准的点云。

下面示例仅展示方法。由于 22F 与 23F 重叠不足,ICP 配准效果未改善,也可能更差。用户也可以考虑尝试第三方软件的 ICP:
ICP 配准示例

质量检查与常见问题

成果预期与配准精度

配准精度以实际手动处理生成的配准报告数值为参考。理论上该数值越小,重叠位置的重叠效果越好。

需要明确的是,配准属于刚性变换,无法像拟合同一特征那样让重叠区做到无缝拼接,因此配准误差无法完全消除,只能尽可能减小。减小误差的做法:

  • 尽量使用多组配准点;
  • 平差后剔除报告中误差较大的配准点,更换到其他位置重新选取。

如果多次尝试后误差仍稳定在相近水平,说明该组地图的配准精度已达到其最低可达水平,无需再反复调整。

配准结果检查

配准完成后,重点检查以下方面:

  • 分层:同一平面是否出现上下错开的分层。
  • 错位:重叠区域的同一结构是否对齐,接缝处是否吻合。
  • 整体一致性:拼接后整体是否存在扭曲或偏移。

常见问题与排查

现象可能原因处理建议
配准失败或明显错位重叠区域不足、特征太弱选取特征更丰富的重叠区,或补充同名特征点
接缝处分层边缘精度差、同名点选取不准重新选取更稳定的共同特征,避免弱纹理区
坐标结果不符合预期参考地图选择错误、坐标偏移未正确叠加核对参考地图与坐标系设置
ICP 配准无效果重叠度不足 70%改用手动配准,或在重叠充足时再用 ICP

最佳实践(预防性建议)

  • 采集阶段尽量在相邻数据之间预留充足的重叠区,为后期配准留出条件。
  • 能走地图融合则优先走融合;配准作为融合不可用或大场景拆分时的手段。
  • 明确配准与融合的能力边界:融合依赖规范采集,配准依赖重叠特征。
  • 弱特征或重复特征场景,习惯性贴上标靶纸,方便后期辨别反射强度和戳点。