
Anhang
Dieses Kapitel listet die Spezifikationen des Lixel L3 sowie Hinweise zur Aufbewahrung auf.
Spezifikationen
| Kategorie | Element | Lixel L3 (16- / 32-Kanal) |
|---|---|---|
| Hardware | Abmessungen | 206mm × 107mm × 329mm |
| Leistungsaufnahme | <30W | |
| Gewicht [1] | ca. 2,5 kg | |
| Datenschnittstelle | USB 3.1 Gen2 | |
| Interner Speicher | UFS 1TB | |
| RTK-Modul | Unterstützt (integriert) | |
| WiFi | 802.11 a/b/g/n/ac/ax 2.400 GHz – 2.4835 GHz 5.15 GHz – 5.850 GHz | |
| Bluetooth | Bluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 – 2.4835 GHz | |
| Gehäuse | Aluminiumlegierung | |
| Gesamte Betriebszeit | 100 min | |
| Betriebsumgebung | Betriebstemperatur | -20℃ bis 50℃ |
| Schutzart | IP54 | |
| Akku | Akkuspannung | 14.4V |
| Akkukapazität | 3350 mAh | |
| Display | Größe | 4.3" TFT |
| Helligkeit | Bis zu 1.000 nits | |
| Auflösung | 480 × 800 | |
| GNSS-Modul in Vermessungsqualität | Verfolgte Signale | BDS B1I, B3I, B1C, B2a, B2b GPS L1C/A, L1C, L2C, L2P(Y), L5 GLONASS G1, G2, G3 Galileo E1, E5a, E5b, E6 QZSS L1C/A, L1C, L2C, L5, L6 IRNSS L5 SBAS L1C/A |
| Genauigkeit | Horizontal: 0.8 cm + 1 ppm Vertikal: 1.5 cm + 1 ppm | |
| Spitzenverstärkung | 4.0dBi | |
| Azimutabdeckung | 360° | |
| Impedanz | 50 Ω | |
| Polarisation | Rechtszirkular (RHCP) | |
| Achsenverhältnis | ≤3dB | |
| Ausgangs-VSWR | ≤2.0 | |
| LiDAR-Modul | Laserklasse | Klasse 1 (905nm) |
| Reichweite | 0.7 – 120m | |
| Sichtfeld | 360° × 270° | |
| Scannen | Mobil | |
| Punktrate | 320,000 / 640,000 pts/s | |
| LiDAR-Kanäle | 16 / 32 | |
| Kameramodul | Frontkamera | 1 |
| Sichtfeld der Frontkamera | 100° × 75° | |
| Panoramakameras | 2 | |
| Sichtfeld der Panoramakamera | 200° × 200° | |
| Kameraauflösung | 4096 × 3072 | |
| CMOS-Sensorgröße | 1/1.3” | |
| Verschluss | Rolling Shutter | |
| HDR [2] | DCG HDR | |
| Genauigkeit | Relative Genauigkeit nach Nachbearbeitung (1σ) [3] | 5 mm (Testumgebung 500 m²) |
| Punktwolkendicke nach Nachbearbeitung [4] | ≤ 5mm | |
| Absolute Genauigkeit, vertikal (RMSE) [5] | 2 cm | |
| Absolute Genauigkeit, horizontal (RMSE) [5] | 2 cm | |
| Wiederholgenauigkeit [5] | 2 cm | |
| Relative Echtzeitgenauigkeit [6] | 1 cm | |
| Absolute Echtzeitgenauigkeit, vertikal (RMSE) [7] | 2.5 cm | |
| Absolute Echtzeitgenauigkeit, horizontal (RMSE) [7] | 2.5 cm | |
| Nivellierung (mit RTK-Fusion) [8] | 0.005° | |
| Nivellierung (ohne RTK-Fusion) [9] | 0.02° | |
| Echtzeitfunktion | KI-basierte Entfernung dynamischer Objekte | Unterstützt |
| KI-basierte Rauschfilterung | Unterstützt | |
| Echtfarb-Punktwolke | Unterstützt | |
| Kameragestützte Positionierung | Unterstützt | |
| Funktion am Gerät | Scan-Assistenzsystem (Echtzeit-Qualitätsprüfung) | Unterstützt |
| POI-Panoramavorschau | Unterstützt | |
| Modellvorschau | Unterstützt | |
| Messung am Modell | Unterstützt | |
| Nachbearbeitungsfunktion | Lokale Punktwolkenverbesserung | Unterstützt |
| Kontrollpunktfreie Map Fusion | Unterstützt | |
| Stabile Kartierung in merkmalsarmen Umgebungen | Unterstützt | |
| PPK-Nachbearbeitung | Unterstützt | |
| KI-Datenschutz | Unterstützt | |
| Punktwolkenüberlagerung | Unterstützt | |
| LCC-(3DGS-)Einzelszenen-Rekonstruktion | Unterstützt | |
| Realitätsnahe 3D-Mesh-Rekonstruktion | Unterstützt | |
| Haldenvolumenberechnung und -vergleich | Unterstützt | |
| Fusion und Ausgleich mehrerer Aufnahmesitzungen | Unterstützt | |
| Ausgabeformate | Punktwolke | .las .rcp .e57 .ply .ilas |
| Bilddaten | .jpg | |
| Mesh | .osgb .obj | |
| 3DGS | .lcc2 .lcc .ply | |
| Sonstige | 3D Tiles (.3tz), .usd | |
| Zubehör | Basishalterung | Serienmäßig |
| Ladestation | Serienmäßig | |
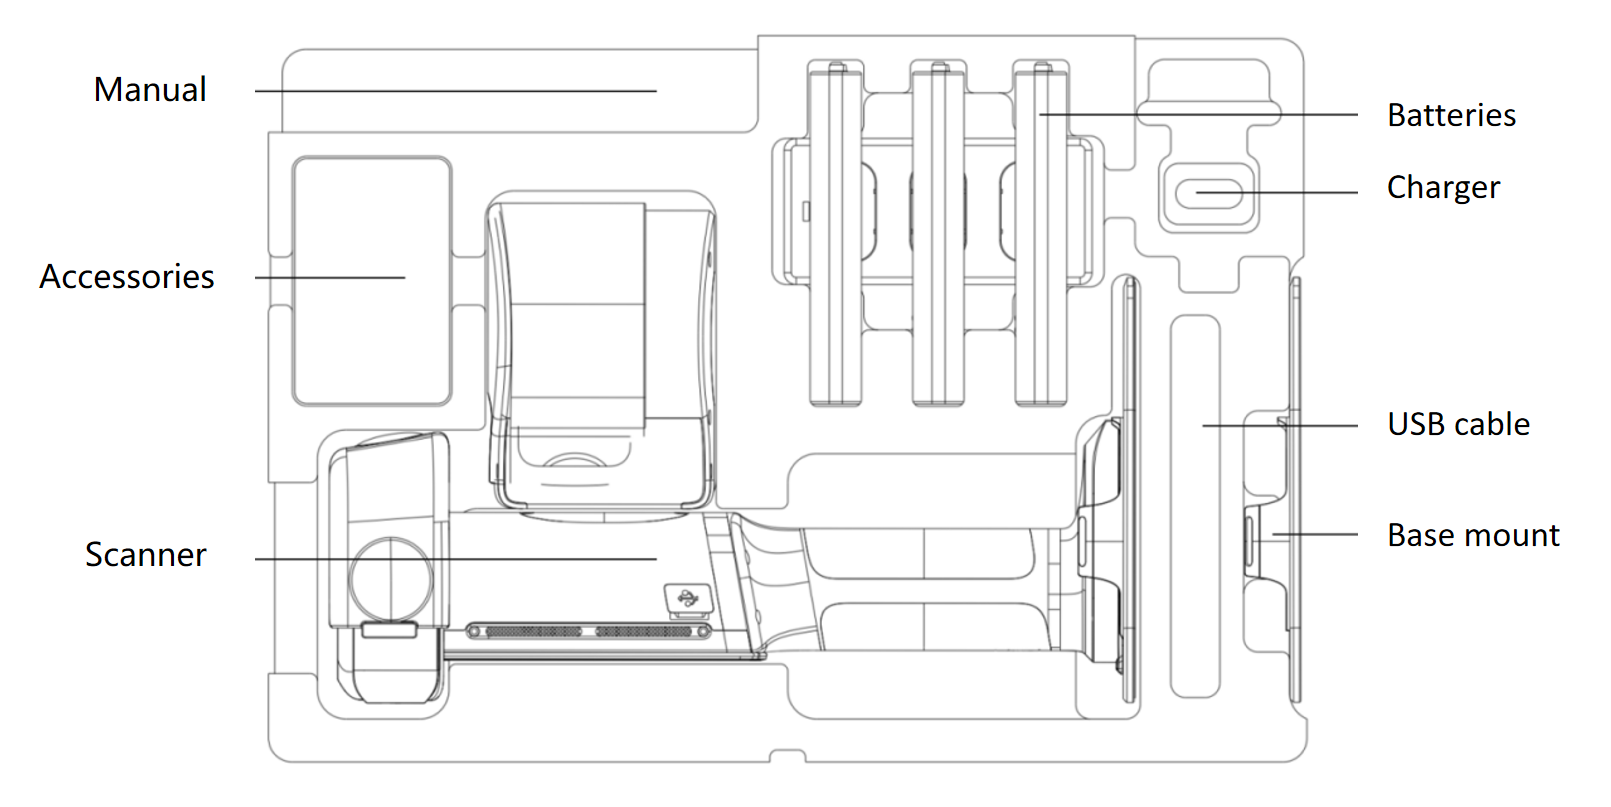
| Tragbarer Hartschalenkoffer mit Rucksacksystem | Serienmäßig | |
| Haltevorrichtung | Optional |
[1] Einschließlich Akku; andere Komponenten nicht enthalten.
[2] DCG HDR erweitert den Dynamikumfang des Sensors und bewahrt Details in Lichtern und Schatten.
[3] Getestet in einer dedizierten Testumgebung von 500 m²; Genauigkeit bei 1σ angegeben. Vollständige Angaben zu Testumgebung und Genauigkeitsmetriken finden Sie in unserem Whitepaper.
[4] Planare Punktwolkendicke innerhalb einer Gehstrecke von 10 m.
[5] Gemessen unter freiem Himmel, frei von Mehrwegeffekten, bei optimaler GNSS-Geometrie und günstigen atmosphärischen Bedingungen.
[6] Unter Laborbedingungen gemessen; die tatsächliche Leistung kann abweichen.
[7] Gemessen unter freiem Himmel, frei von Mehrwegeffekten, bei optimaler GNSS-Geometrie und günstigen atmosphärischen Bedingungen. Nur WGS 84 und CGCS2000.
[8] Gemessen unter freiem Himmel, frei von Mehrwegeffekten, bei optimaler GNSS-Geometrie und günstigen atmosphärischen Bedingungen. Die tatsächliche Leistung kann abweichen.
[9] Unter Laborbedingungen in einer Szene von 2,000 m² ohne RTK-Fusion gemessen; die tatsächliche Leistung kann abweichen.
Aufbewahrung und Handhabung
Nutzungshinweise
- Der Lixel L3 ist ein Präzisionsvermessungsgerät. Stürze oder Stöße können das Gerät beschädigen und die Genauigkeit verringern.
- Der Lixel L3 hat die Schutzart IP54. Verwenden Sie ihn nicht in Umgebungen, die diese Schutzart übersteigen. Reinigen Sie ihn mit einem weichen, trockenen Tuch oder dem mitgelieferten Reinigungstuch und berühren Sie LiDAR und Linsen nicht mit den Fingern.
- Das Gehäuse wird während des Betriebs heiß. Vermeiden Sie Berührung, um Verbrennungen zu verhindern.
- Halten Sie den Bereich der Wärmeableitung frei. Das Gerät kann sich bei Überhitzung abschalten.