XGRIDSDokumentation
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • Lixel PortalCam-Serie

    • PortalCam P1

      • Produktübersicht
      • Grundlegende Bedienung
      • LCC Scan App verwenden
      • Wartung und Pflege
      • FAQ
  • Lixel K-Serie

    • Lixel K1

      • Produktübersicht
      • Grundlegende Bedienung
      • Geräteaktivierung und -verbindung
      • Scan-Workflow
      • Punktwolke mit absoluten Koordinaten erfassen
      • Kartenfusion
      • Empfehlungen zur Routenplanung für typische Szenen
      • Hinweise
      • FAQ
    • Lixel K2

      • Produktübersicht
      • Grundlegende Bedienung
      • Aktivierung und Verbindung
      • Scan-Workflow
      • Punktwolke mit absoluten Koordinaten erfassen
      • Kartenfusion
      • Empfehlungen zur Routenplanung für typische Szenen
      • Hinweise
      • FAQ
  • Lixel L-Serie

    • Lixel L2 Pro

      • Produktübersicht
      • Grundlegende Bedienung
      • Geräteaktivierung und -verbindung
      • Scan-Workflow
      • Punktwolke mit absoluten Koordinaten erfassen
      • Messpunkt
      • Anhang
      • FAQ
    • Lixel L3

      • Produktübersicht
      • Grundlegende Bedienung
      • Aktivierung und Verbindung
      • Scan-Workflow
      • Punktwolke mit absoluten Koordinaten erfassen
      • Anhang
  • Zubehör

    • Stick Light

      • Installationsanleitung
      • Grundlegende Bedienung
      • Häufige Fragen
  • Lixel Studio

    • Version und Copyright
    • Installation und Aktivierung
    • Softwareoberfläche
    • Dateioperationen
    • Projektverarbeitung
    • Werkzeuge
    • 2D-Zeichnung
    • Anwendungen
    • Einstellungen
    • Geräteverbindung
    • Häufige Fragen
  • Lixel CyberColor

    • LCC Studio

      • Erste Schritte
      • Version und Updates
      • Download und Installation
      • Oberfläche und Navigation
      • Vor der Rekonstruktion
      • Modellrekonstruktion
      • Einzelmodell-Rekonstruktion
      • Kartenfusion
      • Boden-Luft-Fusion
      • Luftbild-Rekonstruktion
      • Meine Modelle
      • Weitere Funktionen
      • Einstellungen und Konto
      • Converter
      • Videorekonstruktion
      • Häufige Fragen / FAQ
    • LCC Scene Editor

      • Version und Updates
      • Konto und Anmeldung
      • Produktübersicht und Startseite
      • Editor-Oberfläche
      • Navigationsmodi
      • Datei
      • Einstellungen
      • Bearbeiten
      • Fenster
      • Globale Symbolleiste
      • Assets und Eigenschaften
      • Linke Symbolleiste
      • Ansichtspunkte
      • Portal
      • Skybox
      • Markierungen
      • Messung
      • Flythrough
      • Szenenbericht
      • 3D-Layout
      • Minikarte
      • Vorschaumodus (Viewer)
      • Hilfe
      • Häufige Fragen (FAQ)
      • Spawn-Point
    • LCC Model Editor

      • Version und Updates
      • Benutzerhandbuch
      • Übersicht und Oberfläche
      • Dateioperationen
      • Selektoren
      • Modelle bearbeiten
      • Messung
      • Farbkorrektur
      • Asset-Verwaltung
      • Einstellungen und Hilfe
      • Häufige Fragen
    • Capture Guide

      • Überblick
      • Überblick über die Aufnahmegeräte
      • Allgemeine Aufnahmeprinzipien
      • Aufnahme von Innenszenen
      • Aufnahme von Außenszenen
      • Großflächige Aufnahme (Map Fusion)
      • Aerial-Ground Map Fusion – Aufnahme
      • Objektaufnahme
      • Personenaufnahme
      • Video-Rekonstruktionsaufnahme
      • HD Enhancement
      • Kontrollpunkte (Lixel P1)
      • FAQ und Fehlerbehebung
    • Best Practices

      • Zusammenführen mehrerer großer 3DGS-Modelle
    • Versionsgeschichte
  • Plugin & SDK

    • Unreal

      • Einführung
      • Schnellstart - Windows
      • Schnellstart - Linux
      • Schnellstart - Quest3
      • Editionen und Lizenzierung
      • Rendering
      • Tiled-Rasterisierung (experimentell)
      • Bildeinstellungen
      • Normalen und Beleuchtung
      • Szenenbearbeitung
      • Leistungsparameter
      • Leitfaden zur Leistung
      • Integration von Drittanbieter- und Engine-Plugins
      • Proxy Mesh
      • Ladeanimation
      • Kollision
      • Unterstützung des Navigation System
      • Unterstützung von Single Layer Water
      • Lokalisierung
      • FAQ
      • Fehlerbehebung
      • Logs und Diagnose
      • Kontakt
      • Bewährte Vorgehensweisen

        • 3DGS mit einem LixelStudio-Mesh neu beleuchten
      • API-Referenz

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG- / SPZ- / PLY-Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • Änderungsprotokoll

        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Web

      • Einführung
      • Leitfaden zur Rendering-Leistungsoptimierung
      • Grafikkonfiguration
      • Häufige Fragen
      • API-Referenz

        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
      • Änderungsprotokoll

        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0

Anhang

Dieses Kapitel listet die Spezifikationen des Lixel L3 sowie Hinweise zur Aufbewahrung auf.

Spezifikationen

KategorieElementLixel L3 (16- / 32-Kanal)
HardwareAbmessungen206mm × 107mm × 329mm
Leistungsaufnahme<30W
Gewicht [1]ca. 2,5 kg
DatenschnittstelleUSB 3.1 Gen2
Interner SpeicherUFS 1TB
RTK-ModulUnterstützt (integriert)
WiFi802.11 a/b/g/n/ac/ax
2.400 GHz – 2.4835 GHz
5.15 GHz – 5.850 GHz
BluetoothBluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 – 2.4835 GHz
GehäuseAluminiumlegierung
Gesamte Betriebszeit100 min
BetriebsumgebungBetriebstemperatur-20℃ bis 50℃
SchutzartIP54
AkkuAkkuspannung14.4V
Akkukapazität3350 mAh
DisplayGröße4.3" TFT
HelligkeitBis zu 1.000 nits
Auflösung480 × 800
GNSS-Modul in VermessungsqualitätVerfolgte SignaleBDS B1I, B3I, B1C, B2a, B2b
GPS L1C/A, L1C, L2C, L2P(Y), L5
GLONASS G1, G2, G3
Galileo E1, E5a, E5b, E6
QZSS L1C/A, L1C, L2C, L5, L6
IRNSS L5
SBAS L1C/A
GenauigkeitHorizontal: 0.8 cm + 1 ppm
Vertikal: 1.5 cm + 1 ppm
Spitzenverstärkung4.0dBi
Azimutabdeckung360°
Impedanz50 Ω
PolarisationRechtszirkular (RHCP)
Achsenverhältnis≤3dB
Ausgangs-VSWR≤2.0
LiDAR-ModulLaserklasseKlasse 1 (905nm)
Reichweite0.7 – 120m
Sichtfeld360° × 270°
ScannenMobil
Punktrate320,000 / 640,000 pts/s
LiDAR-Kanäle16 / 32
KameramodulFrontkamera1
Sichtfeld der Frontkamera100° × 75°
Panoramakameras2
Sichtfeld der Panoramakamera200° × 200°
Kameraauflösung4096 × 3072
CMOS-Sensorgröße1/1.3”
VerschlussRolling Shutter
HDR [2]DCG HDR
GenauigkeitRelative Genauigkeit nach Nachbearbeitung (1σ) [3]5 mm (Testumgebung 500 m²)
Punktwolkendicke nach Nachbearbeitung [4]≤ 5mm
Absolute Genauigkeit, vertikal (RMSE) [5]2 cm
Absolute Genauigkeit, horizontal (RMSE) [5]2 cm
Wiederholgenauigkeit [5]2 cm
Relative Echtzeitgenauigkeit [6]1 cm
Absolute Echtzeitgenauigkeit, vertikal (RMSE) [7]2.5 cm
Absolute Echtzeitgenauigkeit, horizontal (RMSE) [7]2.5 cm
Nivellierung (mit RTK-Fusion) [8]0.005°
Nivellierung (ohne RTK-Fusion) [9]0.02°
EchtzeitfunktionKI-basierte Entfernung dynamischer ObjekteUnterstützt
KI-basierte RauschfilterungUnterstützt
Echtfarb-PunktwolkeUnterstützt
Kameragestützte PositionierungUnterstützt
Funktion am GerätScan-Assistenzsystem (Echtzeit-Qualitätsprüfung)Unterstützt
POI-PanoramavorschauUnterstützt
ModellvorschauUnterstützt
Messung am ModellUnterstützt
NachbearbeitungsfunktionLokale PunktwolkenverbesserungUnterstützt
Kontrollpunktfreie Map FusionUnterstützt
Stabile Kartierung in merkmalsarmen UmgebungenUnterstützt
PPK-NachbearbeitungUnterstützt
KI-DatenschutzUnterstützt
PunktwolkenüberlagerungUnterstützt
LCC-(3DGS-)Einzelszenen-RekonstruktionUnterstützt
Realitätsnahe 3D-Mesh-RekonstruktionUnterstützt
Haldenvolumenberechnung und -vergleichUnterstützt
Fusion und Ausgleich mehrerer AufnahmesitzungenUnterstützt
AusgabeformatePunktwolke.las .rcp .e57 .ply .ilas
Bilddaten.jpg
Mesh.osgb .obj
3DGS.lcc2 .lcc .ply
Sonstige3D Tiles (.3tz), .usd
ZubehörBasishalterungSerienmäßig
LadestationSerienmäßig
Tragbarer Hartschalenkoffer mit RucksacksystemSerienmäßig
HaltevorrichtungOptional

[1] Einschließlich Akku; andere Komponenten nicht enthalten.

[2] DCG HDR erweitert den Dynamikumfang des Sensors und bewahrt Details in Lichtern und Schatten.

[3] Getestet in einer dedizierten Testumgebung von 500 m²; Genauigkeit bei 1σ angegeben. Vollständige Angaben zu Testumgebung und Genauigkeitsmetriken finden Sie in unserem Whitepaper.

[4] Planare Punktwolkendicke innerhalb einer Gehstrecke von 10 m.

[5] Gemessen unter freiem Himmel, frei von Mehrwegeffekten, bei optimaler GNSS-Geometrie und günstigen atmosphärischen Bedingungen.

[6] Unter Laborbedingungen gemessen; die tatsächliche Leistung kann abweichen.

[7] Gemessen unter freiem Himmel, frei von Mehrwegeffekten, bei optimaler GNSS-Geometrie und günstigen atmosphärischen Bedingungen. Nur WGS 84 und CGCS2000.

[8] Gemessen unter freiem Himmel, frei von Mehrwegeffekten, bei optimaler GNSS-Geometrie und günstigen atmosphärischen Bedingungen. Die tatsächliche Leistung kann abweichen.

[9] Unter Laborbedingungen in einer Szene von 2,000 m² ohne RTK-Fusion gemessen; die tatsächliche Leistung kann abweichen.

Aufbewahrung und Handhabung
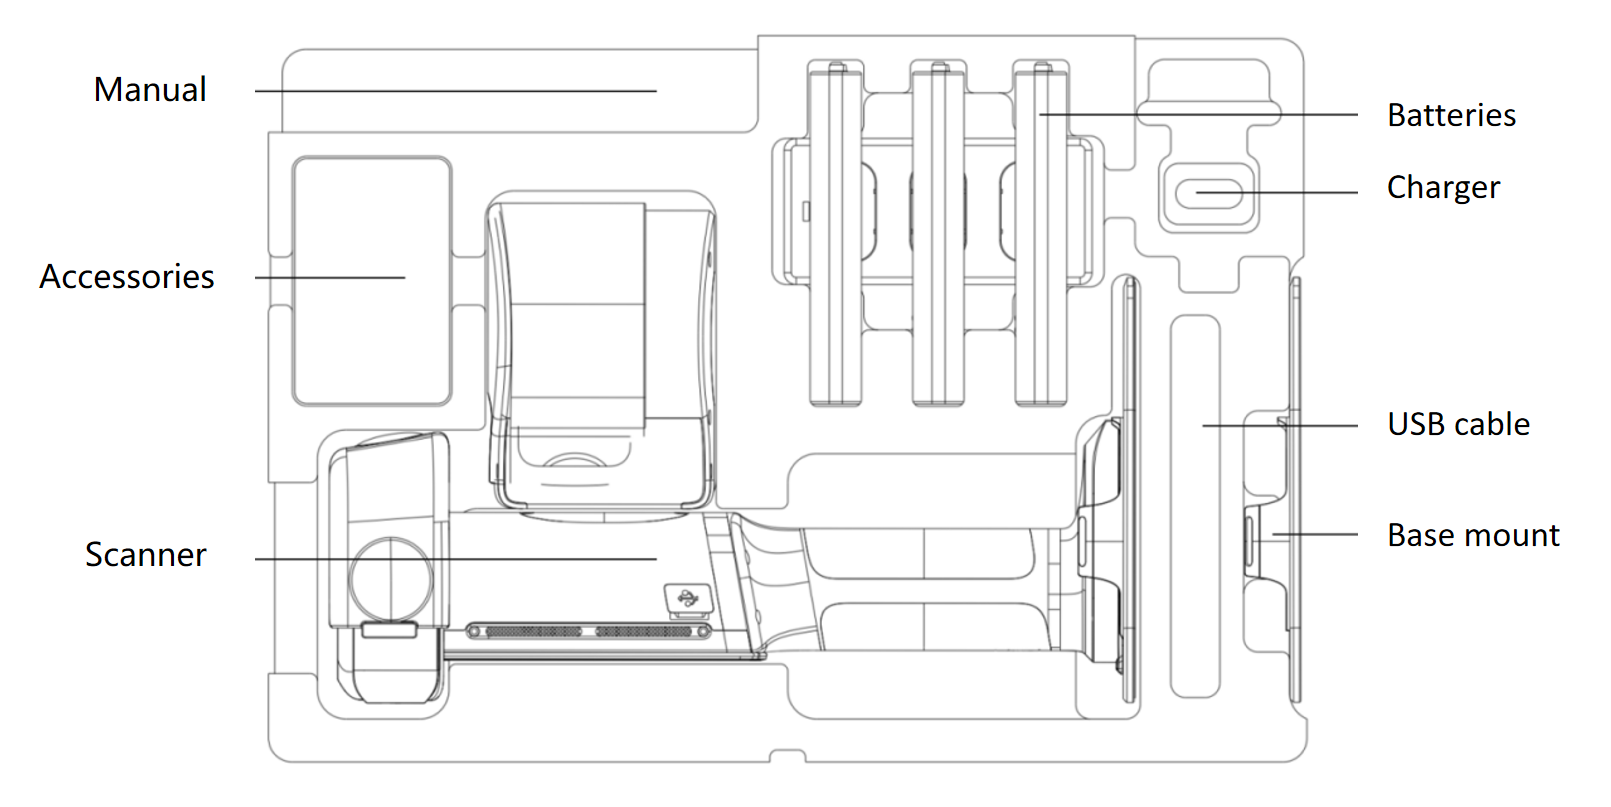
Anordnung im Transportkoffer

Nutzungshinweise

  1. Der Lixel L3 ist ein Präzisionsvermessungsgerät. Stürze oder Stöße können das Gerät beschädigen und die Genauigkeit verringern.
  2. Der Lixel L3 hat die Schutzart IP54. Verwenden Sie ihn nicht in Umgebungen, die diese Schutzart übersteigen. Reinigen Sie ihn mit einem weichen, trockenen Tuch oder dem mitgelieferten Reinigungstuch und berühren Sie LiDAR und Linsen nicht mit den Fingern.
  3. Das Gehäuse wird während des Betriebs heiß. Vermeiden Sie Berührung, um Verbrennungen zu verhindern.
  4. Halten Sie den Bereich der Wärmeableitung frei. Das Gerät kann sich bei Überhitzung abschalten.