XGRIDS文檔
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • 靈視 P1

    • 產品概述
    • 設備基本操作
    • 使用 LCC Scan App
    • 維護及保養
    • 常見問題
  • 靈光 K 系列

    • 靈光 K1

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 地圖融合
      • 典型場景路線規劃建議
      • 注意事項
      • 常見問題
    • 靈光 K2

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 地圖融合
      • 典型場景路線規劃建議
      • 注意事項
      • 常見問題
  • 靈光 L 系列

    • 靈光 L2 Pro

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 實時測量功能
      • 附錄
      • 常見問題
  • 配件

    • 補光燈

      • 安裝指導
      • 基本操作
      • 常見問題
  • Lixel Studio

    • 版權
    • 安裝與激活
    • 界面說明
    • 文件
    • 工程處理
    • 工具
    • 平面繪製
    • 行業應用
    • 設置
    • 設備感知
  • Lixel CyberColor

    • LCC Studio

      • 入門
      • 版本與更新
      • 下載及安裝
      • 介面概覽及導覽
      • 重建前準備
      • 模型重建
      • 單模型重建
      • 地圖融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 設定與帳戶
      • 設置與賬號
      • Converter
      • 影片重建
      • 視頻重建
      • 常見問題
    • LCC Scene Editor

      • 版本與更新
      • 賬號與登錄
      • 產品概覽與主頁
      • 編輯器界面介紹
      • 三種場景漫游快捷操作
      • 文件
      • 設置
      • 編輯操作
      • 窗口
      • 全局工具欄
      • 資產與屬性
      • 左側工具欄
      • 視點
      • 跳轉點
      • 天空盒
      • 標注
      • 測量
      • 場景漫游
      • 場景報告
      • 智能戶型圖(3D Layout)
      • 小地圖
      • 預覽模式(Viewer)
      • 幫助
      • 常見問題 / FAQ
      • 出生點
    • LCC Model Editor

      • 版本與更新
      • 新手指引
      • 概覽與界面
      • 文件操作
      • 選擇器
      • 編輯操作
      • 測量
      • 調色
      • 資產管理
      • 設置與幫助
      • 常見問題 / FAQ
    • 採集指南

      • 概述
      • 採集設備總覽
      • 通用採集原則
      • 室內場景採集
      • 室外場景採集
      • 大場景採集(地圖融合)
      • 空地融合採集
      • 物體採集
      • 人物採集
      • 影片重建採集
      • 高清補拍
      • 控制點(靈視 P1)
      • 常見問題與排查
    • LCC Studio Linux

      • 產品概要說明
      • 基本架構說明書
      • 安裝部署說明書
      • 容器啟動參數說明書
      • CodeMeter離線授權部署說明書
      • API指令集說明書
      • 附錄-開發者數據說明書
      • 附錄-錯誤碼列表
      • 單機多卡集群部署QuickStart
    • 使用技巧

      • 多個大型 3DGS 模型融合工作流
    • 歷史版本
  • Plugin & SDK

    • Unreal

      • 介紹
      • 快速入門 - Windows
      • 快速入門 - Linux
      • 快速入門 - Quest3
      • 版本與授權
      • 渲染
      • Tiled 光柵化(實驗性)
      • 畫面調節
      • 法線與光照
      • 場景編輯
      • 性能參數說明
      • 性能優化指南
      • 第三方與引擎插件集成
      • 代理網格
      • 加載動畫
      • 碰撞
      • 尋路系統支持
      • 單層水支持
      • 本地化
      • 常見問題
      • 故障排查
      • 日誌與診斷
      • 聯繫我們
      • 最佳實踐

        • 用 LixelStudio 網格為 3DGS 重打光
      • API 參考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日誌

        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Web

      • 介紹
      • 渲染性能優化指南
      • 顯卡配置
      • 常見開發問題
      • API參考

        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
      • 更新日誌

        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0

實時測量功能

在 RTK 信號丟失的場景(下穿通道、高架橋下、建築物內),通過 SLAM 建圖結合實時 RTK 融合,可在 RTK 未鎖定時獲得絕對座標。RTK 斷開後 50 m 內,L2 Pro 可滿足水平與垂直精度 <= 5 cm;100 m 內,可滿足水平與垂直精度 <= 10 cm。

適用場景的前提條件

  1. 固件版本 2.3.0 或以上。
  2. RTK 已連接。
  3. RTK 源橢球為 WGS84 或 CGCS2000。
  4. 設備初始化後,在 RTK 處於固定解狀態下,行走一段 10 m × 10 m 的 L 形路線。
  5. 該路線必須有良好的 RTK 信號並保持固定解,覆蓋整個測區的三條邊。
  6. RTK 斷開不得超過 100 m。
  7. 必須符合設備的採集規範。

實際示例

1. 採集示例圖示:

img089.png

綠色為 RTK 固定解的路線,紅色為 RTK 未鎖定狀態。如果測量點與 RTK 狀態發生變化的位置之間的行走距離在 50 m 以內,測量點的絕對座標精度可保持在 5 cm 以內。如果測量點與 RTK 狀態發生變化的位置之間的行走路徑距離在 100 m 以內,測量點的絕對座標精度可保持在 10 cm 以內。

2. 結果文件

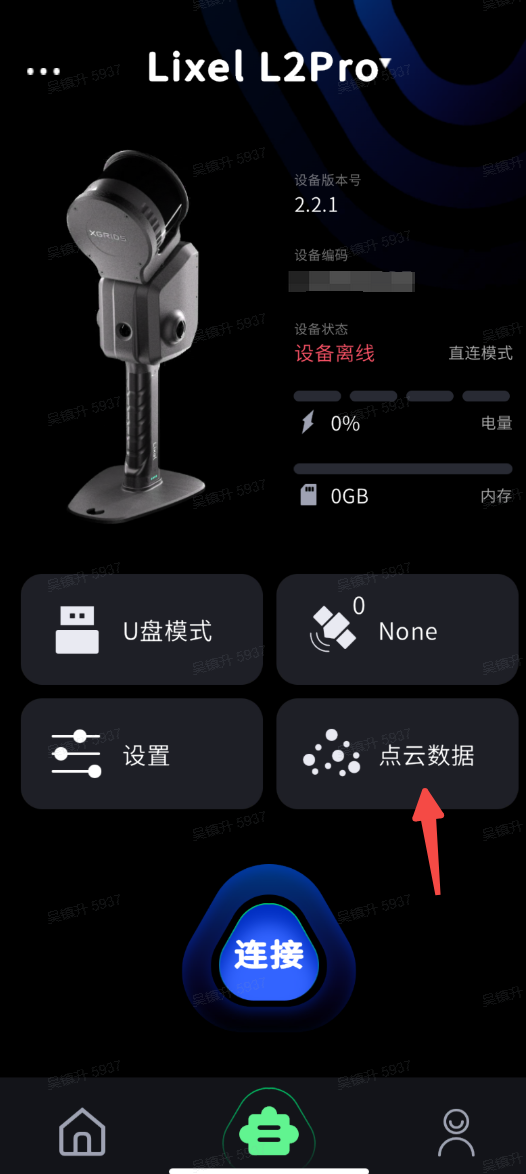
在 LixelGO 的設備頁面,進入點雲數據可查看歷史項目。點擊右上角的「 ... 」,然後點擊「下載測量點文件」,即可將測量點 measure_points_latest.csv 下載到應用本地。

圖示:
img090.png
img091.png

在項目文件 project_data 下,保存了兩份實時 RTK 測量結果:一份是實時測量結果,另一份是掃描完成後經優化的結果。

文件路徑說明
/project_data/measure_points.csv此文件存儲實時測量結果,與應用中顯示的一致。
/project_data/measure_points_latest.csv此文件存儲基於地圖優化後的測量結果,可能與應用中顯示的略有差異。從應用上的點雲項目下載的測量點文件即為 measure_points_latest.csv。

measure_points.csv 與 measure_points_latest.csv 的表頭相同;區別在於 measure_points_latest.csv 是掃描完成後的優化結果。建議使用 measure_points_latest.csv 的結果。measure_points.csv 表頭字段的含義如下表所示:

#timestamp時間戳
idID 編號
typeGNSS 類型:wgs84: 2,cgcs2000: 3
label測量點名稱
B緯度(°)
L經度(°)
H大地高(m)
E東座標(m)
N北座標(m)
Z大地高(m)
undulation高程異常(m)
std測量點標準差(m)
x局部座標 x
y局部座標 y
z局部座標 z