XGRIDS文檔
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • 靈視 P1

    • 產品概述
    • 設備基本操作
    • 使用 LCC Scan App
    • 維護及保養
    • 常見問題
  • 靈光 K 系列

    • 靈光 K1

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 地圖融合
      • 典型場景路線規劃建議
      • 注意事項
      • 常見問題
    • 靈光 K2

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 地圖融合
      • 典型場景路線規劃建議
      • 注意事項
      • 常見問題
  • 靈光 L 系列

    • 靈光 L2 Pro

      • 產品概述
      • 設備基本操作
      • 設備激活與連接
      • 設備採集
      • 獲取絕對座標點雲數據
      • 實時測量功能
      • 附錄
      • 常見問題
  • 配件

    • 補光燈

      • 安裝指導
      • 基本操作
      • 常見問題
  • Lixel Studio

    • 版權
    • 安裝與激活
    • 界面說明
    • 文件
    • 工程處理
    • 工具
    • 平面繪製
    • 行業應用
    • 設置
    • 設備感知
  • Lixel CyberColor

    • LCC Studio

      • 入門
      • 版本與更新
      • 下載及安裝
      • 介面概覽及導覽
      • 重建前準備
      • 模型重建
      • 單模型重建
      • 地圖融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 設定與帳戶
      • 設置與賬號
      • Converter
      • 影片重建
      • 視頻重建
      • 常見問題
    • LCC Scene Editor

      • 版本與更新
      • 賬號與登錄
      • 產品概覽與主頁
      • 編輯器界面介紹
      • 三種場景漫游快捷操作
      • 文件
      • 設置
      • 編輯操作
      • 窗口
      • 全局工具欄
      • 資產與屬性
      • 左側工具欄
      • 視點
      • 跳轉點
      • 天空盒
      • 標注
      • 測量
      • 場景漫游
      • 場景報告
      • 智能戶型圖(3D Layout)
      • 小地圖
      • 預覽模式(Viewer)
      • 幫助
      • 常見問題 / FAQ
      • 出生點
    • LCC Model Editor

      • 版本與更新
      • 新手指引
      • 概覽與界面
      • 文件操作
      • 選擇器
      • 編輯操作
      • 測量
      • 調色
      • 資產管理
      • 設置與幫助
      • 常見問題 / FAQ
    • 採集指南

      • 概述
      • 採集設備總覽
      • 通用採集原則
      • 室內場景採集
      • 室外場景採集
      • 大場景採集(地圖融合)
      • 空地融合採集
      • 物體採集
      • 人物採集
      • 影片重建採集
      • 高清補拍
      • 控制點(靈視 P1)
      • 常見問題與排查
    • LCC Studio Linux

      • 產品概要說明
      • 基本架構說明書
      • 安裝部署說明書
      • 容器啟動參數說明書
      • CodeMeter離線授權部署說明書
      • API指令集說明書
      • 附錄-開發者數據說明書
      • 附錄-錯誤碼列表
      • 單機多卡集群部署QuickStart
    • 使用技巧

      • 多個大型 3DGS 模型融合工作流
    • 歷史版本
  • Plugin & SDK

    • Unreal

      • 介紹
      • 快速入門 - Windows
      • 快速入門 - Linux
      • 快速入門 - Quest3
      • 版本與授權
      • 渲染
      • Tiled 光柵化(實驗性)
      • 畫面調節
      • 法線與光照
      • 場景編輯
      • 性能參數說明
      • 性能優化指南
      • 第三方與引擎插件集成
      • 代理網格
      • 加載動畫
      • 碰撞
      • 尋路系統支持
      • 單層水支持
      • 本地化
      • 常見問題
      • 故障排查
      • 日誌與診斷
      • 聯繫我們
      • 最佳實踐

        • 用 LixelStudio 網格為 3DGS 重打光
      • API 參考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日誌

        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Web

      • 介紹
      • 渲染性能優化指南
      • 顯卡配置
      • 常見開發問題
      • API參考

        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
      • 更新日誌

        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0

多個大型 3DGS 模型融合工作流

概述

在大範圍場景的三維重建中,常需要將多個大型 3DGS 模型合併為一個完整場景。XGRIDS 提供兩條技術路徑:一是在數據重建前進行融合規範採集,獲得高精度、無縫對齊的成果;二是在 LCC Model Editor 中對已重建的成品模型進行導入、對齊並合併導出。本文分別說明兩種方案的適用場景、操作流程與技術限制,供根據實際需求選擇。

方案選擇建議

使用需求推薦方案
需要高精度、無縫對齊的融合場景,用於交付或量測方案 A:數據重建前按融合規範採集
已具備多個重建完成的 3DGS 成品,需拼接並合併為單一文件方案 B:Model Editor 導入與合併導出
僅需將多個場景同時瀏覽展示,對接縫精度要求不高方案 B
精度要求較高,但原始採集數據已不可用或無法重新採集方案 B(需接受接縫處的對齊誤差)

兩種方案的本質區別在於:方案 A 在重建中完成算法配準,融合精度高;方案 B 在重建完成後進行手動對齊與合併,操作快捷但精度依賴人工。

方案 A:數據重建前按融合規範採集

推薦用於高精度場景。在重建階段之前,通過地圖融合或空地融合將多組採集數據輸入軟件,再統一重建為單一 3DGS 模型。

操作流程

1. 數據條件確認

  • 相鄰兩組數據的採集路徑需存在重疊區,重疊路徑長度不少於 15 米,建議保持在 15~30 米。
  • 重疊區應選擇在特徵豐富的區域,避免空曠地帶、長走廊、光滑隧道等退化場景,否則可能導致融合失敗。
  • 採用 RTK 方式時,需確保各工程的 RTK 數據均有效且處於同一坐標系。
  • 採用控制點方式時,相鄰地圖的重疊區至少需設置一個同名控制點,且參與融合的各工程中控制點名稱不得重複。

2. 選擇融合模式

  • 地圖融合:將多組點雲或工程合併為一張地圖,適用於通用場景。
  • 空地融合:將無人機空中數據與地面手持數據一體化重建,要求空中數據覆蓋手持掃描區域,均勻佈置起降點並拍攝起降,注意降點軌跡高於航線。
  • 大地圖融合:適用於大範圍分段採集後的合併。

3. 軟件操作

  • LCC Studio 版本:進入「馬上生成」,選擇地圖融合或空地融合,地面數據支持最多 10 組數據(總計 200 min)。
  • LCC Studio Linux v1.6.0 及以上版本:在 WebUI「創建任務」中選擇地圖融合或空地融合,地面數據支持最多 20 組數據(總計 500 min)。
  • 空地融合的地面數據要求同上。空中數據所選文件夾需包含航線與起降拍攝在內的全部無人機照片,LCC Studio 版本總計限 10000 張以內,Linux 版本總計限 15000 張以內。
  • 按需設置重建參數,如最大高斯點數、重建效率等。

4. 統一重建

融合校驗通過後,作為一個整體工程進行重建,重建成功即可輸出單一 3DGS 模型。

操作示例

LCC Studio 地圖融合

以下示例的數據場景帶 RTK 採集,坐標系設置為 WGS84。
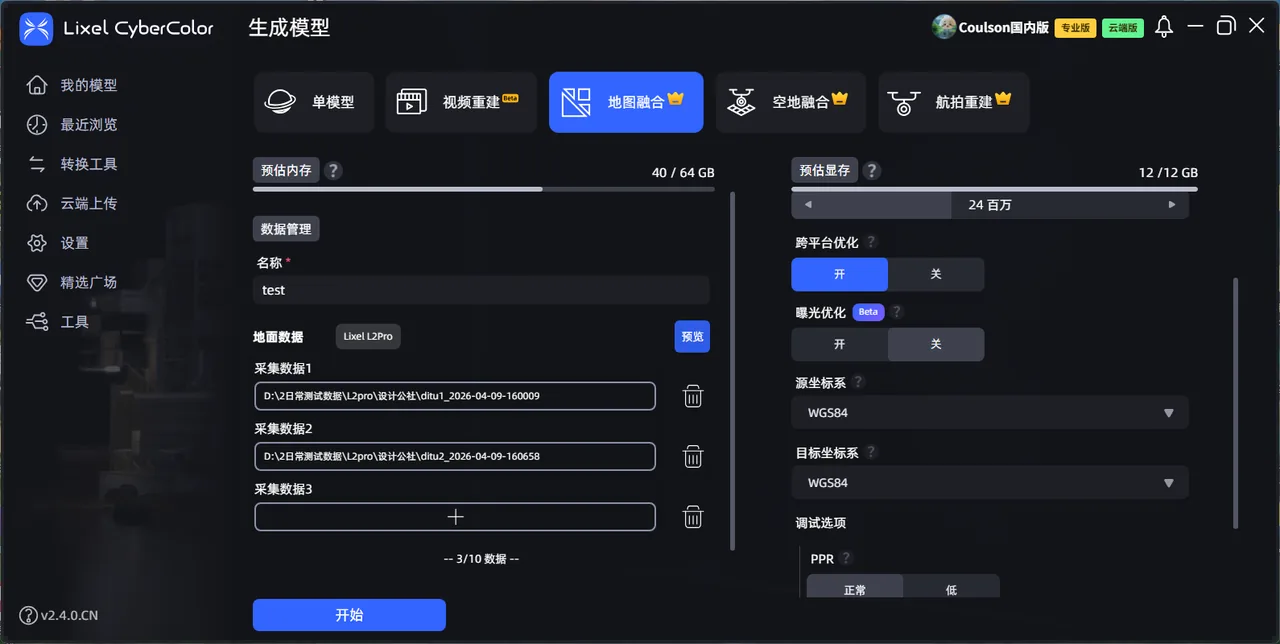
LCC Studio 地圖融合操作

LCC Studio 地圖融合操作

LCC Studio 空地融合

以下示例的數據場景為靈視 P1 採集 2 組數據、4 個起降點與起降拍攝照片,空中數據均帶 RTK,坐標系為 WGS84。
LCC Studio 空地融合操作

LCC Studio 空地融合操作

LCC Studio Linux 版本 WebUI

操作方式與 LCC Studio 版本類似,以下為英文界面演示,界面語言可自行切換。
Linux 版本 WebUI 創建融合任務

Linux 版本 WebUI 創建融合任務

技術限制

  • 該方案要求具備原始採集數據,不適用於僅有成品模型的情況。
  • 數據不符合融合規範(重疊不足、退化場景、起降點或軌跡不合規、RTK 無效、控制點重名等)將導致融合失敗或點雲無法疊加。
  • LCC Studio 與 Linux 版本均有地面 SLAM 數據合計總時長、無人機照片總張數的限制,超出極可能導致融合失敗。
  • 僅支持相同型號設備採集的數據,靈光 L 系列不同線束和測距的雷達不支持互相融合。
  • 大數據量重建耗時較長,對計算機內存、顯卡性能與顯存、磁盤空間要求較高,需使用高配置計算機或 Linux 服務器。

方案 B:Model Editor 導入與合併導出

將兩個 3DGS 成品模型導入 LCC Model Editor,通過手動對齊後合併導出為單一文件。

操作流程

1. 進入 Model Editor

在 LCC Scene Editor 中點擊「模型編輯」進入,或獨立啟動 LCC Model Editor。

2. 導入模型

  • 依次通過「文件 → 導入」加入模型 A 與模型 B。
  • 支持導入格式:LCC、LCC2、PLY、SOG、SPZ。其中 LCC 會自動升級為 LCC2,PLY 在導入時轉換為 LCC2。
  • 導入文件名不可重複。

3. 對齊模型

  • 使用左側工具欄的移動、旋轉、縮放工具將模型 B 調整至與模型 A 的拼接位置。
  • 如需精確擺位,可在右側屬性面板輸入平移量(X/Y/Z,步進 1)、旋轉角度(X/Y/Z,0°~360°)與縮放比例(步進 0.01)。
  • 可使用距離測量與坐標測量工具核對接縫處的對齊情況。

4. 精修(可選)

  • 通過選擇器與裁剪工具移除重疊冗餘區域。
  • 使用調色功能統一兩塊模型的色差,支持亮度、對比度、飽和度、高光、陰影、色溫、色調、不透明度調整,並支持整體調色與局部調色疊加。

5. 合併導出

  • 通過「文件 → 導出」選擇 LCC2(SOG)、LCC2(SPZ) 或 PLY 格式。
  • 導出規則:未選中任何模型時導出全部並合併;多選時合併導出;選中單個時僅導出該模型。
  • 導出結果為單一 3DGS 文件。

以下三項操作用途不同,需注意區分:

  • 導出:將合併後的模型導出為成品文件。
  • 返回 LCC Scene Editor 導出工程:將完整工程打包,供其他用戶繼續編輯,工程內含多個獨立模型。
  • 在 LCC Scene Editor 發佈合併後的場景:生成 Web Viewer 在線鏈接,用於在線分享與查看。

操作示例

以下為兩個模型合併時的操作示意,實際操作還需執行裁剪、調色、克隆、縮放等步驟。建議過程中及時保存與導出。
Model Editor 導入、對齊與合併導出

Model Editor 導入、對齊與合併導出

技術限制

  • 模型對齊為手動操作,不包含基於重疊區或控制點的自動配準。對齊效果取決於兩個模型是否處於同一坐標系(均帶 RTK 或同名控制點時效果更佳),否則接縫處可能出現錯位、重影或斷層。
  • 該方案不進行幾何與密度層面的真正融合,本質為兩塊高斯點集在同一文件中的疊加,重疊區不會智能取捨,可能出現密度疊加或邊界突變。
  • 融合精度不作保證,適用於展示與瀏覽,不適用於對接縫精度或量測有嚴格要求的交付場景。原模型的絕對坐標不會保留,合併後的模型均無絕對坐標。
  • 兩個大型模型同時載入及合併導出對顯存與內存佔用較高,當數據量或裁剪內容超出硬件能力時會提示保存,建議使用高配置計算設備。

總結

  • 追求無縫、高精度且可量測的融合成果,應選擇方案 A,前提是具備符合規範的原始採集數據。
  • 追求快速拼接、直接基於成品輸出單一文件,可選擇方案 B,並需接受手動對齊帶來的接縫誤差。
  • 若原始數據已不可用但仍要求較高精度,建議優先設法恢復原始數據以採用方案 A;如確無法實現,則採用方案 B 並知悉其精度限制。

附:方案對比速查

對比維度方案 A(重建前融合)方案 B(Model Editor 拼接)
輸入數據原始採集數據(多組)已重建的 3DGS 成品
對齊方式算法配準(重疊區 / RTK / 控制點)手動對齊(工具欄與屬性面板)
接縫精度高,可量測依賴手動對齊與坐標一致性,易出現錯位
融合性質真正融合,統一重建為一個模型點集疊加,合併至同一文件
輸出成果單一 3DGS 模型單一 3DGS 文件(LCC2 / SOG / SPZ / PLY)
主要限制需原始數據、須符合規範、單次重建數據量有上限、同型號設備、耗時耗內存、佔空間無自動配準、精度不保證、重疊區不智能取捨、硬件佔用高
適用場景交付、量測、正式成果展示、瀏覽、快速輸出單一文件